ต้นทุนแฝงของการควบคุมแรงแบบ “พอใช้ได้”
หากคุณเคยอยู่ในไลน์ประกอบอิเล็กทรอนิกส์หรือยานยนต์สมัยใหม่ คุณคงเคยเห็นอาการเหล่านี้: เลนส์กล้องแตกระหว่างประกอบสมาร์ทโฟน เซนเซอร์ MEMS เสียหายระหว่างการจับยึดในงานเซมิคอนดักเตอร์ ผลการลบคมบนชิ้นงานอะลูมิเนียมไม่สม่ำเสมอ และอุบัติเหตุ “over-travel” ที่ทำให้ทีมซ่อมบำรุงต้องวิ่งวุ่น
ความจริงที่ไม่น่าฟังคือ สายการผลิตส่วนใหญ่ในปัจจุบันยังใช้สถาปัตยกรรมการควบคุมแรงที่ไม่เคยถูกออกแบบมาเพื่อรองรับความต้องการด้านความแม่นยำของ Industry 4.0
สามช่องว่างสำคัญของระบบแบบเดิม
ช่องว่างที่ 1: เพดานความแม่นยำของระบบนิวแมติก
กริปเปอร์ลมยังคงครองพื้นที่โรงงานด้วยเหตุผลที่ดี เพราะทำงานเร็ว ราคาถูก และโครงสร้างทางกลเรียบง่าย แต่หลักฟิสิกส์พื้นฐานของระบบนี้ก่อให้เกิดข้อจำกัดที่หลีกเลี่ยงไม่ได้:
- แรงแปรผัน ±15% จากความผันผวนของแรงดันลมและการเปลี่ยนแปลงอุณหภูมิ
- ไม่มีโปรไฟล์แรงที่โปรแกรมได้จริง มีเพียงการปรับแรงดันแบบหยาบ
- ไม่มีลูปป้อนกลับเลย ระบบไม่รู้ว่าชิ้นงานถูกจับได้ ถูกบี้ หรือจับพลาดไปเลย
- เกณฑ์แรงขั้นต่ำถูกกำหนดโดยแรงเสียดทานสถิต ชิ้นส่วนบอบบางที่ต่ำกว่า 0.5N จึงไม่สามารถจับได้อย่างเชื่อถือได้
เมื่อประกอบโมดูลกล้องสมาร์ทโฟนที่มีค่าความคลาดเคลื่อนของแรงต่ำกว่า 0.01N (<0.01N) ระบบนิวแมติกไม่ใช่แค่ไม่เหมาะสม แต่ถือว่าไม่ผ่านคุณสมบัติ
ช่องว่างที่ 2: ความเข้าใจผิดเรื่อง “เซนเซอร์อย่างเดียว”
วิศวกรจำนวนมากเชื่อว่าการเพิ่มเซนเซอร์แรง/แรงบิดหกแกน (สุ่มตัวอย่าง 100–200Hz) ให้กับแขนหุ่นยนต์มาตรฐานจะแก้ปัญหาความแม่นยำได้ แต่ความจริงไม่ใช่
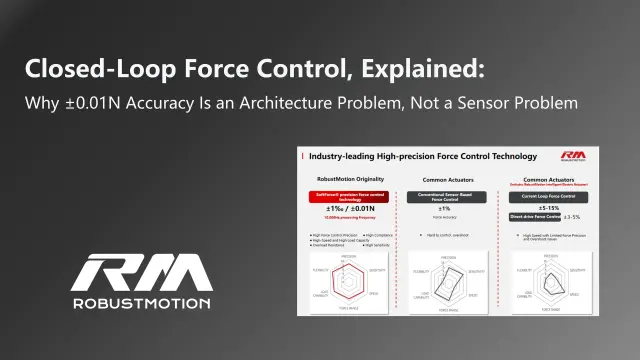
เหตุผลคือ ความแม่นยำในการรับรู้ ≠ ความแม่นยำในการควบคุม
เซนเซอร์ที่ตรวจจับแรงเปลี่ยนแปลง 0.01N ได้ ก็เหมือนมีสายตาสมบูรณ์แต่มือสั่นเป็นโรคพาร์กินสัน ระบบส่งกำลังทางกลของหุ่นยนต์ ไม่ว่าจะเป็นฮาร์มอนิกไดรฟ์ที่มีแบ็คแลช 3–10 อาร์กนาที เกียร์ทดที่มีแรงเสียดทานสถิต 0.1–0.5N และข้อต่ออ่อน ล้วนก่อให้เกิดความไม่เป็นเชิงเส้น ทำให้การสร้างแรงที่แม่นยำที่ปลายแขนแทบเป็นไปไม่ได้
ผลลัพธ์คือ คุณมองเห็นความคลาดเคลื่อนของแรง แต่แก้ไขได้ไม่ทันเวลา
ช่องว่างที่ 3: คอขวดด้านความถี่การควบคุม
ลูปควบคุมแรงของหุ่นยนต์มาตรฐานทำงานที่ 100–200Hz (รอบเวลา 5–10ms) ซึ่งในงานประกอบความเร็วสูงถือว่านานมาก:
- งานหยิบและวางทั่วไปเสร็จสิ้นใน 200–500ms
- เหตุการณ์สัมผัสเกิดขึ้นในเวลาน้อยกว่า 10ms (<10ms)
- กว่าลูปควบคุมจะตรวจพบสภาวะแรงเกิน ความเสียหายก็เกิดขึ้นแล้ว
นี่คือปัญหา “over-shoot” คือระบบรับรู้ข้อผิดพลาดหลังจากเลนส์แตกไปแล้ว
SoftForce® 3.0: ออกแบบการควบคุมแรงใหม่ตั้งแต่รากฐาน
SoftForce® 3.0 ของ RobustMotion เป็นการก้าวออกจากแนวทางการควบคุมแรงแบบเดิมอย่างสิ้นเชิง แทนที่จะเพิ่มเซนเซอร์เข้ากับระบบกลไกมาตรฐาน ได้ออกแบบชุดควบคุมทั้งหมดใหม่โดยยึดนวัตกรรมหลักสามประการ:
1. การควบคุมวงปิด 10kHz: ความเร็วที่เป็นคุณสมบัติด้านความปลอดภัย
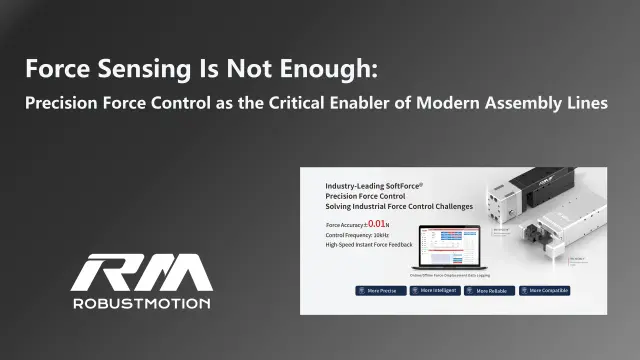
ที่ความถี่ควบคุม 10,000Hz (รอบเวลา 0.1ms) SoftForce® 3.0 ทำงานเร็วกว่าระบบควบคุมแรงของหุ่นยนต์มาตรฐาน 50–100 เท่า ไม่ใช่เพียงการปรับปรุงทีละน้อย แต่เป็นการเปลี่ยนแปลงเชิงคุณภาพว่าอะไรเป็นไปได้บ้าง
สิ่งที่ 10kHz ทำได้:
- “Soft landing” อย่างแท้จริง: ระบบตรวจจับการสัมผัส ปรับแรง และทำให้เสถียรก่อนที่เรโซแนนซ์ทางกลจะสะสมขึ้น
- ความแม่นยำที่ความเร็วสูง: รักษาความแม่นยำของแรง ±0.01N ได้แม้ที่ความถี่การเคลื่อนที่ 10+ Hz ซึ่งสำคัญต่อการตรวจสอบเซลล์แบตเตอรี่และการทดสอบปริมาณงานสูง
- Active compliance: ปรับตามความคลาดเคลื่อนของชิ้นงานแบบเรียลไทม์โดยไม่ต้องหยุดโปรไฟล์การเคลื่อนที่
2. Model Predictive Control: จากการตอบสนองสู่การคาดการณ์ล่วงหน้า
SoftForce® 3.0 ใช้อัลกอริทึมเชิงพยากรณ์ด้วยแบบจำลอง (model predictive) แทนการควบคุมแรงแบบ PID ดั้งเดิม ระบบจำลองพลศาสตร์เชิงกลของปฏิสัมพันธ์ระหว่างแอคชูเอเตอร์กับโหลดอย่างต่อเนื่อง คาดการณ์เส้นทางของแรง และปรับแรงบิดมอเตอร์ล่วงหน้า
แนวทางนี้ขจัดข้อแลกเปลี่ยนแบบคลาสสิกของการควบคุมแรง คือคุณไม่ต้องเลือกระหว่างความเร็วกับความแม่นยำอีกต่อไป ระบบเคลื่อนที่เข้าหาเป้าหมายได้อย่างรวดเร็วโดยยังคงอยู่ในข้อจำกัดของแรง ซึ่ง RobustMotion เรียกว่าการทำงานแบบ “ความถี่สูง ความเร็วสูง ไม่มี overshoot”
3. สถาปัตยกรรมไดเร็กต์ไดรฟ์: ตัดตัวกลางทางกลออกไป
หัวใจสำคัญของการบรรลุความแม่นยำ ±0.01N คือการกำจัดแหล่งกำเนิดแรงเสียดทานและแบ็คแลช:
- ไม่มีเกียร์ทด: ไดเร็กต์ไดรฟ์ลีเนียร์มอเตอร์หรือบอลสกรูความแม่นยำสูงส่งผ่านแรงโดยไม่ผ่านขั้นตอนตัวกลาง
- เซนเซอร์แรงความแข็งแกร่งสูงในตัว: การติดตั้งเซนเซอร์และตัวขับเคลื่อนในตำแหน่งเดียวกันช่วยลดเฟสแลก
- การออกแบบกลไก-ไฟฟ้าแบบเป็นหนึ่งเดียว: แอคชูเอเตอร์ เซนเซอร์ และคอนโทรลเลอร์ถูกออกแบบร่วมกันเป็นระบบพลวัตเดียว
สถาปัตยกรรมนี้ขจัด “โซนตายของการควบคุม” ขนาด 0.1–0.5N ที่เกิดจากแรงเสียดทานสถิตในระบบที่ใช้เกียร์ ซึ่งเป็นอุปสรรคพื้นฐานที่ทำให้แอคชูเอเตอร์แบบเดิมไม่สามารถทำความแม่นยำต่ำกว่า 0.1N ได้
ผลลัพธ์ในโลกจริง: เมื่อ SoftForce® 3.0 เปลี่ยนเศรษฐศาสตร์ของการผลิต
กรณีที่ 1: การประกอบอิเล็กทรอนิกส์ 3C
ปัญหา: การประกอบโมดูลกล้องสมาร์ทโฟนต้องกดชุดเลนส์ที่บอบบางเข้ากับตัวเรือนด้วยค่าความคลาดเคลื่อนของแรงต่ำกว่า 0.01N (<0.01N) กริปเปอร์ไฟฟ้าแบบเดิมทำได้ดีที่สุดเพียง ±0.5N ส่วนระบบนิวแมติกใช้งานไม่ได้ และการประกอบด้วยมือก่อให้เกิดความแปรปรวนจากมนุษย์และการบาดเจ็บจากการยศาสตร์
ทางออกด้วย SoftForce®:
- ความแม่นยำของแรง ±0.01N (1‰ ของช่วงเต็มสเกล) พร้อมการปรับแบบเรียลไทม์
- ความสามารถ Soft landing: เข้าใกล้ด้วยความเร็วสูง และลดความเร็วจนถึงแรงสัมผัสภายในไม่กี่มิลลิวินาทีโดยไม่เกิดแรงกระแทก
- โปรไฟล์แรงที่โปรแกรมได้: สูตรที่แตกต่างกันสำหรับชิ้นส่วนแก้วและพลาสติก บันทึกไว้และเรียกใช้ได้ทันที
ผลลัพธ์: ประกอบชิ้นส่วนที่เคย “ทำให้เป็นอัตโนมัติไม่ได้” ด้วยระบบอัตโนมัติ ได้อัตราผลผลิต >99.5% และรอบเวลาที่แข่งขันกับการทำงานด้วยมือได้
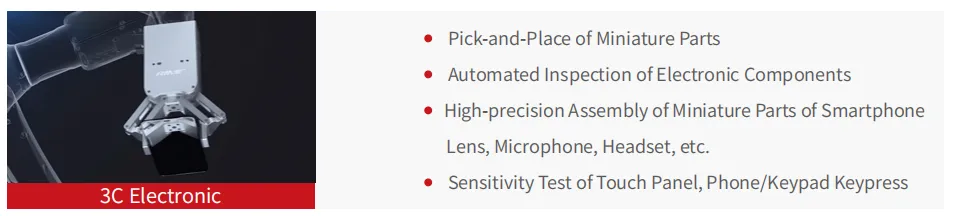
กรณีที่ 2: การจับยึดในงานเซมิคอนดักเตอร์
ปัญหา: การจับยึดเวเฟอร์และได (die) ต้องใช้แรงจับ 1–5N ด้วยความสม่ำเสมอ ±0.01N แรงน้อยไป = ชิ้นงานตก (เสียหายกว่า $50,000) แรงมากไป = ไดแตก ระบบแบบเดิมไม่สามารถรักษาความแม่นยำในระหว่างเร่งและลดความเร็วได้
ทางออกด้วย SoftForce®:
- การรักษาแรงอย่างต่อเนื่อง: ไม่ใช่แค่ตั้งแรงตอนจับ แต่ควบคุมอย่างแอคทีฟตลอดเส้นทางการเคลื่อนที่
- ตอบสนองต่อสิ่งรบกวนทันที: ตรวจจับและชดเชยการสั่นสะเทือน การเปลี่ยนแปลงของแรงเฉื่อย หรือชิ้นงานลื่นไถลแบบเรียลไทม์
- การออกแบบป้องกันโอเวอร์โหลด: ทนแรงกระแทกดีขึ้น 4–8 เท่าเมื่อเทียบกับแอคชูเอเตอร์ควบคุมแรงแบบเดิม
ผลลัพธ์: ทำให้งานไดบอนดิ้งและการลำเลียงเวเฟอร์ที่เคยต้องใช้ช่างในห้องคลีนรูม Class 10 เป็นระบบอัตโนมัติได้อย่างเชื่อถือได้
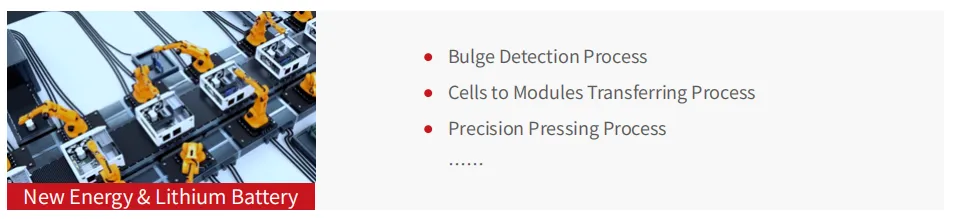
กรณีที่ 3: การผลิตแบตเตอรี่
ปัญหา: “การทดสอบการบีบอัด (squash testing)” และกระบวนการฟอร์เมชันของเซลล์ลิเธียมต้องใช้แรงอย่างรวดเร็วและแม่นยำ ระบบแบบเดิมเคลื่อนที่ช้าเกินไปสำหรับเป้าหมายการผลิต หรือไม่ก็ overshoot จนเซลล์เสียหาย
ทางออกด้วย SoftForce®:
- การทดสอบความถี่สูง: อัตรารอบ 10+ Hz พร้อมรักษาความแม่นยำ ±0.01N
- การควบคุมแบบผสมแรง-ตำแหน่ง: รักษาแรงคงที่ขณะติดตามตำแหน่งเพื่อวัดความหนา
- ไม่มี overshoot: สำคัญต่อการป้องกันการลัดวงจรภายในในเซลล์แบบพาวช์
การตัดสินใจด้านสถาปัตยกรรม: เมื่อไรควรระบุเทคโนโลยี SoftForce®
สำหรับผู้รวมระบบและวิศวกรระบบอัตโนมัติที่ออกแบบสายการผลิตยุคใหม่ นี่คือกรอบแนวทางที่นำไปใช้ได้จริง:
| ความต้องการของคุณ | ทางเลือกแบบเดิม | SoftForce® 3.0 |
|---|---|---|
| แรง >1N, ค่าความคลาดเคลื่อน ±0.5N | เซอร์โวมาตรฐานที่ควบคุมแบบลูปกระแส (±5–15%) | เกินความจำเป็น ทางเลือกไดเร็กต์ไดรฟ์ (±3–5%) ก็เพียงพอ |
| แรง <1N, ค่าความคลาดเคลื่อน ±0.1N | เซนเซอร์หกแกน + แขนหุ่นยนต์ (±1%, เสี่ยง overshoot) | พอใช้ได้ พิจารณาหากยอมรับข้อแลกเปลี่ยนระหว่างความเร็วกับความแม่นยำได้ |
| แรง <0.1N, ค่าความคลาดเคลื่อน ±0.01N | ทำด้วยมือ หรือระบบอัตโนมัติที่สร้างขึ้นเฉพาะ | จำเป็น—วงปิด 10kHz ที่ความแม่นยำ ±1‰ |
| ความเร็วสูง + ความแม่นยำ | ต้องยอมลดลงในด้านใดด้านหนึ่ง | จำเป็น—การควบคุม 10kHz ทำได้ทั้งสองอย่างพร้อมกัน |
| Active compliance / หุ่นยนต์แบบอ่อนนุ่ม (soft robotics) | การควบคุมแรงภายนอกที่ซับซ้อน | ความสามารถแบบเนทีฟด้วยเซนเซอร์ในตัวและการควบคุมเชิงพยากรณ์ |
ลำดับชั้นทางเทคนิค
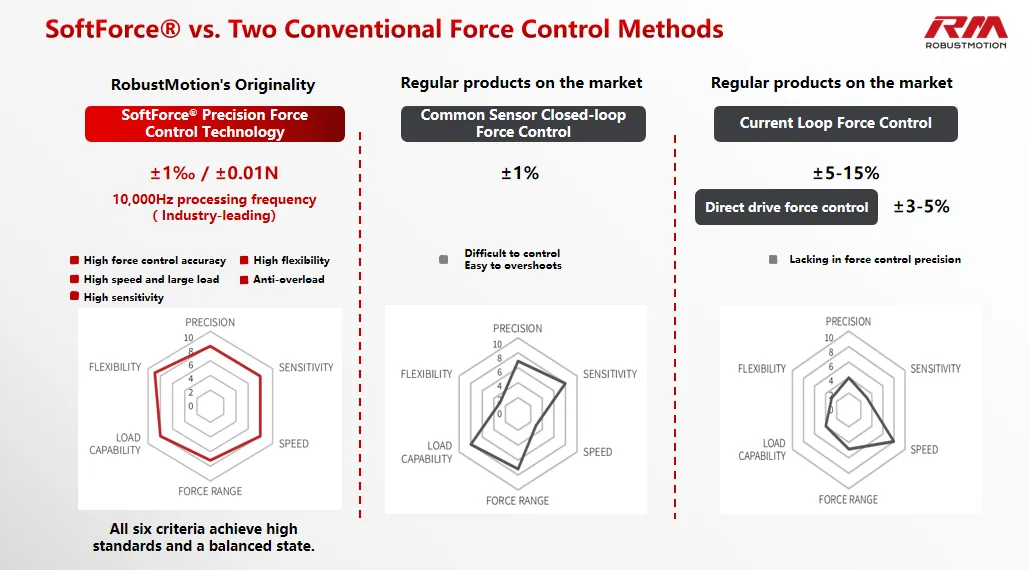
การควบคุมลูปกระแส (±5–15%) — คุ้มค่าสำหรับงานที่เน้นความเร็วและความแม่นยำของแรงเป็นรอง รุ่นไดเร็กต์ไดรฟ์ปรับปรุงเป็น ±3–5% แต่ไม่มีการป้อนกลับแรงที่แท้จริง
แบบใช้เซนเซอร์ทั่วไป (±1%) — เพิ่มความสามารถในการรับรู้ แต่ระบบส่งกำลังทางกล (เกียร์ ฮาร์มอนิกไดรฟ์) ก่อให้เกิดโซนตายของการควบคุมและปัญหา overshoot ไม่สามารถทำความแม่นยำต่ำกว่า 0.1N ได้อย่างเชื่อถือได้
การควบคุมความแม่นยำ SoftForce® (±0.01N) — เมื่อค่าความคลาดเคลื่อนเข้มงวดถึง ±1‰ มีเพียงสถาปัตยกรรมวงปิด 10kHz เท่านั้นที่ทำได้ ขจัดตัวกลางทางกล ทำให้เกิด “soft landing” อย่างแท้จริงและความแม่นยำที่ความเร็วสูงโดยไม่ต้องประนีประนอม
มองไปข้างหน้า: การควบคุมแรงในฐานะขีดความสามารถเชิงกลยุทธ์
วิวัฒนาการของการควบคุมแรงในภาคอุตสาหกรรมคล้ายกับที่เกิดขึ้นกับระบบวิชันเมื่อหนึ่งทศวรรษก่อน จากอุปกรณ์เสริมเฉพาะทาง กลายเป็นข้อกำหนดหลักของการผลิตที่แข่งขันได้
เมื่อผลิตภัณฑ์เล็กลงเรื่อยๆ (MEMS, microLED, advanced packaging) และการทำงานร่วมกันระหว่างคนกับหุ่นยนต์ขยายตัว ความสามารถในการสร้างแรงได้อย่างแม่นยำ ไม่ใช่เพียงการรับรู้แรง คือสิ่งที่แยกระบบอัตโนมัติระดับโลกออกจากการรวมระบบทั่วไป
SoftForce® 3.0 ของ RobustMotion ด้วยความถี่ควบคุม 10kHz ความแม่นยำ ±0.01N และสถาปัตยกรรมไดเร็กต์ไดรฟ์ ถือเป็นเทคโนโลยีควบคุมแรงที่ล้ำสมัยที่สุดในเชิงพาณิชย์ในปัจจุบัน สำหรับวิศวกรที่ออกแบบระบบประกอบสำหรับปี 2026 เป็นต้นไป ควรประเมินว่าสถาปัตยกรรมควบคุมแรงที่ใช้อยู่เป็นตัวขับเคลื่อนประสิทธิภาพ หรือเป็นคอขวดแฝงที่จำกัดขีดความสามารถของสายการผลิตของคุณ