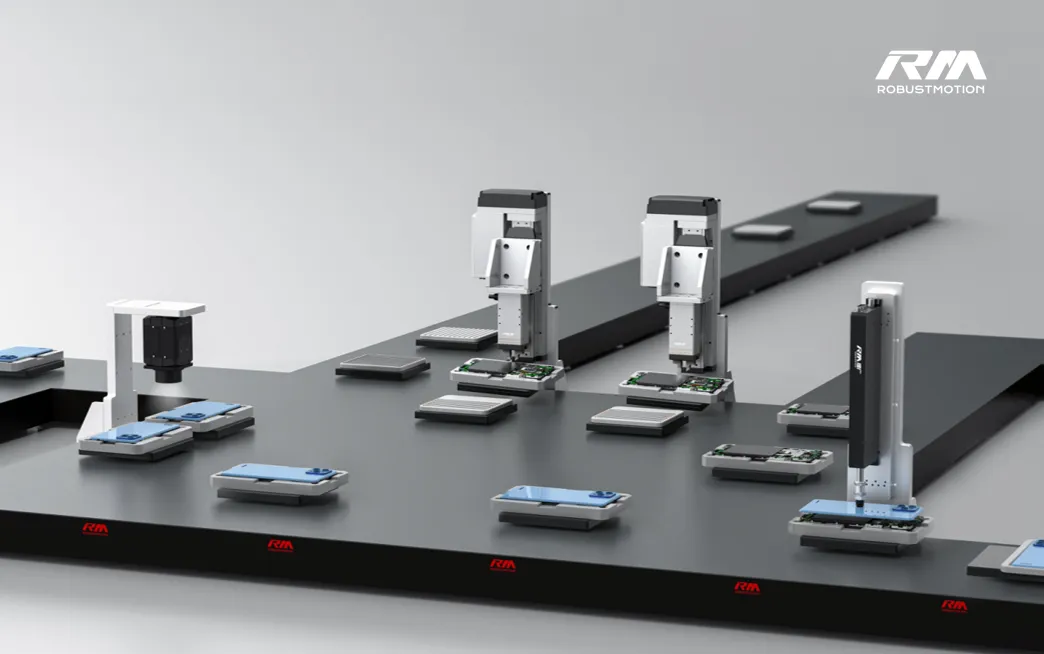
หลายทศวรรษที่ผ่านมา วิศวกรระบบอัตโนมัติยอมรับข้อจำกัดพื้นฐานข้อหนึ่งมาโดยตลอด คือหากต้องการลำเลียงผลิตภัณฑ์ผ่านกระบวนการผลิต ก็ต้องวางบนสายพานลำเลียง ลูปพาเลท หรือแกนทรีหยิบและวาง เส้นทางถูกกำหนดตายตัว รอบเวลาถูกกำหนดโดยสถานีที่ช้าที่สุด และการเคลื่อนที่ที่มากกว่าการเลื่อนตำแหน่งธรรมดาต้องอาศัยกลไกเพิ่มเติม เช่น โต๊ะหมุน สถานียก หรือการส่งต่อด้วยหุ่นยนต์ เราปรับปรุงประสิทธิภาพภายใต้ข้อจำกัดเหล่านี้จนละเอียดถึงขนาดที่บางครั้งลืมไปแล้วว่าสิ่งเหล่านี้คือข้อจำกัด
แต่เมื่อขนาดล็อตเล็กลง ความหลากหลายของผลิตภัณฑ์เพิ่มขึ้น และข้อกำหนดด้านห้องคลีนรูมและความแม่นยำเข้มงวดขึ้น ต้นทุนของโครงสร้างพื้นฐานแบบตายตัวนี้ก็เริ่มแบกรับไม่ไหว เวลาหยุดเครื่องเพื่อเปลี่ยนรุ่น การสึกหรอของกลไก และพื้นที่ที่อุปกรณ์ลำเลียงใช้ไปไม่ใช่สิ่งที่ยอมแลกได้อีกต่อไป สิ่งที่อุตสาหกรรมต้องการไม่ใช่สายพานที่เร็วขึ้นหรือระบบพาเลทที่ยืดหยุ่นขึ้น แต่คือระบบมอเตอร์ระนาบ ซึ่งเป็นแนวคิดใหม่โดยสิ้นเชิงว่าชิ้นงานจะเคลื่อนที่ ปรับทิศทาง และทำงานร่วมกับอุปกรณ์กระบวนการได้อย่างไร
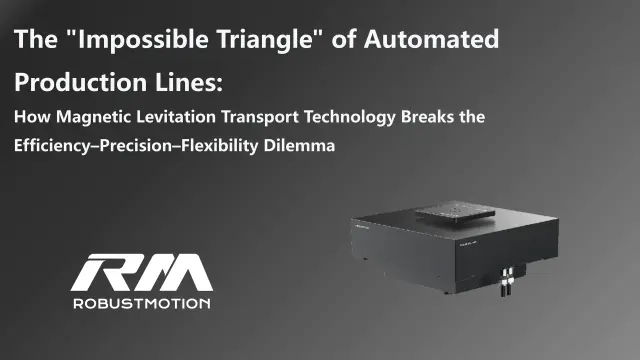
MagiFloater® จาก RobustMotion คือการเปลี่ยนแปลงนั้น ในฐานะระบบมอเตอร์ระนาบที่ใช้การลอยตัวด้วยแม่เหล็ก ระบบนี้ไม่ใช่เพียงการปรับปรุงเล็กน้อยของการเคลื่อนที่เชิงเส้น แต่เป็นการออกแบบสถาปัตยกรรมการลำเลียงวัสดุขึ้นใหม่
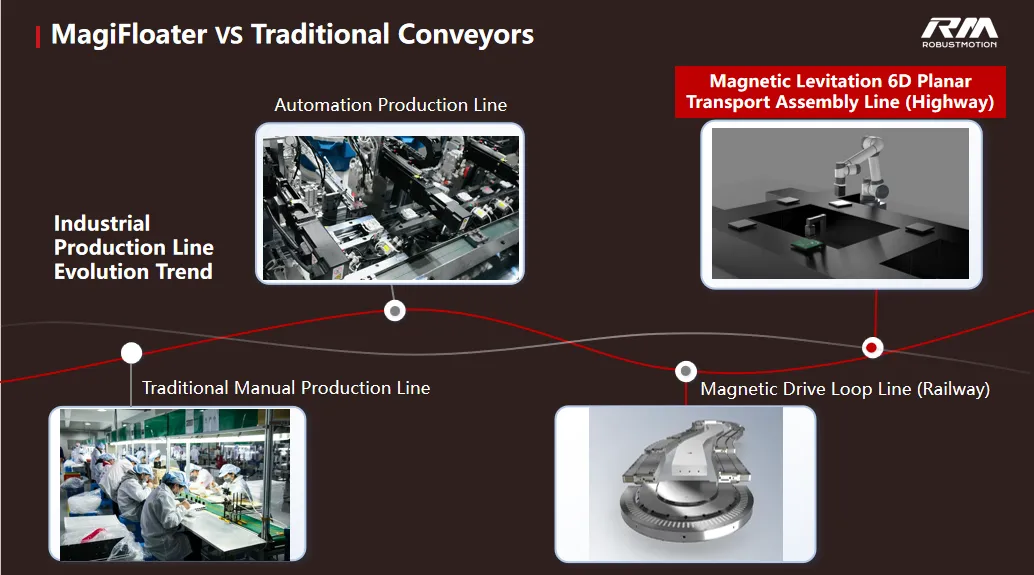
จากเส้นทางตายตัวสู่การวางแผนเส้นทางตามงาน
ในสายการผลิตแบบเดิม ผลิตภัณฑ์ทุกชิ้นต้องผ่านลำดับสถานีเดียวกัน ไม่ว่าจะต้องการทุกขั้นตอนหรือไม่ก็ตาม ชิ้นงานที่ต้องการเพียงการตรวจสอบก็ยังต้องเดินทางผ่านสถานีจ่ายกาวและติดฉลาก ทำให้เสียเวลาลำเลียงโดยไม่จำเป็น และเพิ่มความเสี่ยงต่อการปนเปื้อนหรือการจัดการ
MagiFloater ยกเลิกสมมติฐานนั้น ในระบบมอเตอร์ระนาบนี้ มูฟเวอร์อิสระหลายตัวลอยอยู่เหนือระนาบสเตเตอร์แบบโมดูลาร์ และถูกกำหนดเส้นทางแบบไดนามิกตามงานเฉพาะของผลิตภัณฑ์แต่ละชิ้น มูฟเวอร์ตัวหนึ่งแยกไปยังสถานีแก้ไขงาน ขณะที่อีกตัวไปยังสถานีนำออกโดยตรง ตัวที่สามเข้าสู่เลนตรวจสอบแบบขนานโดยไม่ต้องหยุดการไหลของชิ้นงานที่เหลือในล็อต เส้นทางเกิดจากการคำนวณ ไม่ใช่การเขียนโปรแกรมตายตัว
สำหรับวิศวกร นี่หมายความว่าขนาดเครื่องจักรไม่ถูกกำหนดโดยเส้นทางกระบวนการที่ยาวที่สุดอีกต่อไป สามารถเพิ่ม ลด หรือสลับลำดับสถานีได้โดยไม่ต้องออกแบบกลไกใหม่ ระบบขยายได้โดยเพิ่มโมดูลสเตเตอร์ขนาด 262 × 262 mm และมูฟเวอร์หลายข้อกำหนด ไม่ใช่การต่อโซ่ให้ยาวขึ้นหรือเขียนโปรแกรมลูปพาเลททั้งชุดใหม่
จากรอบเวลาแบบซิงโครนัสสู่การไหลแบบอะซิงโครนัสที่ขับเคลื่อนด้วยเหตุการณ์
สายพานลำเลียงแบบดั้งเดิมเป็นระบบซิงโครนัส พาเลททุกตัวเคลื่อนไปข้างหน้าด้วยจังหวะเดียวกัน และอัตราการผลิตถูกจำกัดโดยสถานีที่ช้าที่สุด หากการจ่ายกาวใช้เวลาสี่วินาทีและการตรวจสอบใช้เวลาหนึ่งวินาที ทั้งสายการผลิตก็ต้องทำงานที่สี่วินาที เราทุกคนเคยออกแบบสถานีบัฟเฟอร์และเลนขนานเพื่อบรรเทาปัญหานี้ แต่การบรรเทานั้นเองก็เพิ่มความซับซ้อนเชิงกลและโอกาสเกิดความขัดข้อง
ในระบบมอเตอร์ระนาบอย่าง MagiFloater มูฟเวอร์แต่ละตัวทำงานอย่างอิสระ ตัวพาที่ลอยอยู่แต่ละตัวมีโปรไฟล์ความเร็วของตัวเอง และหยุดรอเฉพาะที่ที่กระบวนการของมันต้องการ ขณะที่มูฟเวอร์ตัวหนึ่งรออยู่ที่สถานีจ่ายกาวสี่วินาที ตัวอื่นก็เดินหน้าต่อไปยังการตรวจสอบ การบรรจุ หรือลูปย้อนกลับ อัตราการผลิตรวมจึงขึ้นอยู่กับจำนวนมูฟเวอร์ ความขนานของสถานี และการจัดตารางงานอัจฉริยะ ไม่ใช่สถานีคอขวด
ด้วยความเร่งขณะไม่มีโหลด 1.5 G และความแม่นยำในการทำซ้ำของตำแหน่ง ±0.02 mm มูฟเวอร์จึงเร็วและแม่นยำพอที่เวลาลำเลียงระหว่างสถานีแทบไม่มีนัยสำคัญเมื่อเทียบกับเวลาของกระบวนการเอง สายการผลิตไม่ใช่โซ่อีกต่อไป แต่เป็นเครือข่ายโลจิสติกส์แบบกระจายที่ขับเคลื่อนด้วยเหตุการณ์ในระดับเครื่องจักร
จาก “ลำเลียงก่อนแล้วค่อยทำงาน” สู่การเคลื่อนที่ 6-DOF แบบรวมเป็นหนึ่ง
บางทีข้อจำกัดที่ถูกมองข้ามมากที่สุดของระบบลำเลียงแบบเดิมคือ เคลื่อนที่ได้เพียงสององศาอิสระ คือ X และ Y ในขณะที่กระบวนการส่วนใหญ่ต้องการหกองศา การนำชิ้นงานเข้าสู่ระบบวิชัน เครื่องจ่ายกาว หรือเครื่องอัดความแม่นยำ มักต้องใช้โต๊ะหมุน แกน z แบบยก และกลไกเอียง ซึ่งแต่ละชุดมีคอนโทรลเลอร์ สายเคเบิล และกำหนดการบำรุงรักษาเป็นของตัวเอง
มูฟเวอร์ของ MagiFloater ให้การเคลื่อนที่หกองศาอิสระ ได้แก่ การเลื่อนในแกน X, Y, Z พร้อมการหมุนและการเอียงรอบทั้งสามแกน ทั้งหมดอยู่ในโมดูลเดียว มูฟเวอร์สามารถเลื่อนไปทั่วระนาบ หมุน 360° ต่อเนื่อง เอียง ±2° และเคลื่อนที่ในแนวดิ่งในช่วงช่องว่างการลอยตัว 0.5–5 mm ได้พร้อมกันทั้งหมด ภาชนะสามารถถูกเติมของเหลวขณะเอียงเพื่อควบคุมฟอง เลนส์สามารถหมุนให้หันเข้าหากล้องวิชันขณะกำลังเคลื่อนที่ และไมโครเพลทสามารถถูกนำเสนอต่อปลายปิเปตต์ที่มุมที่ต้องการอย่างแม่นยำ โดยไม่ต้องมีชุดปรับแนวแยกต่างหาก
นี่คือจุดที่ระบบมอเตอร์ระนาบก้าวข้ามหมวดหมู่ของ “สายพานลำเลียง” มันคือแพลตฟอร์มการเคลื่อนที่ความแม่นยำสูงที่บังเอิญลำเลียงชิ้นงานได้ด้วย เมื่อนำการควบคุมแรงความแม่นยำสูง SoftForce® ของ RobustMotion ไปไว้ในสถาปัตยกรรมแมกเลฟ แพลตฟอร์มเดียวกันก็สามารถทำงานประกอบและวัดที่ละเอียดอ่อนได้ด้วยความแม่นยำ ±0.01 N ทำให้ไม่ต้องใช้แอคชูเอเตอร์ควบคุมแรงแยกต่างหากในหลายการใช้งาน
มุมมองเชิงปฏิบัติสำหรับผู้รวมระบบ
ในแง่ข้อกำหนด ระบบมอเตอร์ระนาบอย่าง MagiFloater ไม่ใช่ตัวทดแทนสายพานลำเลียงมาตรฐานได้ทันที แต่เป็นทางเลือกเชิงกลยุทธ์สำหรับการใช้งานที่มีเงื่อนไขดังต่อไปนี้
- หลากหลายรุ่น ปริมาณต่ำถึงปานกลาง: รุ่นผลิตภัณฑ์เปลี่ยนบ่อย และการเปลี่ยนรุ่นทางกลไกเป็นต้นทุนหลัก
- สภาพแวดล้อมสะอาดหรือไวต่อการปนเปื้อน: การลอยตัวแบบไม่สัมผัสช่วยขจัดอนุภาคที่เกิดจากพื้นผิวที่เลื่อนหรือกลิ้ง ซึ่งสำคัญอย่างยิ่งในการผลิตเซมิคอนดักเตอร์ ออปติก และชีวการแพทย์
- ข้อกำหนดด้านการปรับทิศทางอย่างแม่นยำ: กระบวนการที่ปัจจุบันต้องใช้โต๊ะหมุน สถานียก หรือหุ่นยนต์ปรับทิศทางใหม่ สามารถลดรูปเหลือเพียงลำดับการเคลื่อนที่แบบแมกเลฟลำดับเดียว
- พื้นที่ติดตั้งจำกัด: โมดูลสเตเตอร์ที่รวมฟังก์ชันสูง (ระบายความร้อนด้วยน้ำ, 24 VDC, เชื่อมต่อเครือข่ายผ่าน Ethernet) ช่วยลดความสูงของโครงสร้างเชิงกลและความหนาแน่นของสายเคเบิล เมื่อเทียบกับระบบลำเลียงหลายแกนแบบเดิม
สรุป
วิวัฒนาการของระบบอัตโนมัติในการผลิตเป็นไปตามเส้นทางที่ชัดเจน คือเริ่มจากการใช้เครื่องจักรกล จากนั้นควบคุมด้วยเซอร์โว และต่อมาเชื่อมต่อเครือข่าย ก้าวต่อไปคือการทำลายเส้นแบ่งระหว่างการลำเลียงกับกระบวนการผลิต ระบบมอเตอร์ระนาบ ดังเช่น MagiFloater ไม่ได้เพียงเคลื่อนย้ายชิ้นงานได้มีประสิทธิภาพขึ้น แต่ยังนิยามใหม่ว่า “สถานี” คืออะไร “รอบเวลา” หมายถึงอะไร และระบบย่อยเชิงกลจำนวนมากสามารถรวมเข้าไว้ในระนาบการเคลื่อนที่อัจฉริยะเพียงหนึ่งเดียวได้อย่างไร
สำหรับวิศวกรที่ออกแบบระบบสำหรับปี 2026 และหลังจากนั้น คำถามสำคัญไม่ใช่ “จะเคลื่อนชิ้นงานไปยังกระบวนการได้อย่างไร” อีกต่อไป แต่คือ “จะทำให้การเคลื่อนที่เองกลายเป็นกระบวนการได้อย่างไร”