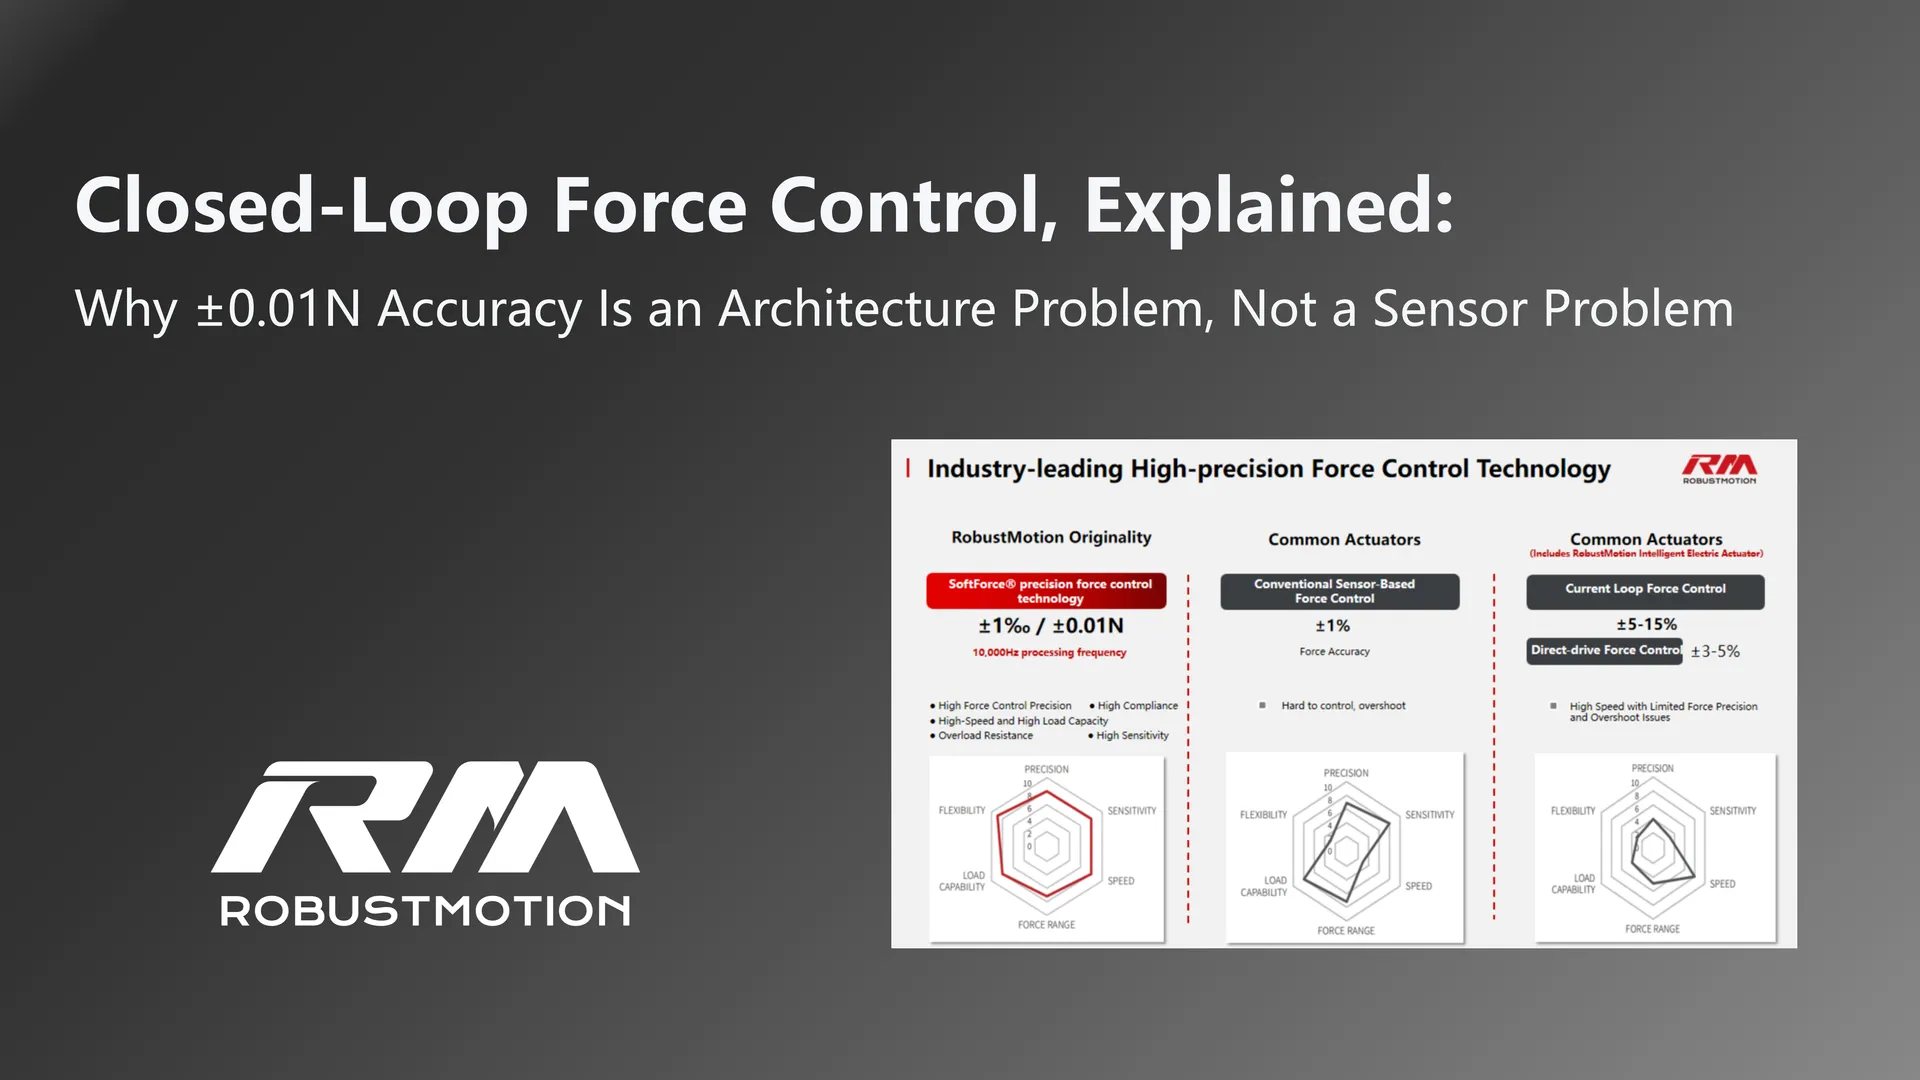
การควบคุมแรงแบบวงปิดคืออะไร?
การควบคุมแรงแบบวงปิดคือสถาปัตยกรรมการควบคุมที่แรงสัมผัสที่ปลายแอคชูเอเตอร์ถูกวัดแบบเรียลไทม์ด้วยเซนเซอร์ความละเอียดสูงในตัว และป้อนตรงเข้าสู่ลูปควบคุมความถี่สูงเฉพาะ — ระบบจึงแก้ไขเอาต์พุตอย่างต่อเนื่องเพื่อรักษาแรงเป้าหมาย เช่นเดียวกับที่ลูปเซอร์โวรักษาตำแหน่งเป้าหมาย ในระบบวงเปิด แรงเป็นเพียงค่าประมาณจากกระแสมอเตอร์ ส่วนในระบบวงปิด แรงถูกวัด เทียบกับคำสั่ง และแก้ไขหลายร้อยครั้งต่อหนึ่งเหตุการณ์สัมผัส
ทำไมเรื่องนี้จึงสำคัญ? วิศวกรระบบอัตโนมัติทุกคนเคยเห็นรูปแบบความล้มเหลว: กระบอกลมเคลื่อนไปสุดระยะแล้วบดชิ้นงาน เซอร์โวถึงตำแหน่งตามคำสั่งแล้วขาเสียบคอนเน็กเตอร์โก่งงอ เครื่องจักรระบุตำแหน่งได้ละเอียดระดับไมครอน แต่ไม่รู้เลยว่ากดแรงเท่าใดเมื่อไปถึง ตลอดทศวรรษที่ผ่านมา ระบบอัตโนมัติเลียนแบบแขนมนุษย์ (หุ่นยนต์) และดวงตามนุษย์ (machine vision) แล้ว มิติสุดท้ายที่ยังเลียนแบบได้ยากคือประสาทสัมผัสของมนุษย์: ช่างฝีมือรู้สึกถึงระยะห่างระหว่างชิ้นส่วนที่ประกบกัน ปรับเล็กน้อยเพื่อหามุมเสียบ และรับรู้ว่าแน่นหรือหลวมเกินไป การเลียนแบบการสัมผัสในเครื่องจักรต้องมากกว่าการติดเซนเซอร์เข้ากับแอคชูเอเตอร์ — ต้องคิดสถาปัตยกรรมการควบคุมใหม่ตั้งแต่รากฐาน
สามสถาปัตยกรรมของการควบคุมแรง
โซลูชันในตลาดปัจจุบันแบ่งเป็นสามประเภท — และความต่างระหว่างกันอยู่ที่สถาปัตยกรรม ไม่ใช่เพียงรูปลักษณ์
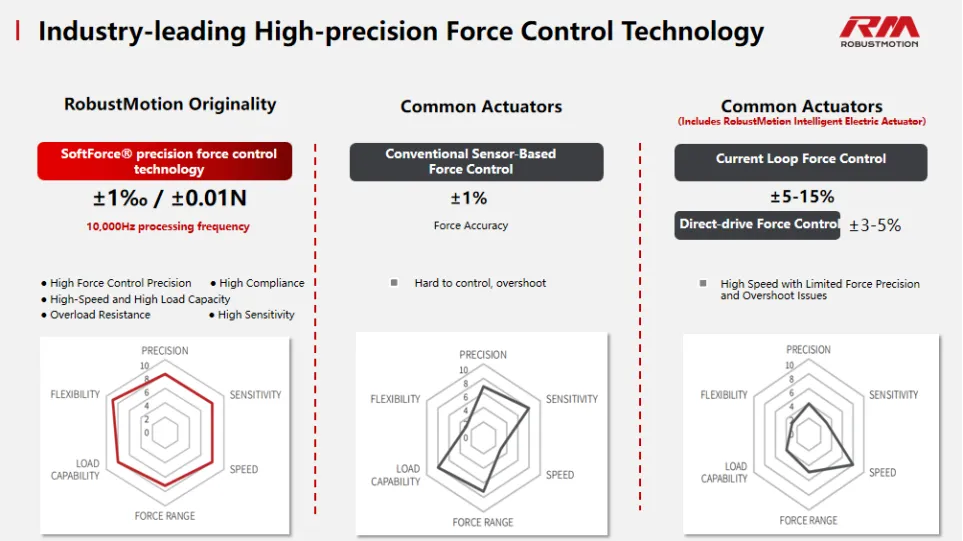
ประเภทที่ 1 — แอคชูเอเตอร์แบบลูปกระแส (การประมาณแบบวงเปิด)
กริปเปอร์ไฟฟ้าและกระบอกสูบที่จำลองการควบคุมแรงด้วยการปรับเปอร์เซ็นต์กระแสมอเตอร์: กระแสมากขึ้น = แรงมากขึ้น ไม่มีการรับรู้แรงและไม่มีลูปป้อนกลับ ความแม่นยำ ±5–15% ความสม่ำเสมอต่ำ และเหมาะเฉพาะงานที่แรงไม่สำคัญ
ประเภทที่ 2 — เซนเซอร์ภายนอก + คอนโทรลเลอร์ทั่วไป
เพิ่มเซนเซอร์แรงเข้ากับแอคชูเอเตอร์ จับคู่กับแอมพลิไฟเออร์และคอนโทรลเลอร์ทั่วไป — โซ่สามองค์ประกอบ แรงเอาต์พุตแม่นยำขึ้น แต่สถาปัตยกรรมออกแบบมาเพื่อควบคุมตำแหน่งเป็นหลัก สัญญาณแรงถูกมองเป็นชั้นแก้ไขที่แปะเพิ่มเข้าไป เส้นทางสัญญาณยาว ความหน่วงสูง (โดยทั่วไป ~100 Hz) ความแม่นยำตันอยู่ราว 1% และการทำงานความเร็วสูงถูกลดทอนเป็นประจำเพื่อเลี่ยงโอเวอร์ชูต
ประเภทที่ 3 — SoftForce®: แรงเป็นเป้าหมายการควบคุมระดับหลัก
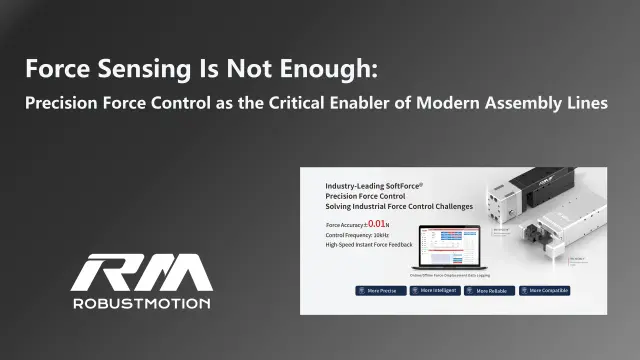
แพลตฟอร์ม SoftForce® ของ RobustMotion ไม่ได้เพิ่มการควบคุมแรงเข้ากับสถาปัตยกรรมเดิม แต่ออกแบบสแต็กการควบคุมใหม่โดยให้แรงเป็นเป้าหมายหลักในระดับเดียวกับตำแหน่ง เซนเซอร์ความละเอียดสูงติดรวมที่ปลายแอคชูเอเตอร์ สุ่มค่าเข้าสู่ลูปปิดเฉพาะที่ทำงานที่ 10,000 Hz ผลลัพธ์: ความแม่นยำของแรง ±0.01N ไม่มีโอเวอร์ชูตแม้ที่ความเร็วสูง และสลับโหมดตำแหน่ง↔แรงได้อย่างราบรื่น ณ ขณะสัมผัส — ช่วงเวลาที่ท้าทายที่สุดในกระบวนการควบคุมแรงทุกประเภท
การเปรียบเทียบด้วยตัวเลข
| พารามิเตอร์ | ลูปกระแส (ประเภท 1) | เซนเซอร์ + คอนโทรลเลอร์ภายนอก (ประเภท 2) | SoftForce® (ประเภท 3) |
|---|---|---|---|
| ความแม่นยำของแรง | ±5–15% | ~1% | ±0.01N (up to 0.1%) |
| ความถี่ในการประมวลผล | ไม่มี (วงเปิด) | โดยทั่วไป ~100 Hz | 10,000 Hz |
| โอเวอร์ชูตที่ความเร็วสูง | ควบคุมไม่ได้ | พบบ่อย; ลดความเร็วเพื่อชดเชย | ไม่มี |
| ความแม่นยำในการทำซ้ำ 5,000 รอบ | ความแปรปรวน ±13N | ไม่เปิดเผย | ความแปรปรวน ±0.1N |
| สถาปัตยกรรม | ควบคุมตำแหน่งเท่านั้น | แรงเป็นชั้นแก้ไข | แรงเป็นเป้าหมายระดับหลัก |
เหตุใดความเร็วในการตอบสนองจึงเป็นตัวตัดสินทุกอย่าง
แบนด์วิดท์ของลูปแรงเป็นตัวกำหนดว่าแอคชูเอเตอร์จะทำลำดับ “สัมผัส–รับรู้–ปรับ” เสร็จภายในรอบเวลาของสายการผลิตได้หรือไม่ ปัจจัยสามอย่างต้องเชื่อมโยงกันอย่างลึกซึ้ง:
- อัตราสุ่มตัวอย่างของเซนเซอร์ — ละเอียดพอที่จะตรวจจับการเปลี่ยนจากการเคลื่อนที่อิสระไปสู่การสัมผัส
- ความหน่วงของเส้นทางสัญญาณ — SoftForce® รวมเซนเซอร์ อุปกรณ์ขับเคลื่อน และอัลกอริทึมควบคุมไว้ในลูปปิดเดียว ตัดโซ่สัญญาณหลายองค์ประกอบของประเภทที่ 2 ออก
- ความซับซ้อนของอัลกอริทึม ณ จุดสัมผัส — การเปลี่ยนจากโหมดตำแหน่งเป็นโหมดแรงต้องราบรื่น ไม่มีโอเวอร์ชูตหรือการแกว่ง ซึ่งต้องใช้อัลกอริทึมเฉพาะระดับไมโครวินาทีที่คอนโทรลเลอร์ทั่วไปทำไม่ได้
เส้นแบ่งที่แท้จริง: ความสม่ำเสมอตลอดหลายล้านรอบ
ในห้องแล็บ หลายโซลูชันสร้างเส้นโค้งแรง-ตำแหน่งที่น่าประทับใจได้ แต่บนสายการผลิต คำถามที่ลูกค้าอุตสาหกรรมถามจริง ๆ คือ: ระบบรักษาความแม่นยำของแรงได้ตลอดหลายล้านรอบหรือไม่ — ท่ามกลางอุณหภูมิ ล็อตวัสดุ และการสึกหรอทางกลที่เปลี่ยนไป?
ลองพิจารณาการเสียบคอนเน็กเตอร์ในอิเล็กทรอนิกส์ 3C: หนึ่งรอบเสร็จในไม่ถึงหนึ่งวินาที ต้องการความแม่นยำของแรง 0.1–1% และต้องปรับท่าทางแบบไดนามิกจากการป้อนกลับแบบเรียลไทม์ หากแรงเอาต์พุตดริฟต์หลังผ่านไปหลายร้อยรอบ ผลคือการเสียบล้มเหลวเป็นครั้งคราว — ความผิดปกติที่วินิจฉัยได้ยากและมีต้นทุนสูงอย่างยิ่ง เพราะทำซ้ำตามต้องการไม่ได้
ในการทดสอบตรวจสอบความถูกต้อง แอคชูเอเตอร์ที่ติดตั้ง SoftForce® (RM-RPLA-11-50-2-HF100-001) ผ่านการทดสอบแรงซ้ำ 5,000 ครั้งโดยมีความแปรปรวนรวมของแรงเพียง ±0.1N — เทียบกับ ±13N ของแอคชูเอเตอร์แบบลูปกระแสภายใต้เงื่อนไขเดียวกัน SoftForce® ทำได้ด้วยการออกแบบเซนเซอร์สำรองและอัลกอริทึมชดเชยอัตโนมัติเฉพาะ
ผลกระทบในทางปฏิบัติ: อัตราผ่านและรอบเวลา
- อัตราผ่านรอบแรก: ในการเสียบคอนเน็กเตอร์ความแม่นยำ โซลูชันแบบลูปกระแสใช้งานไม่ได้ ระบบคอนโทรลเลอร์ภายนอกมักเสถียรที่ 90–95% ส่วนแอคชูเอเตอร์ SoftForce® — ปรับแรงและท่าทางแบบเรียลไทม์ — ทำอัตราผ่านรอบแรกเกิน 99.5% อย่างสม่ำเสมอ
- รอบเวลา: ในการประยุกต์ใช้งานที่บันทึกไว้รายหนึ่ง การเปลี่ยน servo-press ทั่วไป (100 Hz รอบ 6 วินาที) เป็น SoftForce® (10,000 Hz) ลดรอบทั้งหมดจาก 6 วินาทีเหลือ 1.5 วินาที — ปริมาณงาน 4 เท่า โดยไม่ต้องแลกระหว่างความเร็วกับความเสถียรของแรง
นอกเหนือจากการควบคุม: ทุกแอคชูเอเตอร์กลายเป็นตัวติดตามกระบวนการ
ลูปปิด 10,000 Hz สร้างข้อมูลแรง-ตำแหน่ง-เวลาความละเอียดสูงเป็นผลพลอยได้จากการทำงานปกติ วิศวกรกระบวนการวิเคราะห์ลายเซนของแรง เปรียบเทียบรอบ และระบุการดริฟต์ก่อนกลายเป็นปัญหาคุณภาพ — เปลี่ยนทุกแอคชูเอเตอร์ให้เป็นจุดเฝ้าติดตามโดยไม่ต้องเพิ่มเครื่องมือวัด
พิสูจน์แล้วในหลายอุตสาหกรรม
แอคชูเอเตอร์ SoftForce® — กริปเปอร์ไฟฟ้า แอคชูเอเตอร์เชิงเส้น แอคชูเอเตอร์ไดเรกต์ไดรฟ์ และระบบเชิงเส้น-หมุน — สั่งสมประสบการณ์กว่า 500 สถานการณ์การใช้งานใน อิเล็กทรอนิกส์ 3C การผลิตเซมิคอนดักเตอร์ อิเล็กทรอนิกส์ยานยนต์ และการผลิตด้านชีวการแพทย์: การประกอบความแม่นยำ การจับชิ้นงานแบบยืดหยุ่น การเสียบแบบควบคุมแรง การกดอัด การขันความแม่นยำ และการตรวจสอบคุณภาพ
สำหรับมุมมองเสริมว่าทำไมการรับรู้แรงอย่างเดียวไม่เพียงพอ ดู เหนือกว่าการรับรู้แรง: เหตุใดการควบคุมแรงความแม่นยำที่แท้จริงจึงเป็นห่วงโซ่ที่ขาดหายของสายการประกอบสมัยใหม่
FAQ
Q1: ความแม่นยำของการควบคุมแรงของ SoftForce® เป็นเท่าใด?
±0.01N — ประมาณ 0.1% ของเต็มสเกล — คงไว้โดยไม่มีโอเวอร์ชูตที่ความเร็วสูง ผ่านการตรวจสอบด้วยการทดสอบความแม่นยำในการทำซ้ำ 5,000 รอบ (ความแปรปรวนรวม ±0.1N)
Q2: การควบคุมแรงแบบวงปิดต่างจากแบบลูปกระแสอย่างไร?
การควบคุมแบบลูปกระแสประมาณแรงจากกระแสมอเตอร์ (วงเปิด ±5–15%) ส่วนการควบคุมแบบวงปิดวัดแรงสัมผัสจริงด้วยเซนเซอร์ในตัวและแก้ไขแบบเรียลไทม์ที่ 10,000 Hz — แม่นยำกว่า 100 เท่า
Q3: เหตุใดความแม่นยำของการควบคุมแรงจึงสำคัญในการประกอบอัตโนมัติ?
กระบวนการความแม่นยำ เช่น การเสียบคอนเน็กเตอร์หรือการจับเลนส์ ทำงานที่ค่าเผื่อแรง 0.1–1% แรงเกินทำให้ชิ้นส่วนเสียหาย (รอยแตกระดับไมโคร ขาโก่งงอ) แรงไม่พอทำให้เสียบไม่สุด ความแม่นยำของแรงเป็นตัวกำหนดอัตราผ่านรอบแรกโดยตรง
Q4: SoftForce® รักษาความแม่นยำภายใต้โหลดและตลอดเวลาได้หรือไม่?
ได้ อัลกอริทึมเฉพาะชดเชยความเฉื่อยและแรงโน้มถ่วงของอุปกรณ์ปลายแขนแบบเรียลไทม์ และการรับรู้สำรองร่วมกับการชดเชยอัตโนมัติรักษาเสถียรภาพระยะยาวให้อยู่ในค่าเผื่อตลอดหลายล้านรอบ
Q5: อุตสาหกรรมใดใช้แอคชูเอเตอร์ควบคุมแรง SoftForce® บ้าง?
อิเล็กทรอนิกส์ 3C, เซมิคอนดักเตอร์, อิเล็กทรอนิกส์ยานยนต์, การผลิตแบตเตอรี่ลิเทียม, ออปติก และการผลิตด้านชีวการแพทย์ — มีกรณีการใช้งานที่บันทึกไว้มากกว่า 500 รูปแบบ