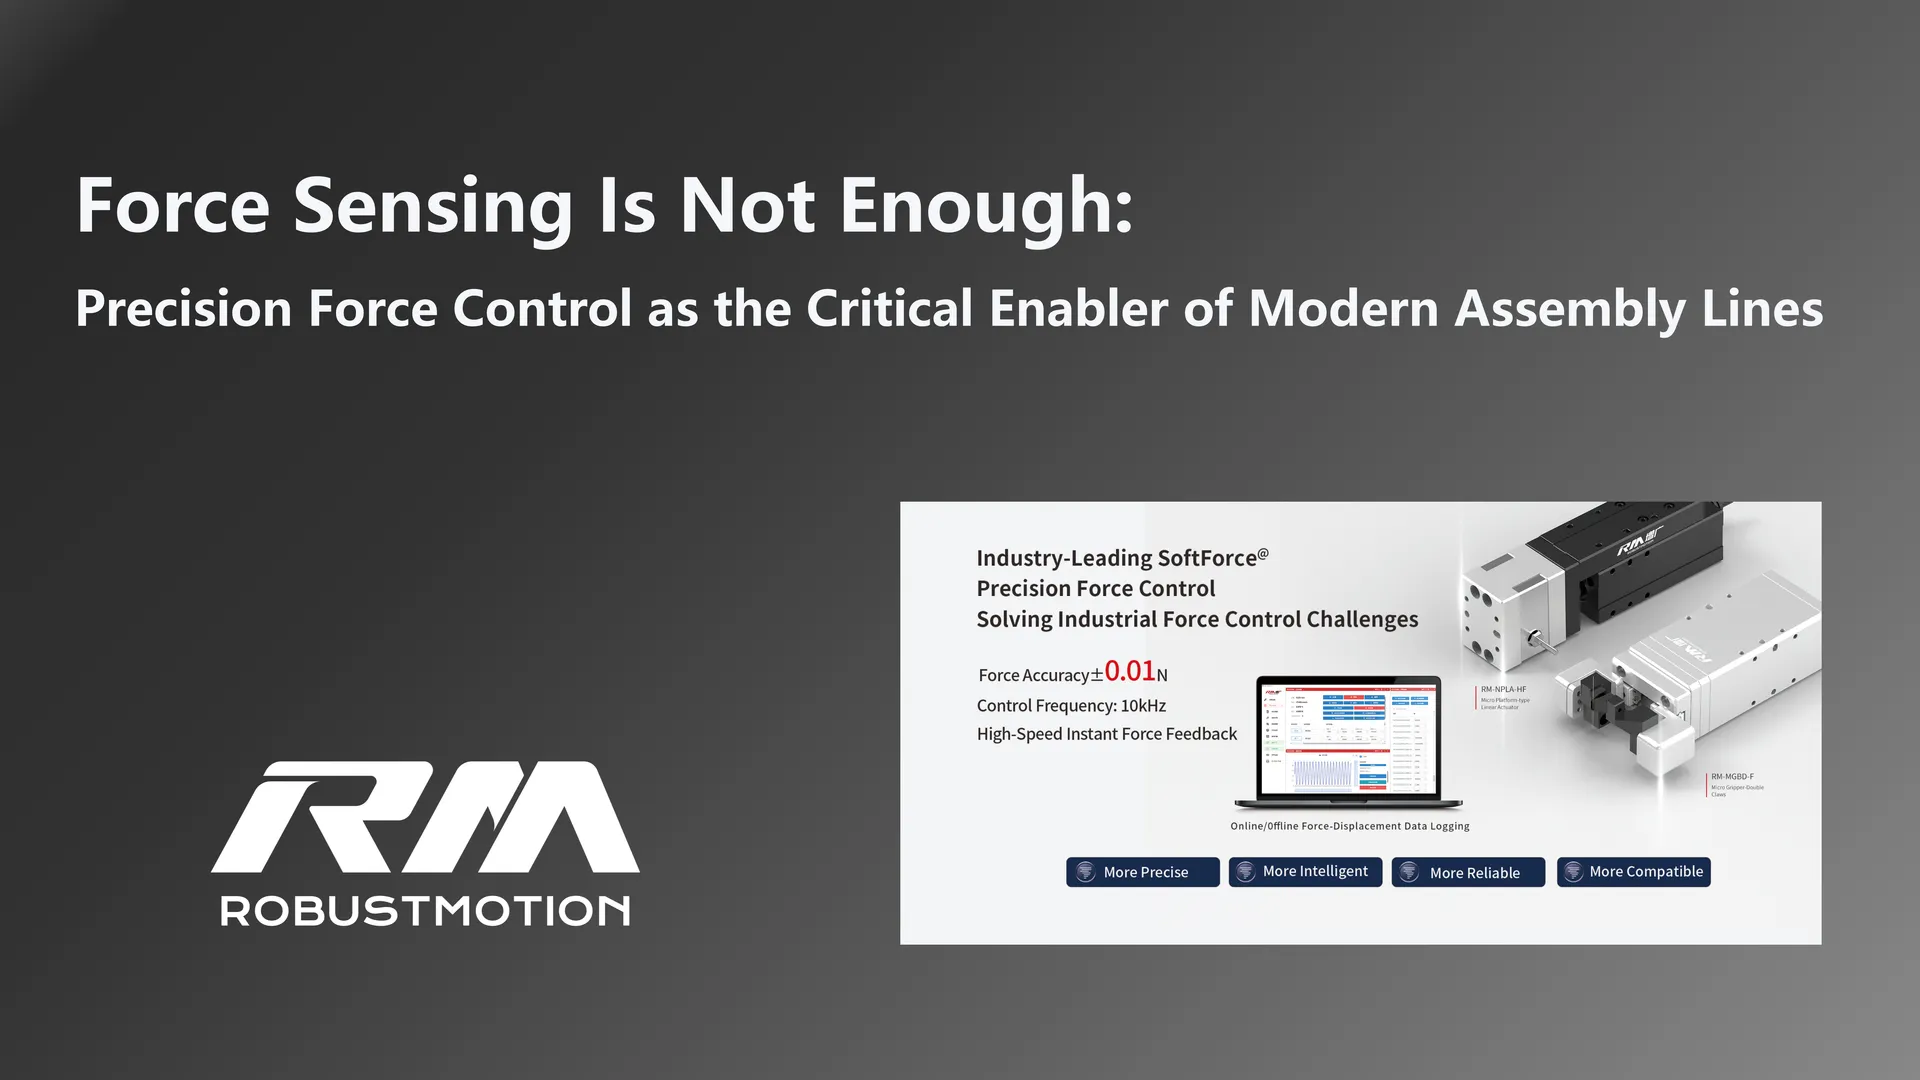
หากคุณเคยอยู่ในโรงงานผลิตสมัยใหม่ คุณคงเคยเห็นปัญหาเดิมๆ เกิดซ้ำแล้วซ้ำอีก ชิ้นส่วนบอบบางเสียหายระหว่างการประกอบ งานอัดเข้าแบบแน่นให้ผลไม่สม่ำเสมอ หรือรอบการจับย้ายความเร็วสูงต้องลดลงเหลือช้ามากเพียงเพื่อหลีกเลี่ยงการโอเวอร์ชูต สาเหตุแท้จริงแทบไม่เคยเป็นเรื่องขาดเซนเซอร์ แต่เป็นเรื่องขาดการควบคุม
หลายทศวรรษที่ผ่านมา วิศวกรระบบอัตโนมัติมองแรงเป็นตัวแปรรอง เราติดโหลดเซลล์เข้ากับแกนเซอร์โวมาตรฐาน ใช้การประมาณค่าจากลูปกระแส และยอมรับความแม่นยำ ±5–15% ว่า “พอใช้ได้” สำหรับงานส่วนใหญ่ แต่เมื่อผลิตภัณฑ์เล็กลง ค่าความคลาดเคลื่อนแคบลง และแรงกดดันด้านรอบเวลาสูงขึ้น “พอใช้ได้” กลายเป็นภาระ ช่องว่างระหว่างสิ่งที่เราตรวจจับได้กับสิ่งที่เราสร้างแรงได้อย่างแม่นยำ คือคอขวดที่ใหญ่ที่สุดเพียงอย่างเดียวของการประกอบความแม่นยำสูงในตอนนี้
ความขัดแย้งของการควบคุมแรง
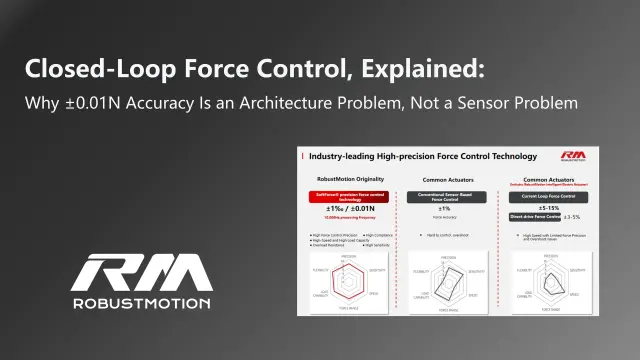
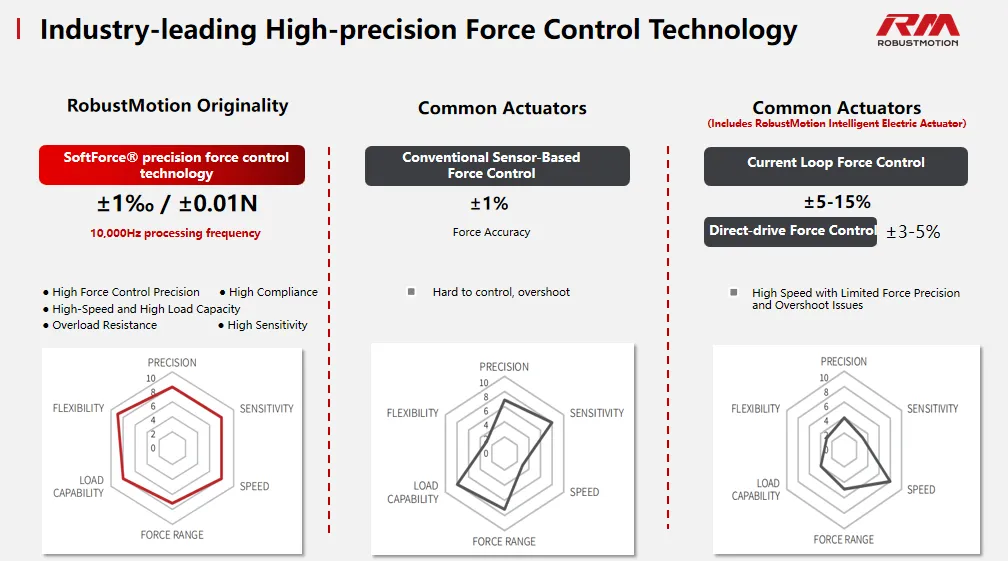
แนวทางแบบเดิมบังคับให้เราต้องเลือกระหว่างข้อดีข้อเสียที่น่าอึดอัด การควบคุมด้วยลูปกระแสนั้นเร็วแต่หยาบ โดยทั่วไปให้ความแม่นยำของแรง ±5–15% ซึ่งพอสำหรับการหนีบ แต่ใช้ไม่ได้กับการประกอบขนาดเล็ก ระบบวงปิด (closed-loop) ที่ใช้เซนเซอร์ภายนอกช่วยให้ดีขึ้นเป็นราว ±1% แต่ชิ้นส่วนส่งกำลังเชิงกล (เกียร์บ็อกซ์ ฮาร์มอนิกไดรฟ์ แบ็กแลชของน็อตบอลสกรู) ทำให้เกิดโซนไร้การตอบสนองจากแรงเสียดทานและการหน่วงเฟส ผลลัพธ์คือโอเวอร์ชูต การสั่น และความจำเป็นต้องลดความเร็วก่อนสัมผัส ซึ่งเพิ่มรอบเวลาโดยตรง
สิ่งที่อุตสาหกรรมต้องการไม่ใช่เซนเซอร์ตัวใหม่ แต่คือสถาปัตยกรรมที่คิดเรื่องการควบคุมแรงใหม่ตั้งแต่พื้นฐาน
SoftForce® ก้าวใหม่ที่แตกต่างโดยสิ้นเชิง
SoftForce® จาก RobustMotion คือการคิดสถาปัตยกรรมใหม่ในแบบนั้นอย่างแท้จริง หัวใจของระบบคือนวัตกรรมสามประการที่สำคัญสำหรับทุกคนที่กำลังกำหนดสเปกระบบการเคลื่อนที่ในวันนี้
- ประการแรก การควบคุมวงปิด 10 kHz รอบเวลา 0.1 ms เร็วกว่าลูปควบคุมแรงของหุ่นยนต์มาตรฐาน 50–100 เท่า ในทางปฏิบัติหมายความว่าระบบตรวจพบการสัมผัส คำนวณการแก้ไข และทำให้เอาต์พุตนิ่งก่อนที่การสั่นพ้องทางกลจะเริ่มสะสมด้วยซ้ำ คุณสามารถเข้าใกล้ด้วยความเร็วสูงและทำ “soft landing” ได้อย่างแท้จริง โดยไม่มีความลังเลที่ทำให้อัตราการผลิตตก
- ประการที่สอง การควบคุมแบบพยากรณ์ด้วยโมเดล (MPC) แทน PID แบบเดิม แทนที่จะตอบสนองต่อความคลาดเคลื่อนหลังจากเกิดขึ้น SoftForce® จำลองปฏิสัมพันธ์ระหว่างแอคชูเอเตอร์กับโหลดอย่างต่อเนื่อง และปรับแรงบิดมอเตอร์ล่วงหน้า วิธีนี้แยกความเร็วออกจากความแม่นยำในแบบที่ระบบเดิมทำไม่ได้ คุณไม่ต้องเลือกระหว่างโปรไฟล์การเคลื่อนที่ที่ดุดันกับข้อจำกัดด้านแรงอีกต่อไป เพราะได้ทั้งสองอย่าง
- ประการที่สาม สถาปัตยกรรมไดเรคท์ไดรฟ์พร้อมเซนเซอร์แรงความแข็งแกร่งสูงในตัว ด้วยการตัดเกียร์ทดและวางการตรวจจับไว้ร่วมกับตัวขับเคลื่อน ระบบจึงขจัดโซนไร้การตอบสนองจากแรงเสียดทาน 0.1–0.5 N ซึ่งเป็นอุปสรรคต่อความแม่นยำต่ำกว่า 0.1 N มาโดยตลอด ความแม่นยำพิกัดคือ ±0.01 N (1‰ ของเต็มสเกล) และคงความแม่นยำนี้ไว้ได้แม้ในการเคลื่อนที่ความถี่สูงและน้ำหนักบรรทุกที่เปลี่ยนแปลง
ผลกระทบในโลกจริง: จุดที่เศรษฐศาสตร์เปลี่ยนไป
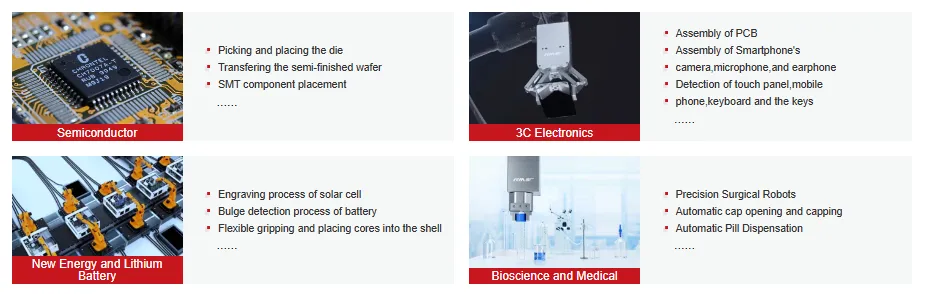
ในการประกอบอิเล็กทรอนิกส์ 3C การอัดชุดเลนส์กล้องสมาร์ทโฟนเข้าตัวเรือนด้วยค่าความคลาดเคลื่อน <0.01 N เคยเป็นงานที่ทำให้เป็นอัตโนมัติไม่ได้ การทำด้วยมือทำให้เกิดความแปรปรวนและความเสี่ยงด้านการยศาสตร์ ส่วนกริปเปอร์ไฟฟ้าทั่วไปก็ไม่สามารถรักษาค่าความคลาดเคลื่อนนั้นได้ ด้วย SoftForce® การประกอบอัตโนมัติให้อัตราผลผลิต >99.5% ที่รอบเวลาแข่งขันได้กับการทำด้วยมือ
ในงานจับชิ้นงานเซมิคอนดักเตอร์ แรงจับเวเฟอร์และไดที่ 1–5 N ด้วยความสม่ำเสมอ ±0.01 N ช่วยขจัดความเสี่ยงแบบสองทางระหว่างชิ้นงานตกหล่น (ความเสียหาย >$50,000) กับไดแตกร้าว ระบบไม่ได้เพียงตั้งค่าแรงขณะจับ แต่ควบคุมอย่างต่อเนื่องตลอดวิถีการเคลื่อนที่ ชดเชยการสั่นสะเทือนและการเปลี่ยนแปลงของแรงเฉื่อยแบบเรียลไทม์
ในการผลิตแบตเตอรี่ การฟอร์เมชันเซลล์ลิเทียมและการทดสอบการบีบอัดต้องใช้แรงที่รวดเร็วและแม่นยำ คุณสมบัติไม่มีโอเวอร์ชูตของ SoftForce® ไม่ใช่แค่ความสะดวก แต่เป็นคุณสมบัติด้านความปลอดภัยที่ป้องกันการลัดวงจรภายในในเซลล์แบบพาวช์
กรอบแนวทางปฏิบัติสำหรับผู้กำหนดสเปก
กรอบแนวทางต่อไปนี้เป็นแนวทางเชิงวัตถุวิสัยสำหรับผู้รวมระบบและวิศวกรระบบอัตโนมัติที่ประเมินว่าเมื่อใดเทคโนโลยี SoftForce® ควรอยู่ในรายการวัสดุ
- แรง >1 N, ค่าคลาดเคลื่อน ±0.5 N: เซอร์โวมาตรฐานที่ใช้ลูปกระแสยังคุ้มค่า
- แรง <1 N, ค่าคลาดเคลื่อน ±0.1 N: เป็นช่วงก้ำกึ่งสำหรับระบบเดิมที่ใช้เซนเซอร์ ควรพิจารณาเฉพาะเมื่อยอมรับข้อแลกเปลี่ยนระหว่างความเร็วกับความแม่นยำได้
- แรง <0.1 N, ค่าคลาดเคลื่อน ±0.01 N หรือต้องการความเร็วสูงและความแม่นยำพร้อมกัน: นี่คือจุดที่ต้องใช้ SoftForce® สถาปัตยกรรมแบบมีเกียร์ไม่สามารถให้ความแม่นยำต่ำกว่า 0.1 N ได้อย่างเชื่อถือได้ และลูปควบคุม 100–200 Hz ไม่สามารถป้องกันโอเวอร์ชูตที่ความเร็วสูงได้
การควบคุมแรงในฐานะความสามารถเชิงกลยุทธ์
วิวัฒนาการของการควบคุมแรงในอุตสาหกรรมคล้ายกับเครื่องจักรวิชันเมื่อทศวรรษก่อน จากอุปกรณ์เสริมเฉพาะทางกำลังกลายเป็นข้อกำหนดหลักของการผลิตที่แข่งขันได้ เมื่อ MEMS, microLED และบรรจุภัณฑ์ขั้นสูงทำให้ขนาดชิ้นส่วนเล็กลง และการทำงานร่วมกันระหว่างคนกับหุ่นยนต์ขยายตัว ความสามารถในการสร้างแรงอย่างแม่นยำ ไม่ใช่แค่ตรวจจับ คือสิ่งที่แยกระบบอัตโนมัติระดับโลกออกจากการรวมระบบทั่วไป
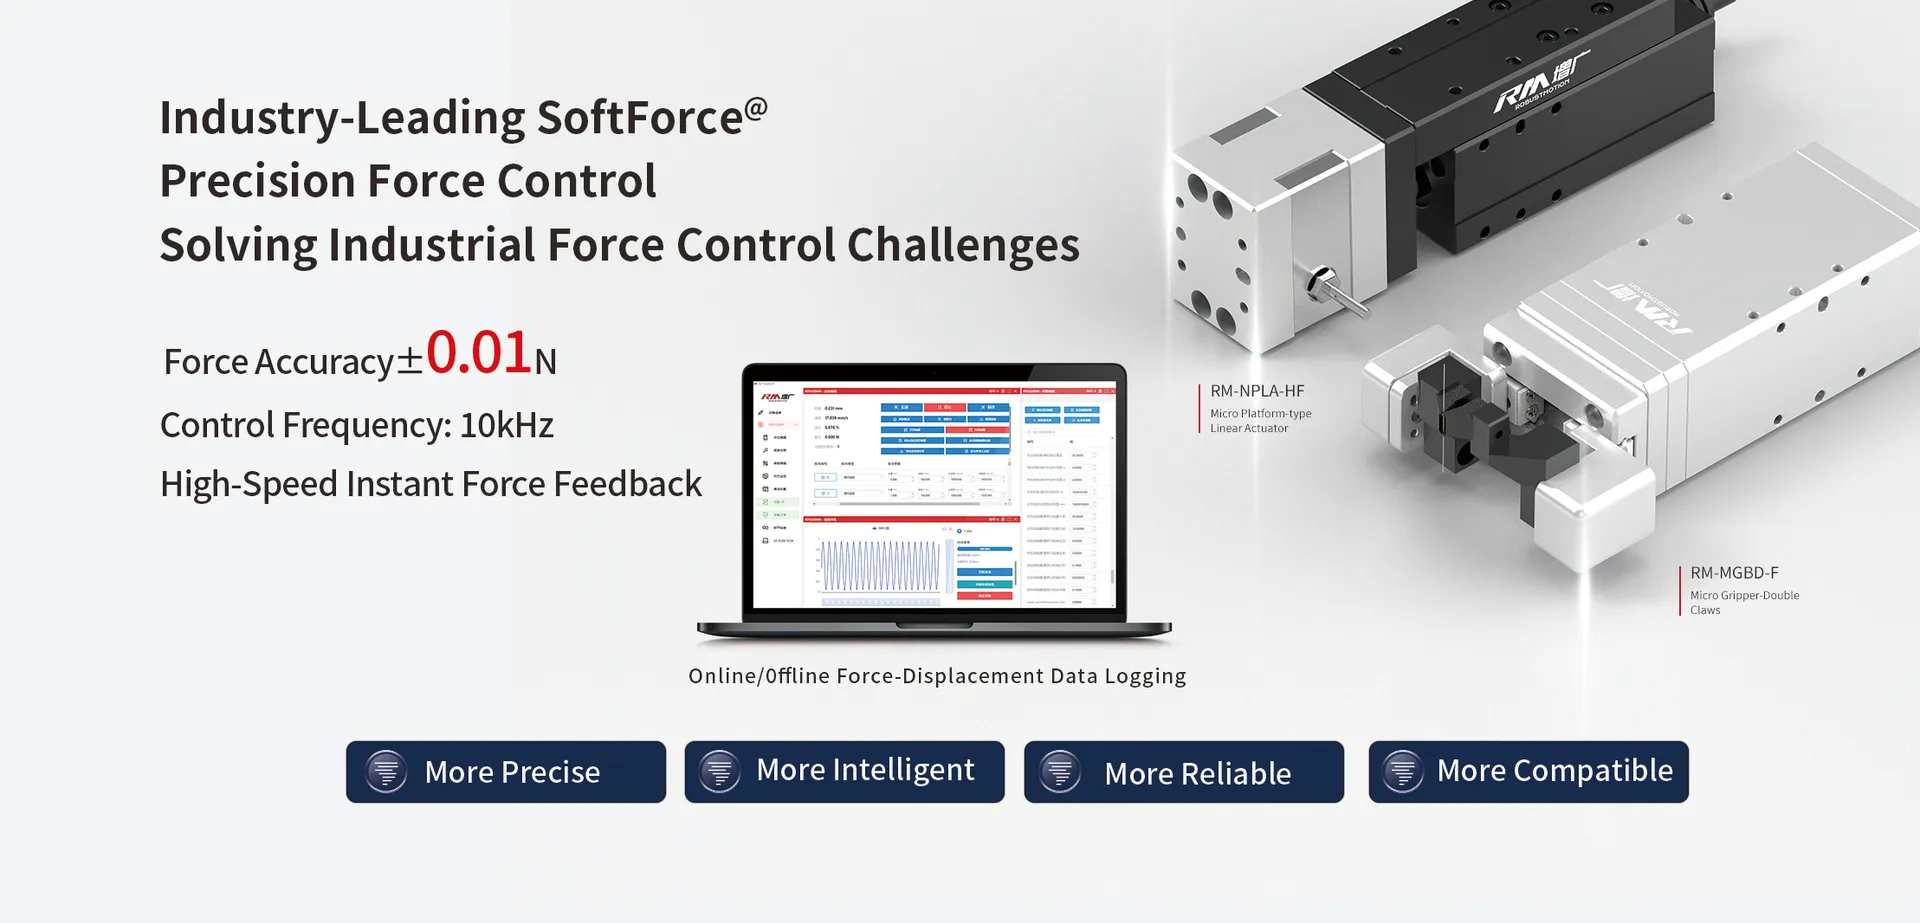
SoftForce® จาก RobustMotion ด้วยความถี่ควบคุม 10 kHz ความแม่นยำ ±0.01 N และการออกแบบเชิงกล-ไฟฟ้าแบบรวมเป็นหนึ่ง คือเทคโนโลยีล้ำสมัยที่สุดของการควบคุมแรงที่มีจำหน่ายในเชิงพาณิชย์ในปัจจุบัน สำหรับพวกเราที่ออกแบบระบบประกอบสำหรับปี 2026 และหลังจากนั้น คำถามไม่ใช่ว่าเราจะมีงบกำหนดสเปกการควบคุมแรงความแม่นยำสูงอย่างแท้จริงหรือไม่ แต่คือเราจะเสี่ยงไม่กำหนดสเปกได้หรือเปล่า