สายการผลิตอัตโนมัติแบบเดิมถูกจำกัดมานานโดยคอขวดเชิงโครงสร้างสี่ประการ ได้แก่ เลย์เอาต์ตายตัว กระบวนการแยกส่วน ความแม่นยำเสื่อม และข้อมูลแยกเป็นไซโล ทำให้ดูเหมือนเป็นไปไม่ได้ที่จะได้ทั้งประสิทธิภาพ ความแม่นยำ และความยืดหยุ่นพร้อมกัน ระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® ที่พัฒนาโดย RobustMotion ใช้การขับเคลื่อนด้วยแม่เหล็กไฟฟ้าตามเทคโนโลยีมอเตอร์ระนาบแทนการขับเคลื่อนเชิงกลแบบเดิม ให้การเคลื่อนที่แบบลอยตัวไม่สัมผัส 6-DOF การระบุตำแหน่ง 6D จากสนามแม่เหล็ก และการจัดตารางงานประสานกันระดับไมโครวินาที ทำให้เกิดการหลอมรวมกระบวนการแบบไดนามิกที่ “การลำเลียงคือตัวกระบวนการเอง” สายการผลิตที่กำหนดด้วยซอฟต์แวร์พร้อมการเปลี่ยนรุ่นยืดหยุ่นในระดับนาที วงปิดของข้อมูลตลอดเส้นทางตั้งแต่สายการผลิตจริงจนถึงดิจิทัลทวิน และความสามารถในการผลิตสะอาดแบบไม่สัมผัสและไร้อนุภาค บทความนี้เริ่มจากการวิเคราะห์ความท้าทายของสายการผลิตแบบเดิมอย่างเป็นระบบ ตามด้วยสถาปัตยกรรมเทคนิคของระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® อุปสรรคทางเทคโนโลยีหลัก และคุณค่าเชิงอุตสาหกรรมในภาคการผลิตระดับสูง เช่น อิเล็กทรอนิกส์ 3C เซมิคอนดักเตอร์ พลังงานใหม่ และอุปกรณ์ชีวการแพทย์
I. บทนำ: เมื่อการขับเคลื่อนเชิงกลถึงเพดาน
วิศวกรที่มีประสบการณ์หลายปีในระบบอัตโนมัติอุตสาหกรรมคงเคยเห็นภาพเช่นนี้ ในสายการผลิตอัตโนมัติแบบเดิม สายพานลำเลียงทำงานเหมือนรถไฟบนราง ชิ้นงานเคลื่อนไปตามเส้นทางที่กำหนดไว้ด้วยความเร็วคงที่ ขณะที่แขนหุ่นยนต์ทำงานหยิบ ประกอบ ตรวจสอบ และอื่นๆ ที่สถานีตายตัว ระบบนี้ทำงานเสถียรและควบคุมรอบเวลาได้ และเป็นต้นแบบของยุคการผลิตสินค้าชนิดเดียวปริมาณมาก
อย่างไรก็ตาม เมื่อตลาดเปลี่ยนจาก “การผลิตมาตรฐานจำนวนมาก” ไปสู่ “การผลิตหลากหลายรุ่นปริมาณน้อย” เมื่อลูกค้าต้องการ “สั่งวันนี้ ส่งพรุ่งนี้” และเมื่อวงจรชีวิตผลิตภัณฑ์สั้นลงจากหลายปีเหลือไม่กี่เดือน สถาปัตยกรรมของสายการผลิตที่ขับเคลื่อนด้วยกลไกก็เริ่มเผยความขัดแย้งเชิงโครงสร้างที่ลึกกว่านั้น การเปลี่ยนรุ่นสายการผลิตใช้เวลาหลายชั่วโมงถึงหลายวัน การใช้งานอุปกรณ์ถูก “ฉุดรั้ง” โดยสถานีที่ช้าที่สุด กระบวนการความแม่นยำถูกรบกวนโดยการสั่นสะเทือนเชิงกล และไซโลข้อมูลทำให้ระบบ MES เป็นเพียง “ผู้บันทึกเหตุการณ์ย้อนหลัง”……
ประสิทธิภาพ ความแม่นยำ และความยืดหยุ่น กลายเป็น “สามเหลี่ยมที่เป็นไปไม่ได้” ที่ไม่อาจประสานกันได้ในสถาปัตยกรรมระบบอัตโนมัติแบบเดิม
การถือกำเนิดของเทคโนโลยีลำเลียงด้วยการลอยตัวแม่เหล็กแบบระนาบ ให้คำตอบเชิงระบบต่อทางตันนี้ที่ระดับกายภาพเป็นครั้งแรก ระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® พัฒนาโดย RobustMotion ซึ่งเป็นบริษัทแรกและบริษัทเดียวในจีนที่เชี่ยวชาญเทคโนโลยีหลักของระบบลำเลียงด้วยการลอยตัวแม่เหล็กระนาบ 6-DOF พร้อมยกระดับตรรกะพื้นฐานของสายการผลิตอัตโนมัติจาก “การขับเคลื่อนเชิงกล” เป็น “การขับเคลื่อนด้วยแม่เหล็กไฟฟ้า” มูฟเวอร์ไม่ถูกจำกัดด้วยรางอีกต่อไป สามารถวางแผนเส้นทางได้อย่างอิสระบนระนาบสองมิติ เคลื่อนที่ด้วยความเร็วแปรผัน ทำการวางตำแหน่งแบบหมุน และแม้แต่ทำงานกระบวนการความแม่นยำให้เสร็จสมบูรณ์ขณะเคลื่อนที่ด้วยความเร็วสูง
II. จุดอ่อนเชิงโครงสร้างสี่ประการของสายการผลิตอัตโนมัติแบบเดิม
เพื่อทำความเข้าใจคุณค่าของระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® เราต้องย้อนกลับไปดูความยากลำบากในทางปฏิบัติของสายการผลิตแบบเดิมก่อน จุดอ่อนเหล่านี้ไม่ใช่ข้อบกพร่องของอุปกรณ์เฉพาะตัว แต่เป็นคอขวดเชิงโครงสร้างที่มีอยู่ในสถาปัตยกรรมการขับเคลื่อนเชิงกลเอง
จุดอ่อนที่ 1: ข้อจำกัดแบบตายตัว เลย์เอาต์สายการผลิตตายตัวและต้นทุนการเปลี่ยนรุ่นที่พุ่งสูง
สายการผลิตแบบเดิมพึ่งพาโครงสร้างขับเคลื่อนเชิงกล เช่น สายพาน โซ่ โต๊ะอินเด็กซ์ และบอลสกรู โดยชิ้นงานถูก “ล็อก” ไว้กับเส้นทางลำเลียงตายตัว เมื่อสเปกผลิตภัณฑ์เปลี่ยนหรือต้องปรับกระบวนการ ต้องเปลี่ยนฟิกซ์เจอร์ ปรับรางนำ และเขียนโปรแกรม PLC ใหม่ ซึ่งทั้งหมดทำให้อุปกรณ์หยุดทำงาน ตามสถิติของอุตสาหกรรม การเปลี่ยนรุ่นของสายการผลิตแบบเดิมใช้เวลาเฉลี่ย 3 ถึง 7 วัน โดยมีต้นทุนด้านเวลาสำหรับการปรับและเขียนโปรแกรมใหม่สูงมาก
ปัญหาที่ร้ายแรงกว่าคือ สถาปัตยกรรมแบบตายตัวนี้บังคับให้สายการผลิตทำงานได้ตามรอบเวลาของ “สถานีที่ช้าที่สุด” เท่านั้น แม้สถานีอื่นจะประมวลผลเสร็จแล้ว ชิ้นงานก็ต้องรออยู่ในพื้นที่บัฟเฟอร์ ประสิทธิภาพของทั้งระบบถูก “ฉุดรั้ง” โดยคอขวดเพียงจุดเดียว ส่งผลให้กำลังการผลิตสูญเปล่าอย่างมาก
จุดอ่อนที่ 2: กระบวนการแยกส่วน การแยกการลำเลียงออกจากการประมวลผล ที่ซึ่งเวลารอคือความสูญเปล่า
ในสถาปัตยกรรมแบบเดิม “การลำเลียง” และ “การประมวลผล” ถูกแยกออกจากกันโดยสิ้นเชิงเป็นสองกระบวนการ การเคลื่อนย้ายชิ้นงานจากสถานี A ไปสถานี B คือ “เวลาที่ไม่เพิ่มคุณค่า” ของสายการผลิต และเมื่อมาถึงสถานี B ต้องมีการวางตำแหน่ง การหนีบ และการปรับเทียบก่อนจึงจะเริ่มประมวลผลได้ วงจร “ลำเลียง—รอ—ประมวลผล—ลำเลียงอีกครั้ง” นี้ก่อให้เกิดกระบวนการซ้ำซ้อนมหาศาล
หัวใจของการผลิตแบบลีนคือการกำจัดความสูญเปล่าทั้งหมด แต่ระบบลำเลียงแบบเดิมกลับเป็นแหล่งความสูญเปล่าที่ใหญ่ที่สุด ทั้งเวลาที่ชิ้นงานเสียไปกับการรอโดยไม่จำเป็น พื้นที่ที่บัฟเฟอร์ตามเส้นทางลำเลียงใช้ไป และกำลังการผลิตที่ว่างเปล่าจากรอบเวลาที่ไม่สอดคล้องกันระหว่างสถานี
จุดอ่อนที่ 3: คอขวดด้านความแม่นยำ การสึกหรอและการสั่นสะเทือนเชิงกล และความยากในการแก้ไขตำแหน่งที่คลาดเคลื่อน
ในภาคการผลิตความแม่นยำสูง เช่น อิเล็กทรอนิกส์ 3C เซมิคอนดักเตอร์ และชิ้นส่วนออปติก ความแม่นยำในการวางตำแหน่งระดับไมครอนเป็นข้อบังคับ อย่างไรก็ตาม ปัญหาในระบบขับเคลื่อนเชิงกลแบบเดิม ไม่ว่าจะเป็นสายพานเสื่อมสภาพ รางนำสึกหรอ แบ็กแลชของเกียร์ทด และการสั่นของมอเตอร์ ทำให้ความคลาดเคลื่อนสะสมเมื่อเวลาผ่านไป แม้จะได้ความแม่นยำในห้องปฏิบัติการที่นิ่ง แต่เมื่อนำไปใช้ในสายการผลิตความเร็วสูง ผลของการสั่นสะเทือนของสายพานและการเลื่อนตามอุณหภูมิทำให้ข้อมูลการวัดเลื่อนหนักขึ้น การรักษาความแม่นยำในการวางตำแหน่งในระยะยาวจึงทำได้ยากมาก
จุดอ่อนที่ 4: ข้อมูลขาดตอน อุปกรณ์แยกเป็นไซโล และการขาดวงปิดแบบดิจิทัล
ระบบลำเลียงแบบเดิมไม่มีความสามารถในการส่งข้อมูลในตัว จึงไม่สามารถติดตาม “ตัวตน” และ “สถานะ” ของชิ้นงานบนสายการผลิตแบบเรียลไทม์ได้ ข้อมูลจากแต่ละโหนดไม่ถูกรวบรวมหรือหมุนเวียน การตัดสินใจพึ่งพาประสบการณ์ของคน และระบบ MES ยังจำกัดอยู่แค่ “การบันทึกย้อนหลัง” ทำให้การบำรุงรักษาเชิงพยากรณ์ การเพิ่มประสิทธิภาพกระบวนการ และการจัดตารางงานโดยรวมทำได้ยาก ในยุคอุตสาหกรรม 4.0 โหมดการทำงานแบบ “กล่องดำ” นี้กลายเป็นอุปสรรคใหญ่ที่สุดของการผลิตอัจฉริยะ
III. ระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater®: ภาพรวมสถาปัตยกรรมระบบ
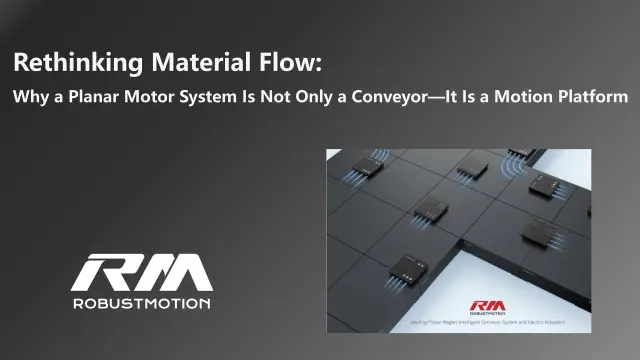
ระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® ของ RobustMotion โดยพื้นฐานคือระบบลำเลียงอัจฉริยะ 6-DOF ที่ใช้เทคโนโลยีมอเตอร์ระนาบ สถาปัตยกรรมระบบสรุปได้เป็นการออกแบบแบบโมดูลาร์ “สเตเตอร์ + มูฟเวอร์” ดังนี้
- ชั้นสเตเตอร์: โมดูลสเตเตอร์รูปสี่เหลี่ยมจัตุรัสถูกวางต่อกันเป็นพื้นผิวระนาบเหมือน “โต๊ะ” โดยแต่ละโมดูลสเตเตอร์มีอาร์เรย์ขดลวดแม่เหล็กไฟฟ้าความแม่นยำสูง ซึ่งสร้างสนามแม่เหล็กที่คอนโทรลเลอร์ปรับได้อย่างละเอียด
- ชั้นมูฟเวอร์: มูฟเวอร์ (ตัวพา) ที่บรรทุกชิ้นงานลอยตัวแบบไม่สัมผัสเหนือพื้นผิวสเตเตอร์ภายใต้แรงของสนามแม่เหล็ก โดยปรับความสูงของการลอยตัวได้อย่างอิสระในช่วงหนึ่ง ตัวมูฟเวอร์ไม่ต้องมีการเชื่อมต่อเชิงกลใดๆ ทั้งสิ้น การขับเคลื่อน การลอยตัว และการวางตำแหน่งทำได้ด้วยแรงแม่เหล็กไฟฟ้าทั้งหมด
- ชั้นควบคุม: คอนโทรลเลอร์แบบรวมไดรฟ์และการควบคุมที่พัฒนาเองรองรับการสื่อสารฟิลด์บัสอุตสาหกรรมหลัก และขับเคลื่อนการทำงานประสานกันของมูฟเวอร์และสเตเตอร์หลายร้อยชุดบนสายการผลิตเดียวจากคอนโทรลเลอร์ตัวเดียว
การเปลี่ยนแปลงแรกที่เห็นได้ชัดจากสถาปัตยกรรมนี้คือความสามารถในการเคลื่อนที่ 6-DOF มูฟเวอร์ไม่เพียงเลื่อนได้อย่างอิสระในทิศทาง X และ Y แต่ยังปรับความสูงการลอยตัวในทิศทาง Z และหมุนรอบแกน X, Y และ Z ได้ด้วย นั่นหมายความว่าตัวพาเพียงตัวเดียวสามารถทำการเคลื่อนที่ซับซ้อน เช่น การเลื่อน การเอียง และการหมุนบนระนาบสองมิติได้ โดยไม่ต้องมีกลไกหมุนหรือยกเพิ่มเติม
IV. อุปสรรคทางเทคโนโลยีหลักสามประการ: ทำไมทั่วโลกมีเพียงสองบริษัทที่ทำได้
อุปสรรคทางเทคนิคของระบบลำเลียงด้วยการลอยตัวแม่เหล็กแบบระนาบนั้นสูงมาก ครอบคลุมหลายสาขาวิชา เช่น การสร้างแบบจำลองสนามแม่เหล็กไฟฟ้า การควบคุมแบบเรียลไทม์ โปรโตคอลการสื่อสาร และการจัดตารางงานด้วย AI ความสำเร็จของ RobustMotion ในฐานะผู้ทำเทคโนโลยีนี้ได้เป็นรายแรกในจีนและรายที่สองของโลก มาจากเทคโนโลยีหลักที่พัฒนาเองสามประการ
อุปสรรคที่ 1: โปรโตคอลสื่อสารซิงโครนัสระดับไมโครวินาที
ในสถานการณ์ที่มูฟเวอร์หลายตัวทำงานประสานกัน คอนโทรลเลอร์ต้องจัดตารางงานแบบซิงโครนัสข้ามไดรเวอร์หลายพันตัวในเวลาสั้นมาก โปรโตคอลการสื่อสารที่ RobustMotion พัฒนาขึ้นเองสามารถควบคุมไดรเวอร์ขนาดใหญ่ให้ซิงโครนัสได้ในระดับไมโครวินาที ทำให้วิถีการเคลื่อนที่ของมูฟเวอร์แต่ละตัวประสานกันอย่างแม่นยำโดยไม่ชนหรือรบกวนกัน ความสามารถนี้เป็นตัวกำหนดโดยตรงว่าระบบรองรับความหนาแน่นของมูฟเวอร์และความซับซ้อนในการทำงานได้เพียงใด
อุปสรรคที่ 2: เทคโนโลยีระบุตำแหน่ง 6D จากสนามแม่เหล็ก
นี่คือจุดเด่นทางเทคนิคที่ “สวนทางกับสามัญสำนึก” มากที่สุดของระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® คือระบบไม่ต้องใช้เอนโค้ดเดอร์ สเกลเชิงเส้น หรือกล้องวิชันเลย แต่ระบุท่าทาง 6D ของมูฟเวอร์ได้จากการคำนวณสนามแม่เหล็กเพียงอย่างเดียว โดยความแม่นยำในการวางตำแหน่งถึงระดับไมครอน หลักการคือเมื่อมูฟเวอร์เปลี่ยนตำแหน่งในสนามแม่เหล็กไฟฟ้า คุณลักษณะของสนามแม่เหล็กจะเปลี่ยนไปเล็กน้อย และระบบจะแก้ค่าตำแหน่งและทิศทางที่แม่นยำของมูฟเวอร์แบบเรียลไทม์ผ่านเซนเซอร์สนามแม่เหล็กความแม่นยำสูงและแบบจำลองอัลกอริทึม
ข้อดีของแนวทาง “การวางตำแหน่งแบบไร้เซนเซอร์” นี้ชัดเจน คือตัดชิ้นส่วนกลไกความแม่นยำสูง เช่น เอนโค้ดเดอร์ ทำให้ความซับซ้อนของระบบและต้นทุนการบำรุงรักษาลดลง หลีกเลี่ยงปัญหาเซนเซอร์ออปติกที่ได้รับผลกระทบจากฝุ่นและคราบน้ำมัน และที่สำคัญที่สุดคือมูฟเวอร์แต่ละตัวกลายเป็นเซนเซอร์แรง 6 แกนโดยธรรมชาติ สามารถรับรู้การเปลี่ยนแปลงของโหลดแบบเรียลไทม์ได้
อุปสรรคที่ 3: ซอฟต์แวร์จำลองไฟไนต์เอลิเมนต์หลายฟิสิกส์ที่พัฒนาเอง
ปฏิสัมพันธ์หลายฟิสิกส์ในระบบลอยตัวแม่เหล็ก ไม่ว่าจะเป็นการกระจายสนามแม่เหล็กไฟฟ้า การคับปลิงของเวกเตอร์แรง และผลทางความร้อน ซับซ้อนอย่างยิ่ง RobustMotion พัฒนาซอฟต์แวร์จำลองไฟไนต์เอลิเมนต์หลายฟิสิกส์ขึ้นเองสำหรับการออกแบบและปรับแต่งวงจรแม่เหล็กพื้นฐาน ช่วยให้วิศวกรสร้างแบบจำลองและปรับแต่งการกระจายสนามแม่เหล็ก ลักษณะแรงแม่เหล็กไฟฟ้า และเสถียรภาพการลอยตัวในสภาพแวดล้อมเสมือนได้อย่างแม่นยำ ลดรอบเวลาตั้งแต่ออกแบบจนถึงผลิตจำนวนมากลงอย่างมาก พร้อมรับประกันความน่าเชื่อถือของระบบในทุกสภาวะการใช้งาน
นอกจากนี้ ระบบยังมาพร้อมอัลกอริทึมจัดตารางงานแบบร่วมมือของเอเจนต์หลายตัวที่ใช้เมตาเรนฟอร์สเมนต์เลิร์นนิง ซึ่งวางแผนเส้นทางกระบวนการที่เหมาะสมที่สุดได้เอง และจัดตารางงานอัจฉริยะเพื่อตอบสนองความต้องการของสายการผลิตที่ซับซ้อน เช่น การประกอบความแม่นยำสูงและการตรวจสอบความแม่นยำสูงได้อย่างยืดหยุ่น
V. ระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater®: คุณค่าเชิงอุตสาหกรรมหลักสี่ประการที่ส่งมอบ
เมื่อเข้าใจสถาปัตยกรรมทางเทคนิคแล้ว มาดูกันว่าระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® ส่งมอบคุณค่าอะไรให้กับการผลิตจริง
คุณค่าที่ 1: การหลอมรวมกระบวนการ โหมดการประมวลผลแบบไดนามิกที่ “การลำเลียงคือตัวกระบวนการ”
นี่คือการเปลี่ยนแปลงที่เป็นรากฐานที่สุดที่ระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® นำมาสู่ตรรกะของสายการผลิตแบบเดิม ในสถาปัตยกรรมแบบเดิม การลำเลียงและการประมวลผลเป็นสองกระบวนการแยกกัน แต่บนระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® มูฟเวอร์สามารถทำงานกระบวนการต่างๆ เช่น การติดตั้งความแม่นยำสูง การเชื่อม การจ่ายกาว และการตรวจสอบด้วยการควบคุมแรง ได้พร้อมกันขณะเคลื่อนที่ด้วยความเร็วสูง
ตัวอย่างเช่น ในกระบวนการบรรจุภัณฑ์เซมิคอนดักเตอร์ มูฟเวอร์ที่บรรทุกชิป สามารถทำการจัดแนวความแม่นยำสูงได้ขณะเคลื่อนที่ไปยังตำแหน่งเป้าหมาย ในการผลิตวัสดุสิ้นเปลืองทางการแพทย์ การลำเลียงแบบไม่สัมผัสช่วยรักษาความสะอาดไปพร้อมกับการปรับพารามิเตอร์กระบวนการแบบเรียลไทม์ โหมด “การประมวลผลแบบไดนามิก” นี้ช่วยย่นห่วงโซ่การผลิตอย่างมาก โดยบีบกระบวนการที่เดิมต้องใช้หลายสถานีและหลายรอบการลำเลียงให้เหลือเป็นการเคลื่อนที่ต่อเนื่องเพียงครั้งเดียว
คุณค่าที่ 2: ความยืดหยุ่นที่เพิ่มขึ้น สายการผลิตที่กำหนดด้วยซอฟต์แวร์พร้อมการเปลี่ยนรุ่นในระดับนาที
การออกแบบแบบโมดูลาร์ของระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® ช่วยให้ประกอบและปรับเลย์เอาต์สายการผลิตได้อย่างรวดเร็ว โมดูลสเตเตอร์ประกอบเข้าด้วยกันได้อย่างอิสระเหมือนตัวต่อ เพื่อสร้างรูปร่างระนาบใดก็ได้ และเส้นทางการเคลื่อนที่ของมูฟเวอร์ถูกกำหนดด้วยซอฟต์แวร์ทั้งหมด เมื่อเปลี่ยนรุ่นผลิตภัณฑ์ ไม่ต้องเปลี่ยนชิ้นส่วนกลไกใดๆ เพียงปรับพารามิเตอร์ซอฟต์แวร์ก็วางแผนเส้นทางใหม่ ปรับกระจายรอบเวลา และแม้แต่ประมวลผลคำสั่งซื้อหลายข้อกำหนดแบบขนานได้
ขั้นตอนการเปลี่ยนรุ่นที่ใช้เวลาหลายชั่วโมงถึงหลายวันบนสายการผลิตแบบเดิม ถูกย่อเหลือเพียงไม่กี่นาทีบนระบบลำเลียงด้วยการลอยตัวแม่เหล็ก MagiFloater® ความสามารถ “การผลิตไร้พรมแดน” นี้ทำให้ “การผลิตตามความต้องการ” จากวิสัยทัศน์กลายเป็นความจริง เหมาะอย่างยิ่งกับอุตสาหกรรมที่ต้องปรับปรุงรวดเร็ว เช่น อิเล็กทรอนิกส์ 3C
คุณค่าที่ 3: วงปิดดิจิทัล จากสายการผลิตจริงสู่ Digital Twin
ระบบลำเลียงแมกเลฟ MagiFloater® มาพร้อม "ดีเอ็นเอดิจิทัล" ครบถ้วนมาตั้งแต่ต้น ระบบเก็บข้อมูลคุณลักษณะสนามแม่เหล็ก วิถีการเคลื่อนที่ และข้อมูลกระบวนการแบบเรียลไทม์ เพื่อสร้างการเชื่อมโยงอย่างสมบูรณ์จากสายการผลิตจริงสู่ Digital Twin มูฟเวอร์แต่ละตัวมี “เอกลักษณ์ดิจิทัล” ของตนเอง ได้แก่ หมายเลข ID ขั้นตอนกระบวนการ สถานีที่ผ่านมา พารามิเตอร์กระบวนการ และสถานะแบบเรียลไทม์ และข้อมูลเหล่านี้สามารถเชื่อมต่อกับระบบระดับบน เช่น MES และ ERP ได้อย่างไร้รอยต่อ
ด้วยอัลกอริทึม AI ระบบสามารถคาดการณ์สถานะอุปกรณ์ ปรับรอบเวลาการผลิตให้เหมาะสม และกำหนดพารามิเตอร์กระบวนการได้เอง จนเกิดวงปิด “รับรู้—วิเคราะห์—ปรับให้เหมาะสม” การบริหารการผลิตจึงเปลี่ยนจากการอาศัยประสบการณ์ไปสู่การขับเคลื่อนด้วยข้อมูล วางรากฐานดิจิทัลที่แท้จริงให้กับการผลิตอัจฉริยะ
คุณค่าที่ 4: การผลิตสะอาด ไม่สัมผัส ไร้การหล่อลื่น ปราศจากอนุภาค
ระบบลำเลียงแมกเลฟ MagiFloater® ทำงานด้วยการลอยตัวแบบไม่สัมผัส จึงขจัดปัญหาที่มีอยู่ในระบบขับเคลื่อนเชิงกลแบบเดิม เช่น แรงเสียดทานของสายพาน การสึกหรอของโซ่ และการหล่อลื่นรางนำ ระบบไม่ก่อให้เกิดอนุภาค ไม่ต้องหล่อลื่น และไม่ต้องบำรุงรักษา จึงตอบโจทย์ข้อกำหนดด้านความสะอาดที่เข้มงวดของอุตสาหกรรมเซมิคอนดักเตอร์ อุปกรณ์ชีวการแพทย์ อาหารและยาได้ตั้งแต่ต้น ในห้องคลีนรูม ระบบลำเลียงแมกเลฟสามารถแทนที่แขนกลและสายพานลำเลียงแบบเดิม ลดพื้นที่ที่โครงสร้างเชิงกลต้องใช้ พร้อมหลีกเลี่ยงการปนเปื้อนจากสารหล่อลื่น
VI. สถานการณ์การใช้งานที่พบบ่อย: ตั้งแต่ 3C ความแม่นยำสูงจนถึงพลังงานใหม่
จากคุณสมบัติทางเทคนิคและคุณค่าเชิงอุตสาหกรรมข้างต้น ระบบลำเลียงแมกเลฟ MagiFloater® ได้พิสูจน์ความเหมาะสมในภาคการผลิตระดับสูงหลายสาขาแล้ว ดังนี้
- การประกอบอิเล็กทรอนิกส์ 3C ความแม่นยำสูง: การติดตั้ง ประกอบ และตรวจสอบผลิตภัณฑ์ เช่น โมดูลสมาร์ทโฟน หูฟัง TWS และสมาร์ทวอทช์ ความแม่นยำการวางตำแหน่งระดับไมครอนช่วยรับประกันคุณภาพการประกอบ ความสามารถในการเคลื่อนที่ 6-DOF ช่วยให้ออกแบบกลไกได้ง่ายขึ้น และการเปลี่ยนรุ่นอย่างรวดเร็วรองรับการเปลี่ยนผลิตภัณฑ์ที่ถี่ขึ้น
- เซมิคอนดักเตอร์และชิ้นส่วนออปติก: การลำเลียงเวเฟอร์ การไดบอนดิ้ง การประกอบเลนส์ออปติก และงานอื่น ๆ การลำเลียงแบบไม่สัมผัสช่วยขจัดไฟฟ้าสถิตและการปนเปื้อนจากอนุภาค ความสามารถในการประมวลผลแบบไดนามิกช่วยย่นห่วงโซ่กระบวนการ และคุณลักษณะด้านความสะอาดตรงตามข้อกำหนดห้องคลีนรูม Class 100
- การผลิตแบตเตอรี่พลังงานใหม่: การวางซ้อนเซลล์แบตเตอรี่กำลัง การตรวจสอบแผ่นอิเล็กโทรด การประกอบโมดูล และกระบวนการอื่น ๆ การลำเลียงความเร็วสูงที่แม่นยำช่วยเพิ่มอัตราผลผลิตของการวางซ้อน และการจัดตารางงานที่ยืดหยุ่นรองรับการผลิตเซลล์หลายสเปกแบบผสมรุ่น
- วัสดุสิ้นเปลืองมูลค่าเพิ่มสูงด้านชีวการแพทย์: การประกอบและตรวจสอบผลิตภัณฑ์ที่ต้องการความแม่นยำ เช่น ไซริงค์บรรจุยาสำเร็จ ชิปไมโครฟลูอิดิก และอุปกรณ์ฝังในร่างกาย การลำเลียงแบบไม่สัมผัสช่วยรักษาสภาพแวดล้อมปลอดเชื้อ และการควบคุมแรงช่วยให้ทำการอัดประกอบและลามิเนตได้อย่างแม่นยำ
VII. บทสรุป: นิยามใหม่ของขอบเขตด้านประสิทธิภาพ ความแม่นยำ และความยืดหยุ่น
เมื่อย้อนมองประวัติศาสตร์ระบบอัตโนมัติอุตสาหกรรม ทุกความก้าวหน้าของเทคโนโลยีพื้นฐานล้วนนำไปสู่การปรับโครงสร้างรูปแบบการผลิต ตั้งแต่การใช้เครื่องจักร การใช้ไฟฟ้า การทำให้เป็นระบบอัตโนมัติ การทำให้เป็นดิจิทัล จนถึงยุคอัจฉริยะในปัจจุบัน อุตสาหกรรมการผลิตมุ่งสู่เป้าหมายเดียวมาโดยตลอด คือทำให้สายการผลิตยืดหยุ่น มีประสิทธิภาพ และชาญฉลาดยิ่งขึ้น โดยยังคงความแม่นยำไว้
สายการผลิตอัตโนมัติแบบเดิมได้ “ประสิทธิภาพ” จากระบบขับเคลื่อนเชิงกล แต่ต้องแลกกับ “ความยืดหยุ่น” และได้ “ความเสถียร” จากผังที่ตายตัว แต่กลับสร้าง “ไซโล” ขึ้นมา ระบบลำเลียงแมกเลฟ MagiFloater® ของ RobustMotion ใช้เทคโนโลยีแมกเลฟแบบระนาบ ให้คำตอบเชิงระบบต่อปัญหาเหล่านี้ตั้งแต่ระดับกายภาพ นี่ไม่ใช่การซ่อมแซมสายการผลิตเดิมเพียงเล็กน้อย แต่เป็นการรื้อสร้างความสัมพันธ์ระหว่าง “การลำเลียง” กับ “การประมวลผล” ตั้งแต่ระดับสถาปัตยกรรม เพื่อทำลาย “สามเหลี่ยมที่เป็นไปไม่ได้” ระหว่างประสิทธิภาพ ความแม่นยำ และความยืดหยุ่น
สำหรับผู้ทำงานด้านระบบอัตโนมัติอุตสาหกรรม การมาของระบบลำเลียงแมกเลฟ MagiFloater® หมายความว่า ไม่จำเป็นต้องเสียสละประสิทธิภาพเพื่อความยืดหยุ่น และไม่ต้องทนกับข้อจำกัดที่ตายตัวเพื่อความแม่นยำอีกต่อไป การลำเลียงและการประมวลผลรวมเป็นหนึ่งเดียว ซอฟต์แวร์เป็นผู้กำหนดทุกเส้นทางบนสายการผลิต และชิ้นงานแต่ละชิ้นมี “เอกลักษณ์ดิจิทัล” ของตนเองเพื่อ “ขับเคลื่อนอัตโนมัติ” บนสายการผลิต ทศวรรษหน้าของระบบอัตโนมัติอุตสาหกรรมกำลังจะเริ่มต้นขึ้นบน “ระบบลำเลียงแมกเลฟ MagiFloater®” นี้