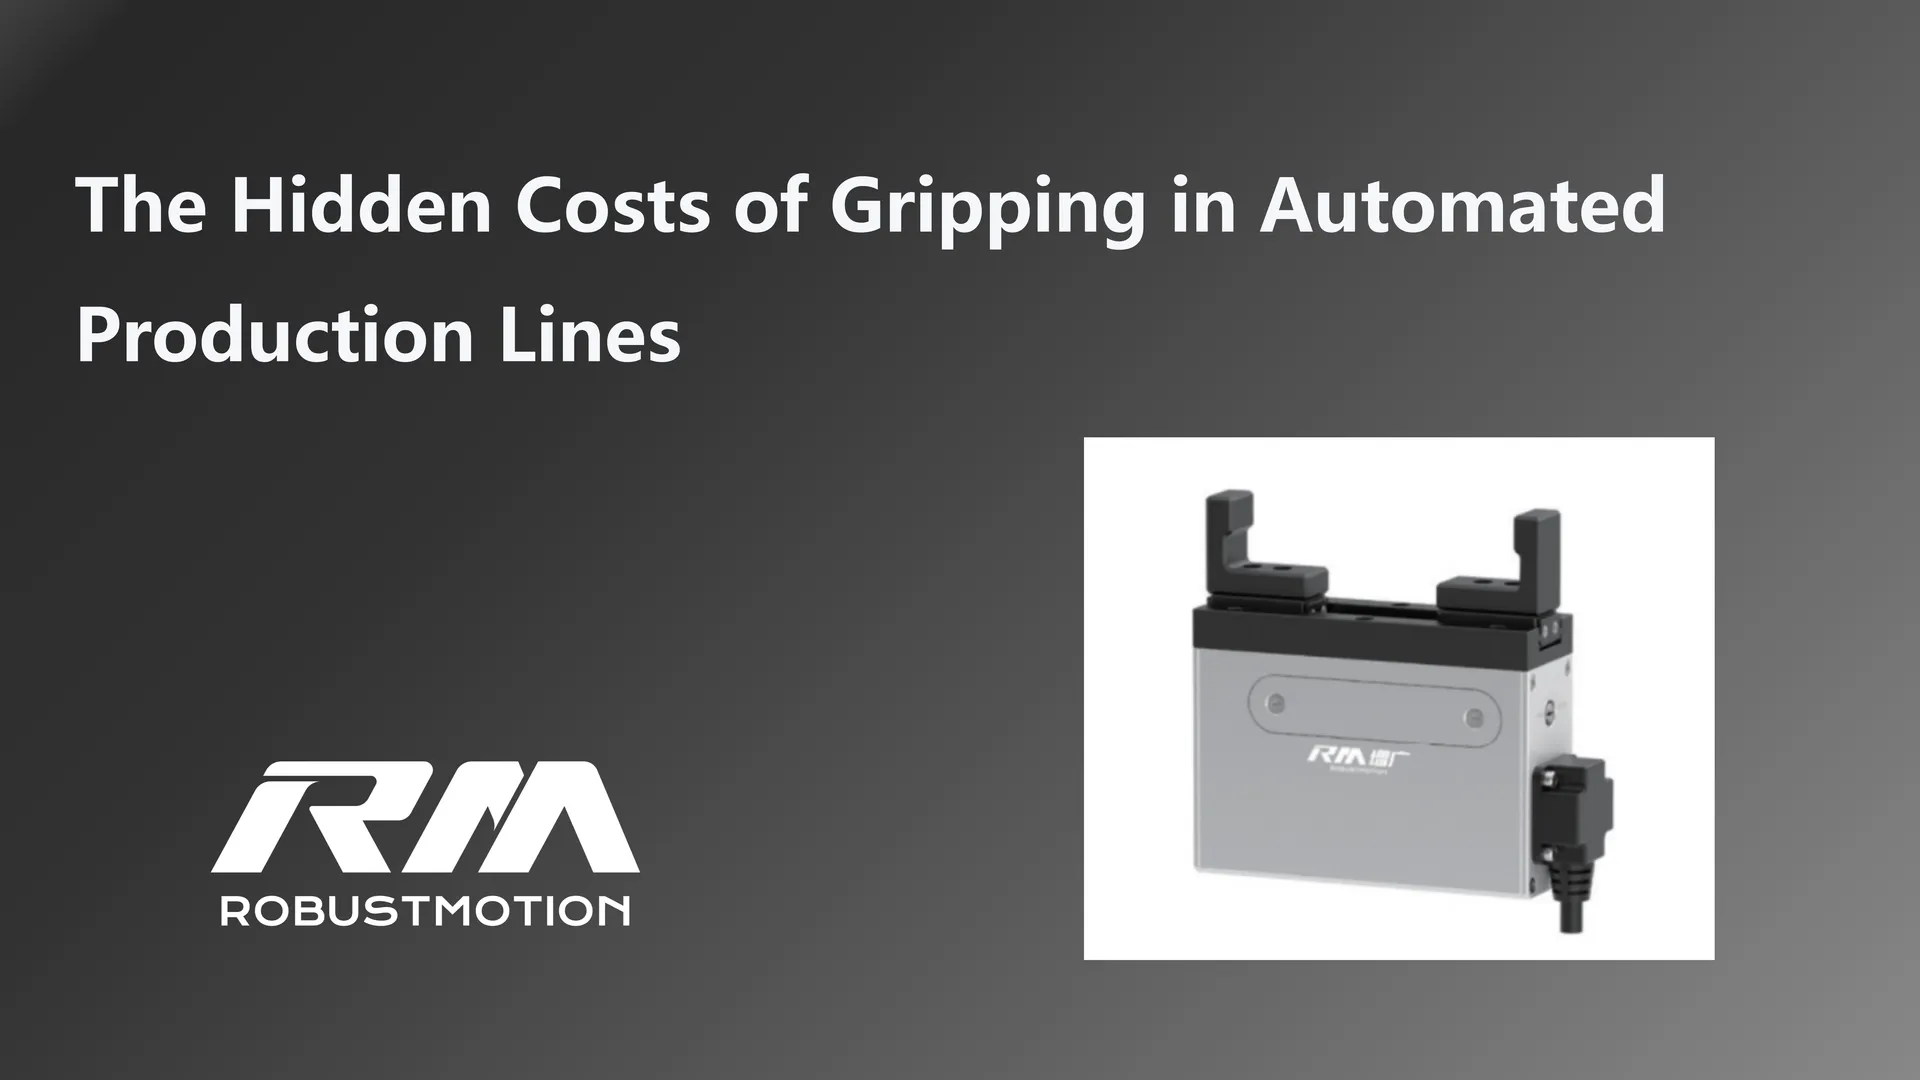
I. การจับชิ้นงาน: คอขวดในสายการผลิตที่ถูกมองข้าม
ในการออกแบบสายการผลิตอัตโนมัติ การจับและลำเลียงวัสดุมักถูกมองว่าเป็น "งานพื้นฐาน" ได้รับงบประมาณจำกัดและความสนใจทางวิศวกรรมเพียงเล็กน้อย แต่เมื่อข้อกำหนดความแม่นยำของผลิตภัณฑ์สูงขึ้นและการเปลี่ยนรุ่นผลิตภัณฑ์เกิดถี่ขึ้น ระบบจับชิ้นงานได้พัฒนาจากหน่วยปฏิบัติงานธรรมดาเป็นตัวแปรสำคัญที่ส่งผลโดยตรงต่ออัตราผลผลิตและเวลารอบการทำงาน
บนสายการผลิตจริง มักพบความท้าทายสามประการ ได้แก่ ความสูญเสียจากการเปลี่ยนรุ่นในการผลิตหลากหลายรุ่น ชิ้นงานเสียหายขณะจับ และช่องว่างในการเชื่อมต่อระหว่างหน่วยจับกับระบบอัตโนมัติโดยรวม
II. ความท้าทายที่ 1: ความสูญเสียจากการเปลี่ยนรุ่นในการผลิตหลากหลายรุ่น
สภาพจริงของสายการผลิต
- อิเล็กทรอนิกส์ 3C: สายการผลิตเดียวกันผลิตจอขนาด 6.1 นิ้วในช่วงเช้า และจอขนาด 6.7 นิ้วในช่วงบ่าย ต้องเปลี่ยนฟิกซ์เจอร์ด้วยมือ
- พลังงานใหม่: เซลล์แบตเตอรี่ทรงกระบอก ทรงเหลี่ยม และแบบซองอ่อนใช้สายการผลิตเดียวกัน โดยแต่ละแบบต้องใช้วิธีจับชิ้นงานที่ต่างกัน
- อิเล็กทรอนิกส์ยานยนต์: ECU เซนเซอร์ และคอนเนคเตอร์หลายรุ่นผลิตแบบผสมรุ่นบนสายเดียวกัน ขณะที่ฟิกซ์เจอร์เฉพาะรุ่นล้นพื้นที่หน้างาน
ผลกระทบจากวิธีการแบบเดิม
| ปัญหา | ผลกระทบ |
|---|---|
| การเปลี่ยนรุ่นด้วยกลไก | เครื่องหยุดทำงาน 30 นาทีถึง 2 ชั่วโมงต่อการเปลี่ยนรุ่นแต่ละครั้ง |
| สต็อกฟิกซ์เจอร์ | ต้นทุนการจัดการ พื้นที่จัดเก็บ และความสับสนของเวอร์ชัน |
| การปรับตั้งด้วยมือ | ต้องพึ่งพาประสบการณ์ของผู้ปฏิบัติงาน และผลลัพธ์ไม่สม่ำเสมอ |
โซลูชัน RM-GB
- ระบบขับเคลื่อนไฟฟ้าแทนนิวแมติก: ไม่ต้องใช้สถานีจ่ายลม แรงจับถูกควบคุมด้วยมอเตอร์ จึงมีความเสถียรกว่าแรงดันลม
- ระยะชักปรับได้: กำหนดช่วงการเปิด-ปิดผ่านซอฟต์แวร์ เพื่อรองรับชิ้นงานหลายขนาด
- ความเร็วปรับได้: ปรับความเร็วในการเปิด-ปิดอย่างละเอียดผ่านซอฟต์แวร์ เพื่อลดแรงกระแทกที่ความเร็วสูง
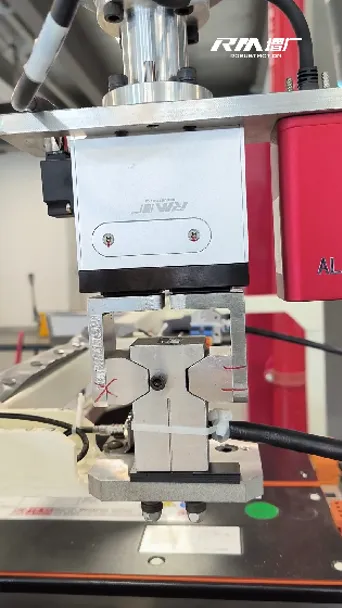
III. ความท้าทายที่ 2: ชิ้นงานเสียหายระหว่างการจับ
สภาพจริงของสายการผลิต
- PCBA แบบอ่อน: แรงกระแทกจากนิวแมติกอาจทำให้ชิ้นส่วนแตกร้าวและจุดบัดกรีหลุดลอก
- ชิ้นส่วนโครงสร้างผนังบาง: แรงจับมากเกินไปทำให้เสียรูป แต่แรงจับไม่พอทำให้ชิ้นงานหลุดมือ
- โมดูลอิเล็กทรอนิกส์ความแม่นยำสูง: การจับที่ไม่เสถียรอาจทำให้เกิดรอยขีดข่วนที่ผิวและความเสียหายจากความเค้นภายใน
ข้อจำกัดของวิธีนิวแมติกแบบเดิม
- แรงจับปรับได้อย่างหยาบผ่านวาล์วลม และไม่มีการป้อนกลับค่าแรง
- ไม่สามารถควบคุมแรงกระแทกขณะทำงานที่ความเร็วสูงได้อย่างแอคทีฟ
- แม้ใช้แรงดันลมเท่ากัน แรงจับจริงก็ยังแตกต่างกันไปตามชิ้นงานแต่ละชิ้น
โซลูชัน RM-GB
- การควบคุมแบบวงปิด (closed-loop) ด้วยเซอร์โว: ตรวจสอบและปรับแรงจับแบบเรียลไทม์ ป้องกันแรงเกินค่าที่ตั้ง
- การจับด้วยแรงคงที่: ความเร็วลดลงเมื่อสัมผัสชิ้นงาน ช่วยลดแรงกระแทกให้น้อยที่สุด
- เอาต์พุตแรงที่เสถียร: รักษาแรงให้คงที่ตามค่าที่ตั้งตลอดกระบวนการจับ แม้ชิ้นงานจะเสียรูป
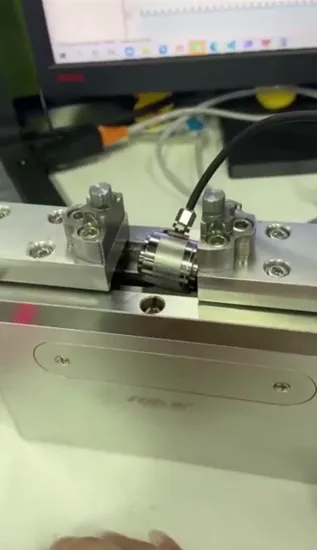
IV. ความท้าทายที่ 3: ช่องว่างในการผสานรวมระหว่างระบบจับชิ้นงานกับระบบอัตโนมัติ
สภาพจริงของสายการผลิต
- หุ่นยนต์ทำตำแหน่งเสร็จแล้ว แต่กริปเปอร์ตอบสนองช้า ทำให้รอบเวลา (cycle time) ยาวขึ้น
- ระบบโฮสต์ต้องการข้อมูลสถานะการจับกลับมา แต่กริปเปอร์ลมให้เพียงสัญญาณเปิดและปิด
- ในการเปลี่ยนผ่านสู่ดิจิทัลของสายการผลิต หน่วยจับชิ้นงานกลายเป็นเกาะข้อมูลที่โดดเดี่ยว
ข้อจำกัดของวิธีการแบบเดิม
| ข้อกำหนด | ความสามารถของกริปเปอร์ลม |
|---|---|
| การป้อนกลับค่าแรง | ไม่มี |
| การป้อนกลับตำแหน่ง | ไม่มี |
| การซิงโครไนซ์กับหุ่นยนต์ | มีเพียงสัญญาณ I/O ไม่มีการเชื่อมต่อด้วยโปรโตคอล |
| การผสานรวมข้อมูลกับคลาวด์ | ไม่รองรับ |
โซลูชัน RM-GB
- ควบคุมด้วยการเขียนโปรแกรมได้: รองรับ Modbus, CAN, EtherCAT และโปรโตคอลอื่น ๆ เพื่อสื่อสารโดยตรงกับ PLC และหุ่นยนต์
- ป้อนกลับสถานะแบบเรียลไทม์: รายงานสถานะจับชิ้นงาน ปล่อยชิ้นงาน ชิ้นงานหล่น และสถานะผิดพลาดในรูปแบบดิจิทัล
- ส่งพารามิเตอร์จากระยะไกล: เมื่อเปลี่ยนรุ่นการผลิต ระบบโฮสต์ส่งพารามิเตอร์ลงมาโดยตรง ไม่ต้องไปปฏิบัติงานหน้าเครื่อง
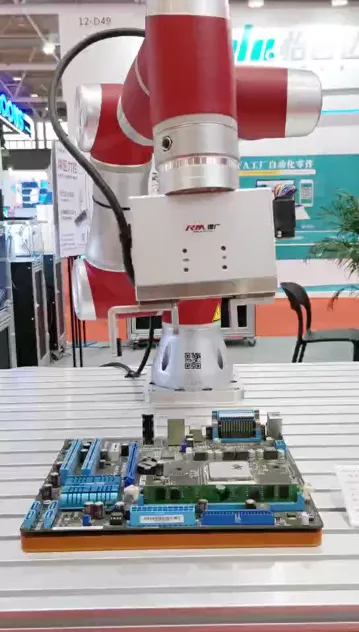
V. สรุปข้อมูลจำเพาะทางเทคนิคของ RM-GB
| มิติ | กริปเปอร์ลมแบบเดิม | RM-GB Electric Gripper |
|---|---|---|
| ความยืดหยุ่น | หนึ่งผลิตภัณฑ์ต่อหนึ่งฟิกซ์เจอร์ | กริปเปอร์ชุดเดียวครอบคลุมหลายขนาดชิ้นงาน |
| การควบคุมแรง | ปรับด้วยลมแบบหยาบ ไม่มีการป้อนกลับ | การควบคุมแบบวงปิดด้วยเซอร์โว พร้อมการตั้งค่าแรงแบบดิจิทัล |
| แรงกระแทก | หลีกเลี่ยงแรงกระแทกที่ความเร็วสูงได้ยาก | การจับด้วยแรงคงที่และการลดแรงกระแทก |
| การสื่อสาร | I/O แบบเรียบง่าย | การเชื่อมต่อแบบเขียนโปรแกรมได้หลายโปรโตคอล |
| ข้อมูล | ไม่มี | ตรวจสอบย้อนกลับสถานะและพารามิเตอร์ได้ตลอดกระบวนการ |
| การบำรุงรักษา | สายลมและซีลเสื่อมสภาพ ตรวจหาจุดรั่วได้ยาก | ขับเคลื่อนด้วยไฟฟ้า ไม่ต้องบำรุงรักษาระบบท่อลม |
VI. แนวทางที่เป็นไปได้จริงในการยกระดับสายการผลิต
คุณค่าของ RM-GB ไม่ได้อยู่ที่เทคโนโลยีล้ำสมัยเพียงอย่างเดียว แต่อยู่ที่ความสามารถในการแก้ปัญหาเฉพาะหน้าของสายการผลิตที่ส่งผลโดยตรงต่อกำลังการผลิต คุณภาพ และการผสานรวมระบบ
| ความท้าทายของสายการผลิต | สิ่งที่ RM-GB ช่วยปรับปรุง |
|---|---|
| ใช้เวลาเปลี่ยนรุ่นนาน | สลับพารามิเตอร์แทนการเปลี่ยนรุ่นด้วยกลไก |
| อัตราผลผลิตที่ผ่านคุณภาพไม่คงที่ | การควบคุมแรงแบบดิจิทัลแทนการปรับแรงดันตามประสบการณ์ |
| ขาดข้อมูลการจับชิ้นงาน | การป้อนกลับสถานะเชื่อมต่อกับ MES และ SCADA |
| ต้นทุนฟิกซ์เจอร์สูง | ลดจำนวนฟิกซ์เจอร์เฉพาะรุ่น |
| การผสานรวมอุปกรณ์ทำได้ไม่ดี | ผสานรวมเข้ากับระบบอัตโนมัติผ่านโปรโตคอล |
โดยสรุป RM-GB เปลี่ยนกระบวนการจับชิ้นงานจากจุดอ่อนของสายการผลิตให้เป็นตัวเสริมความยืดหยุ่น และเป็นแนวทางยกระดับที่วัดผลได้สำหรับสายการผลิตอัตโนมัติที่ต้องการความหลากหลายของรุ่น ความแม่นยำสูง และการเปลี่ยนรุ่นที่รวดเร็ว
บทความนี้อ้างอิงจากเอกสารผลิตภัณฑ์ทางการของ RobustMotion และเขียนจากมุมมองการปฏิบัติงานด้านวิศวกรรมสายการผลิตอัตโนมัติ