เดินเข้าไปในพื้นที่ประกอบความแม่นยำสูงที่ใดก็ได้ ไม่ว่าสตุตการ์ตหรือซิลิคอนวัลเลย์ คุณจะได้ยินความกังวลเงียบ ๆ แบบเดียวกันใต้เสียงหึ่งของเซอร์โวมอเตอร์ ไม่ใช่เรื่องปริมาณงาน ไม่ใช่เรื่องเวลาไซเคิล แต่เป็นเสียงของวิศวกรที่กลั้นหายใจในมิลลิเมตรสุดท้ายของการอัดเข้า การวางชิ้นส่วนที่บอบบาง หรือรอบการติดแผ่นทัชแพนเนล เพราะรู้ดีว่าจะเกิดอะไรขึ้นเมื่อแรงเกินเป้าหมาย
แรงเกินเพียงชั่วขณะเดียว แผ่นรองเซรามิกแตกหนึ่งชิ้น แผงวงจรเฟล็กซ์บิดเบี้ยวหนึ่งแผ่น ตลับยาทางการแพทย์ที่ต้องทิ้งหนึ่งชิ้นซึ่งราคาสูงกว่ารถเก๋งหรู
จากนั้นสายการผลิตก็หยุด การวิเคราะห์หาสาเหตุเริ่มขึ้น การโยนความผิดระหว่างทีมออกแบบเชิงกล ทีมวิศวกรรมควบคุม และทีมคุณภาพกระบวนการก็ตามมา และในใจของผู้จัดการฝ่ายผลิตก็เริ่มกดเครื่องคิดเลข เราเพิ่งตัดจำหน่ายไปกี่ชิ้น สูญเสียเวลาทำงานไปกี่ชั่วโมง
ปัญหาแรงเกินเป้าหมายที่ไม่มีใครพูดถึงเสียงดังพอ
ในงานประกอบความแม่นยำสูง เราใช้เวลาหลายทศวรรษเพิ่มประสิทธิภาพด้านความเร็ว ความแม่นยำในการทำซ้ำ และความแม่นยำของตำแหน่ง ลิเนียร์เอนโค้ดเดอร์ไปถึงความละเอียดระดับต่ำกว่าไมครอน มอชันคอนโทรลเลอร์อัปเดตคำสั่งได้ในระดับไมโครวินาที การออกแบบเชิงกลแข็งแกร่งขึ้น เบาลง และคาดการณ์ได้มากขึ้น แต่การควบคุมแรง ซึ่งเป็นพรมแดนสุดท้ายของการเคลื่อนที่ความแม่นยำสูง ยังคงเป็นปัญหาดื้อด้าน
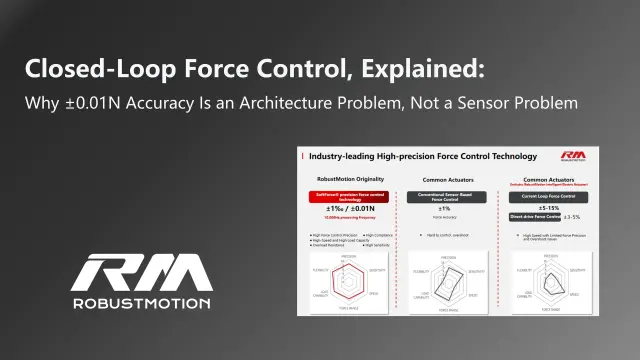
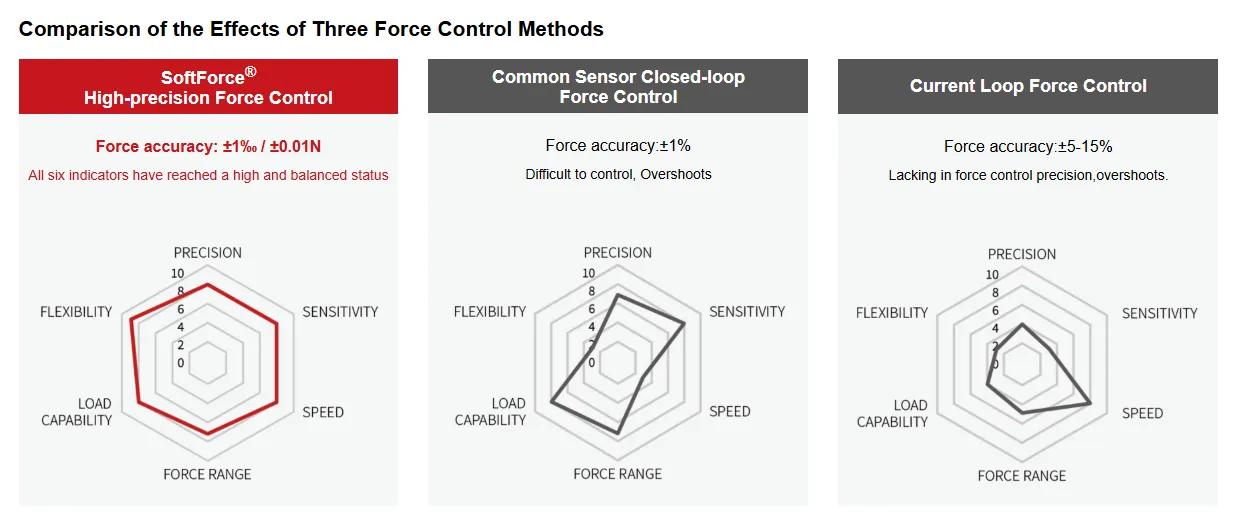
ฟิสิกส์นั้นไม่ปรานีใคร เมื่อแอคชูเอเตอร์ความเร็วสูงเคลื่อนเข้าหาชิ้นงาน พลังงานจลน์ต้องถูกระบายออกเมื่อสัมผัส ระบบควบคุมแรงด้วยลูปกระแสแบบดั้งเดิมซึ่งยังแพร่หลายในอุตสาหกรรม มักมีความแม่นยำของแรงอยู่ในช่วง ±5% ถึง ±15% ที่สำคัญกว่านั้น ระบบเหล่านี้มีแรงเกินเป้าหมายโดยธรรมชาติในขณะสัมผัส แอคชูเอเตอร์ไม่รู้ว่าชิ้นงานอยู่ตรงนั้นจนกว่าจะสายเกินไป เมื่อลูปควบคุมตอบสนอง ความเสียหายก็เกิดขึ้นแล้ว
ระบบวงปิดที่ใช้เซนเซอร์ช่วยให้ดีขึ้นเล็กน้อย ดันความแม่นยำเข้าใกล้ ±1% แต่ก็มีข้อแลกเปลี่ยนของตัวเอง ได้แก่ เวลาตอบสนองที่ช้าลง ข้อกำหนดการสอบเทียบที่ซับซ้อน และความไวต่อเรโซแนนซ์เชิงกล การแลกเปลี่ยนพื้นฐานระหว่างความแม่นยำของแรงกับการตอบสนองเชิงพลวัตยังคงอยู่ วิศวกรเรียนรู้ที่จะอยู่กับมัน ด้วยการตั้งโปรแกรมความเร็วเข้าหาที่ช้าลง เพิ่มความยืดหยุ่นทางกล และสร้างรังจับยึดที่มีราคาแพงพร้อมการป้องกันการเคลื่อนเกินระยะ
สิ่งเหล่านี้ไม่ใช่โซลูชัน แต่เป็นเพียงวิธีแก้ขัด และในยุคที่งานประกอบความแม่นยำสูงเกี่ยวข้องกับชิ้นส่วนมูลค่าสูง เปราะบาง และไวต่อค่าความคลาดเคลื่อนมากขึ้นเรื่อย ๆ วิธีแก้ขัดเหล่านี้ก็ยั่งยืนได้ยากขึ้น
เศรษฐศาสตร์ของเหตุการณ์แรงเกินเป้าหมายครั้งเดียว
ลองพิจารณางานอัดเข้าความแม่นยำสูงทั่วไปในอิเล็กทรอนิกส์ยานยนต์ คือการประกบเฮาส์ซิ่งคอนเนกเตอร์เข้ากับชุดแผงวงจร PCB เฮาส์ซิ่งราคาประมาณ €12 PCB ที่ติดตั้งชิ้นส่วนแล้วราคา €340 ส่วนค่าแรง ค่าโสหุ้ย และต้นทุนค่าเสียโอกาสของการทิ้งชุดประกอบที่เสร็จบางส่วนที่สถานีนั้น? อย่างน้อย €500 ต่อครั้ง ลองคิดต่อว่างานนี้ทำงาน 24/7 ที่เวลาไซเคิล 4 วินาที อัตราของเสีย 0.1% จากแรงเกินเป้าหมายฟังดูไม่ร้ายแรง จนกว่าจะคูณกับ 21,600 ไซเคิลต่อวัน
แต่ต้นทุนวัสดุโดยตรงเป็นเพียงส่วนที่มองเห็น ต้นทุนแฝงสะสมอย่างเงียบ ๆ ได้แก่ บัฟเฟอร์งานระหว่างผลิต (WIP) ที่เพิ่มขึ้นเพื่อรองรับความผันผวนของของเสีย สถานีตรวจสอบเพิ่มเติม วิศวกรกระบวนการที่ถูกดึงจากงานสร้างคุณค่าไปแก้ปัญหาแรงเกินเป้าหมายที่เกิดซ้ำ และความเชื่อมั่นต่อกระบวนการอัตโนมัติที่ค่อย ๆ กร่อนลง นำไปสู่หน้าต่างพารามิเตอร์ที่อนุรักษ์นิยมและประสิทธิผลโดยรวมของอุปกรณ์ (OEE) ที่ลดลง
ในการผลิตอุปกรณ์การแพทย์ ความเสี่ยงยิ่งสูงขึ้น แรงเกินเป้าหมายเพียงครั้งเดียวระหว่างการประกอบตลับส่งยาอาจทำลายสิ่งกีดขวางปลอดเชื้อ ทำให้ช่องของไหลความแม่นยำสูงเสียรูป หรือทำให้พื้นผิวที่สำคัญทางแสงแตกร้าว ขั้นตอนการตรวจสอบความถูกต้องตามข้อกำหนดทางกฎหมายหมายความว่าการเปลี่ยนแปลงกระบวนการใดก็ต้องรับรองคุณสมบัติใหม่อย่างละเอียด กระบวนการที่เสี่ยงต่อแรงเกินเป้าหมายจึงถูกตรึงอยู่กับที่ ไม่อาจปรับปรุงอย่างต่อเนื่องตามที่การผลิตสมัยใหม่ต้องการ
ทำไมแนวทางเดิมจึงชนกำแพง
สาเหตุที่แท้จริงลึกกว่าการปรับจูนคอนโทรลเลอร์หรือการเลือกเซนเซอร์ สถาปัตยกรรมควบคุมแรงแบบดั้งเดิมถือว่าแรงเป็นตัวแปรรองที่ได้มาจากกระแสมอเตอร์หรือโหลดเซลล์ภายนอก แบนด์วิดท์ของลูปควบคุมถูกจำกัดโดยพื้นฐานจากองค์ประกอบส่งกำลังเชิงกล ตำแหน่งติดตั้งเซนเซอร์ และความหน่วงในการคำนวณของเส้นทางป้อนกลับ
เมื่อแอคชูเอเตอร์ที่เคลื่อนที่ที่ 100 mm/s สัมผัสพื้นผิวแข็ง แรงจะพุ่งจากศูนย์ไปสู่ระดับที่อาจทำลายได้ภายในไม่กี่มิลลิวินาที หากลูปควบคุมของคุณทำงานที่ 1 kHz ซึ่งเป็นอัตราที่น่านับถือสำหรับการควบคุมการเคลื่อนที่ทั่วไป คุณจะมีโอกาสตอบสนองเพียงหนึ่งหรือสองรอบการอัปเดตเท่านั้น ในทางปฏิบัติ ระบบกลไกได้สะสมพลังงานยืดหยุ่นไว้ในข้อต่อ บอลสกรู และโครงสร้างเฟรมไปแล้ว พลังงานนั้นปลดปล่อยออกมาเป็นแรงเกินเป้าหมายไม่ว่าคอนโทรลเลอร์จะทำอะไรต่อไป
การเพิ่มความยืดหยุ่นทางกล เช่น สปริง แผ่นอีลาสโตเมอร์ หรือข้อต่อแบบเฟล็กเซอร์ ช่วยดูดซับพลังงานกระแทกได้บ้าง แต่ความยืดหยุ่นขัดแย้งกับความแม่นยำของตำแหน่ง การสัมผัสที่นุ่มนวลกลายเป็นการสัมผัสที่ไม่แม่นยำ ในงานประกอบความแม่นยำสูง เราต้องการทั้งสองอย่าง คือความอ่อนโยนของระบบที่มีความยืดหยุ่น และความแม่นยำในการทำซ้ำของสถาปัตยกรรมไดรฟ์ตรงที่แข็งแกร่ง
ปรัชญาสถาปัตยกรรมที่ต่างออกไป
ความก้าวหน้าต้องเริ่มจากการคิดเรื่องการควบคุมแรงใหม่จากหลักการพื้นฐาน แทนที่จะมองแรงเป็นตัวแปรที่ได้มาซึ่งต้องควบคุมแบบตอบสนองภายหลัง ถ้าระบบสามารถทำนายพฤติกรรมของแรงก่อนที่จะเกิดขึ้นล่ะ ถ้าคอนโทรลเลอร์สามารถจำลองพลวัตเชิงกลของระบบขับเคลื่อนทั้งหมด ทั้งมอเตอร์ ชุดส่งกำลัง และโหลด แล้วคำนวณคำสั่งแรงบิดที่แม่นยำเพื่อให้ได้แรงสัมผัสที่ต้องการโดยไม่เกินเป้าหมายล่ะ
นี่คือขอบเขตของการควบคุมเชิงพยากรณ์ด้วยแบบจำลอง (MPC) ซึ่งเป็นวิธีการควบคุมที่มั่นคงในอุตสาหกรรมกระบวนการ แต่ในอดีตทำได้ยากในระบบไฟฟ้าเชิงกลความเร็วสูงเพราะความต้องการด้านการคำนวณ ปัจจัยสำคัญที่ทำให้เป็นไปได้คือการเกิดขึ้นของโปรเซสเซอร์ฝังตัวประสิทธิภาพสูงที่รันอัลกอริทึมหาค่าเหมาะที่สุดที่ซับซ้อนได้ในอัตราที่เคยสงวนไว้สำหรับลูป PID ง่าย ๆ และการพัฒนาแบบจำลองพลวัตความเที่ยงตรงสูงของระบบการเคลื่อนที่ความแม่นยำสูง
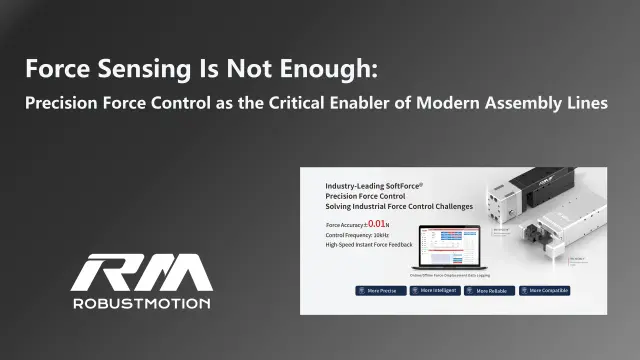
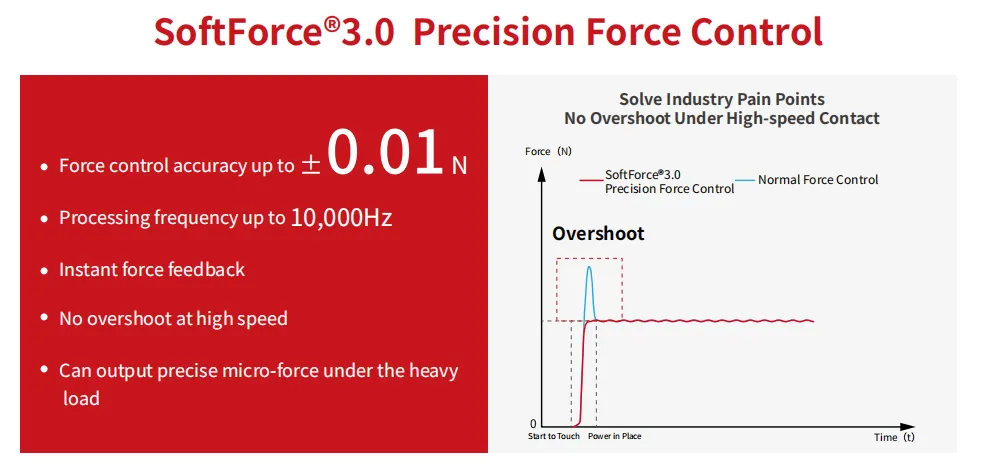
สถาปัตยกรรมควบคุมแรงแบบ MPC ที่ทำงานที่ 10 kHz หรือหนึ่งหมื่นการตัดสินใจควบคุมต่อวินาที แก้ปัญหาด้วยแนวทางที่ต่างออกไปโดยสิ้นเชิง มันไม่รอให้แรงเบี่ยงเบนจากค่าตั้งก่อนจึงตอบสนอง แต่ทำนายสถานะในอนาคตของระบบอย่างต่อเนื่องจากตำแหน่ง ความเร็ว และพลวัตที่สร้างแบบจำลองไว้ในปัจจุบัน แล้วคำนวณคำสั่งมอเตอร์ที่เหมาะสมที่สุดเพื่อให้ถึงเส้นทางแรงที่ต้องการ ผลลัพธ์คือพฤติกรรมการสัมผัสที่ดูเหมือนล่วงรู้อนาคต คือเข้าหาอย่างรวดเร็ว รับรู้การสัมผัสทันที และเปลี่ยนเป็นแรงขาออกที่เสถียรทันทีโดยไม่มีสไปก์แรงเกินเป้าหมายอันเป็นลักษณะเฉพาะ
ความหมายต่อพื้นที่ประกอบ
สำหรับวิศวกรระบบอัตโนมัติที่ลงมือปฏิบัติจริง ผลที่ตามมานี้เปลี่ยนวิธีที่เราออกแบบกระบวนการประกอบความแม่นยำสูง
แยกความเร็วในการเข้าหาออกจากความปลอดภัยขณะสัมผัส
ระบบแบบดั้งเดิมต้องใช้ความเร็วเข้าหาช่วงสุดท้ายที่ช้ามาก บางครั้ง 1 mm/s หรือต่ำกว่า เพื่อจำกัดพลังงานกระแทก ระบบควบคุมแรงเชิงพยากรณ์ขั้นสูงรักษาความเร็วเข้าหาให้สูงกว่าได้ถึงหนึ่งลำดับขนาด ด้วยความมั่นใจว่าแรงสัมผัสจะเปลี่ยนผ่านสู่ค่าตั้งอย่างราบรื่น สามารถลดเวลาไซเคิลได้ 15–30% ในงานอัดเข้าและงานวางชิ้นส่วน โดยไม่ลดทอนความปลอดภัยของกระบวนการ
ขจัดความยืดหยุ่นทางกลออกจากข้อกำหนดของกระบวนการ
เมื่อการควบคุมแรงเองให้ความนุ่มนวลที่จำเป็นขณะสัมผัส การออกแบบเชิงกลก็เน้นความแข็งแกร่งและความแม่นยำได้ การออกแบบฟิกซ์เจอร์ง่ายขึ้น ต้นทุนเครื่องมือลดลง การเปลี่ยนรุ่นผลิตภัณฑ์เร็วขึ้นเพราะกระบวนการพึ่งพาการป้องกันการเคลื่อนเกินระยะที่ปรับตามรูปทรงชิ้นส่วนเฉพาะน้อยลง
รองรับกระบวนการผสมแรง-ตำแหน่ง
ลองพิจารณารอบการติดแผ่นหน้าจอทั่วไป คือเข้าหาเร็ว สัมผัสเบา ๆ และไล่แรงขึ้น คงแรงคงที่ขณะกาวบ่ม แล้วแยกออกด้วยการควบคุมตำแหน่งอย่างแม่นยำ ด้วยการควบคุมแรงแบบเดิม จุดเปลี่ยนระหว่างช่วงเหล่านี้คือที่ที่เกิดความล้มเหลว ทั้งการส่งต่อจากแรงไปตำแหน่งและความผิดปกติชั่วขณะตอนสัมผัสครั้งแรก ระบบที่ขจัดแรงเกินเป้าหมายได้จริงทำให้จุดเปลี่ยนเหล่านี้คาดการณ์ได้และทำซ้ำได้
ความสมบูรณ์ของข้อมูลกระบวนการ
เมื่อเส้นโค้งแรงสะอาด ปราศจากการสั่นกวัด แรงเกินเป้าหมาย และสิ่งรบกวนจากการเข้าสู่ค่านิ่งที่รบกวนระบบแบบเดิม เส้นโค้งแรง-ตำแหน่งก็กลายเป็นลายเซ็นคุณภาพที่แท้จริง การเชื่อมโยงลายเซ็นกระบวนการกับคุณภาพชิ้นงานสุดท้ายจึงมีความหมายทางสถิติ การบำรุงรักษาเชิงพยากรณ์จากการเปลี่ยนแปลงทีละน้อยของลักษณะโปรไฟล์แรงก็เป็นไปได้ แอคชูเอเตอร์พัฒนาจากอุปกรณ์เคลื่อนที่เป็นแพลตฟอร์มความฉลาดของกระบวนการ
เส้นทางข้างหน้าของงานประกอบความแม่นยำสูง
ภูมิทัศน์การผลิตที่ผลักดันข้อกำหนดเหล่านี้ไม่หยุดนิ่ง การย่อขนาดดำเนินต่อไปทั้งในอิเล็กทรอนิกส์ อุปกรณ์การแพทย์ และเซนเซอร์ยานยนต์ มูลค่าชิ้นส่วนเพิ่มขึ้นเมื่อฟังก์ชันการทำงานรวมอยู่ในแพ็กเกจที่เล็กลง วัสดุหลากหลายขึ้น ทั้งแก้ว เซรามิก คอมโพสิต และโครงสร้างฟิล์มบางที่ไม่ทนต่อการเปลี่ยนรูปถาวร การกำกับดูแลตามกฎระเบียบเข้มข้นขึ้น เรียกร้องหลักฐานการตรวจสอบความถูกต้องของกระบวนการ ซึ่งสร้างได้ยากเมื่อตัวแปรกระบวนการหลักของคุณมีพฤติกรรมแรงเกินเป้าหมายแบบสุ่ม
ภายใต้บริบทนี้ การที่แรงเกินเป้าหมายยังคงเป็นลักษณะที่ยอมรับได้ของระบบอัตโนมัติความแม่นยำสูงนั้นยากจะหาเหตุผลมาสนับสนุนมากขึ้นเรื่อย ๆ คำถามไม่ใช่อีกต่อไปว่าระบบควบคุมแรงของคุณให้ความแม่นยำระดับหนึ่งได้หรือไม่ในสภาวะคงที่ในอุดมคติ แต่คือรับประกันความแม่นยำนั้น ณ ขณะสัมผัส ภายใต้สภาวะพลวัต ในทุกไซเคิล ตลอดหลายปีของการผลิตได้หรือไม่
ทีมวิศวกรที่แก้ปัญหานี้ได้จะไม่เพียงลดอัตราของเสีย แต่จะปลดล็อกขีดความสามารถของกระบวนการที่ก่อนหน้านี้เข้าถึงไม่ได้ พวกเขาจะออกแบบลำดับการประกอบโดยไม่มีส่วนเผื่อความปลอดภัยและการประนีประนอมด้านความเร็วที่การควบคุมแรงแบบเดิมเรียกร้อง และสร้างสายการผลิตที่เร็วขึ้น มีความสามารถมากขึ้น และทนต่อความแปรปรวนของชิ้นส่วนได้ดีขึ้นพร้อมกัน
สำหรับพวกเราที่เคยเห็นชิ้นงานมูลค่าสูงเสียหายจากแรงที่พุ่งสูงเพียงไม่กี่มิลลิวินาที เคยนั่งประชุมวิเคราะห์สาเหตุเพื่อคำนวณความสูญเสียจากรอบการทำงานที่ผิดพลาดเพียงรอบเดียว และเคยนอนไม่หลับเพราะกังวลว่าการผลิตพรุ่งนี้จะเกิดปัญหาแรงเกินเหมือนเมื่อวานอีกหรือไม่ — การมีแนวทางการควบคุมแรงที่แตกต่างโดยสิ้นเชิงจึงมีความหมายมากกว่าการปรับปรุงทางเทคนิค มันคือการปลดข้อจำกัดที่หล่อหลอมวิธีออกแบบ วิธีเขียนโปรแกรม และวิธีคิดเรื่องความแม่นยำในงานประกอบมาอย่างเงียบ ๆ
อนาคตของระบบอัตโนมัติความแม่นยำสูงเป็นของระบบที่สัมผัสได้โดยไม่ทำให้เสียหาย กดได้โดยไม่เกินแรงที่ตั้งไว้ และปรับตัวได้โดยไม่ลังเล เทคโนโลยีที่ทำสิ่งนี้ได้มีอยู่แล้ว และความจำเป็นของอุตสาหกรรมในการนำมาใช้ก็ยิ่งเพิ่มขึ้นทุกครั้งที่มีชิ้นงานเสีย สายการผลิตหยุด หรือลูกค้าร้องเรียนที่สืบย้อนไปถึงแรงชั่วขณะที่ไม่ควรเกิดขึ้น
สำหรับวิศวกรงานประกอบความแม่นยำสูง ปัญหาแรงเกินแก้ไขได้ คำถามเดียวที่เหลืออยู่คือ เราพร้อมจะเสียชิ้นส่วนมูลค่าสูงอีกกี่ชิ้นก่อนที่จะแก้ปัญหานี้
บทความนี้เขียนขึ้นจากแนวปฏิบัติทางวิศวกรรมในอุตสาหกรรมและเอกสารผลิตภัณฑ์ SoftForce® อย่างเป็นทางการของ RobustMotion ตัวเลขด้านเศรษฐศาสตร์กระบวนการและประสิทธิภาพการควบคุมสะท้อนงานประกอบความแม่นยำสูงโดยทั่วไป ณ ต้นปี 2026