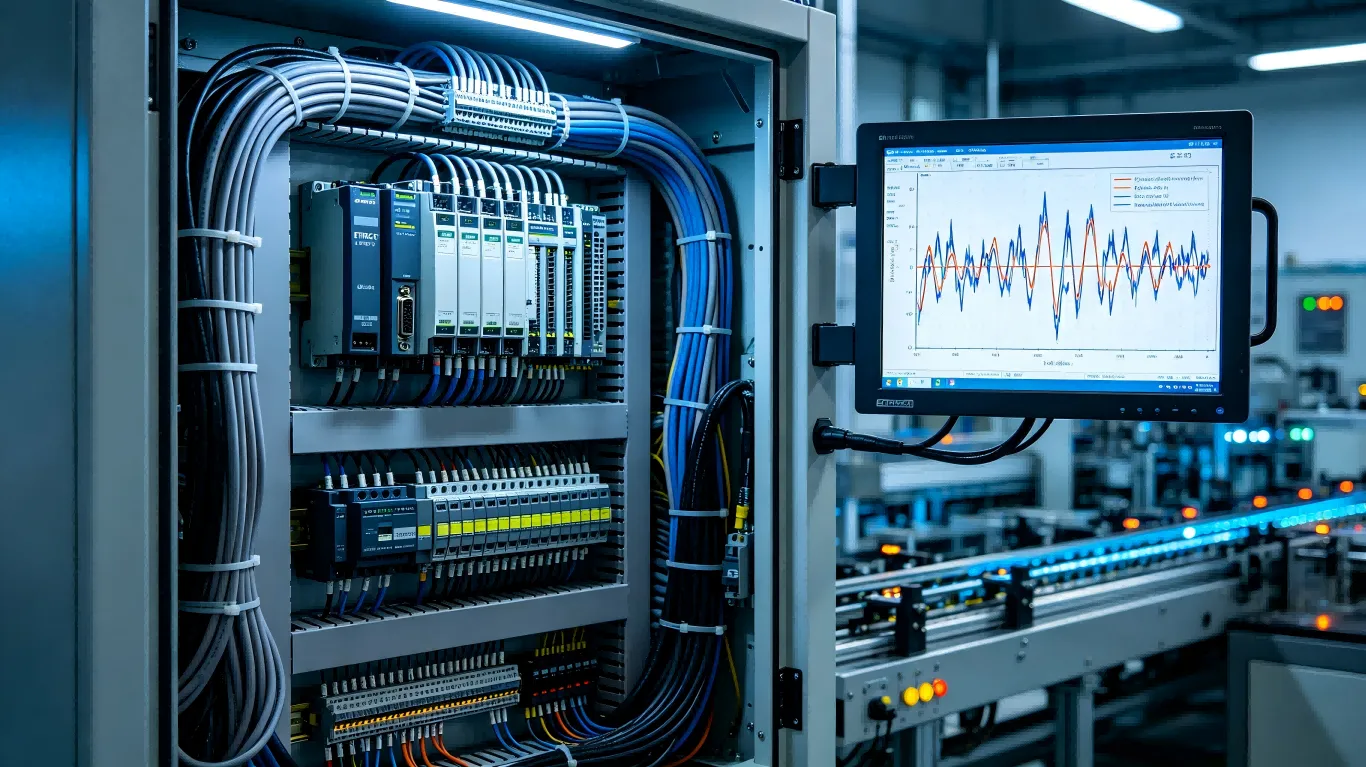
คุณอ่านดาต้าชีตแล้ว อัตราอัปเดตเซอร์โว 1 kHz เวลาต่อรอบ EtherCAT 250 ไมโครวินาที เอกสารประกอบการใช้งานของผู้ผลิตแสดงผลตอบสนองแบบสเต็ปที่สมบูรณ์แบบ ทั้งคำสั่ง การตอบสนอง และการนิ่งตัว ไม่มีโอเวอร์ชูต ติดตามได้สมบูรณ์ คุณเซ็นใบสั่งซื้อด้วยความมั่นใจว่าแบนด์วิดท์ควบคุมเพียงพอสำหรับงานของคุณ
แล้วคุณก็เดินระบบสายการผลิต กริปเปอร์เคลื่อนเข้าหาชิ้นงานที่ 50 mm/s สัมผัส แรงพุ่งสูง ซับสเตรตแตกร้าว ชิ้นงานเสีย การวิเคราะห์หาสาเหตุชี้ว่า “ความเร็วเข้าใกล้สูงเกินไป” คุณลดเหลือ 10 mm/s ผลเหมือนเดิม ลดเหลือ 2 mm/s กระบวนการทำงานได้ แต่เวลาต่อรอบกลับยอมรับไม่ได้ ทีมคุณภาพอนุมัติ แต่ฝ่ายปฏิบัติการจับตาเซลล์นี้เป็นพิเศษ และในใจของคุณเกิดคำถามหนึ่งที่ดาต้าชีตไม่เคยตอบ: ไมโครวินาทีหายไปไหน
คำตอบคือมันไม่เคยมีอยู่ตั้งแต่แรก อย่างน้อยก็ไม่ใช่ในรูปแบนด์วิดท์ควบคุมที่ใช้งานได้จริง อัตราอัปเดต 1 kHz เป็นค่าสูงสุดตามทฤษฎีภายใต้สภาวะอุดมคติ ประสิทธิภาพเรียลไทม์ของสถาปัตยกรรมควบคุมแบบกระจายของคุณถูกกำหนดโดยช่วงที่ช้าที่สุด สกปรกที่สุด และขาดความแน่นอนที่สุดในห่วงโซ่สัญญาณ และในเซลล์อัตโนมัติความแม่นยำสูงส่วนใหญ่ ช่วงนั้นคือสายเคเบิลระหว่างตู้ไดรฟ์กับปลายทางที่แอคชูเอเตอร์
ชั้นของความหน่วงที่ซ้อนกัน
ลองพิจารณาเส้นทางสัญญาณทั้งหมดของกริปเปอร์ที่ควบคุมด้วยแรงในสถาปัตยกรรมทั่วไป สัญญาณแอนะล็อกจากเซนเซอร์แรงถูกแปลงเป็นดิจิทัลโดยโมดูลปรับสภาพสัญญาณ ค่าดิจิทัลวิ่งผ่านสายเซนเซอร์ไปยังกล่องรวมสายของกริปเปอร์ จากนั้นส่งผ่านช่วงฟิลด์บัสไปยังโมดูล I/O PLC อ่านอินพุต ประมวลผลอัลกอริทึมควบคุมแรงในงานแบบวนรอบ คำนวณคำสั่งแรงบิดมอเตอร์ คำสั่งถูกเขียนลงรีจิสเตอร์เอาต์พุต ส่งผ่านฟิลด์บัสไปยังเซอร์โวไดรฟ์ ลูปตำแหน่งของไดรฟ์ทำการอินเทอร์โพเลต ลูปความเร็วคำนวณ ลูปกระแสปรับมอดูเลต สัญญาณ PWM ไปถึงมอเตอร์ มอเตอร์สร้างแรงบิด แรงบิดขับเคลื่อนกลไก และกลไกสัมผัสชิ้นงาน
ทุกลูกศรในห่วงโซ่นี้คือความหน่วง บางส่วนมีความแน่นอนและระบุไว้ในเอกสาร แต่หลายส่วนไม่เป็นเช่นนั้น ฟิลเตอร์ภายในของโมดูลปรับสภาพสัญญาณเซนเซอร์ บัฟเฟอร์แบบ store-and-forward ของกล่องรวมสายฟิลด์บัส ความสั่นไหวของตัวจัดตารางงานใน PLC เมื่อการอัปเดต HMI ชนกับงานควบคุมการเคลื่อนที่ ความหน่วงในการอินเทอร์โพเลตของเซอร์โวไดรฟ์เมื่อคำสั่งมาถึงกลางรอบ และเฟสการอัปเดต PWM ของลูปกระแส
แต่ละความหน่วงเป็นระดับไมโครวินาที แต่เมื่อสะสมรวมกันจะกลายเป็นระดับมิลลิวินาที และในการควบคุมแรงขณะสัมผัส มิลลิวินาทีนั้นยาวนานเหมือนยุคทางธรณีวิทยา
สเปค 1 kHz ของผู้ผลิตสมมติว่าไดรฟ์ต่อตรงกับมอเตอร์ และอัลกอริทึมควบคุมทำงานบนโปรเซสเซอร์ของไดรฟ์เอง โดยไม่ได้คำนึงถึงสภาพจริงของสถาปัตยกรรมในเซลล์ของคุณ ซึ่งมี PLC รันตรรกะแอปพลิเคชัน ฟิลด์บัสเป็นตัวกลางสื่อสาร และลูปควบคุมที่ปิดครบผ่านอุปกรณ์ทางกายภาพสามตัวและโปรโตคอลสื่อสารสองแบบ
ช่วงเวลาสัมผัส
ฟิสิกส์ของการสัมผัสเชิงกลไม่ปรานีใคร เมื่อนิ้วกริปเปอร์ที่เคลื่อนที่ที่ 50 mm/s ชนพื้นผิวแข็ง เวลาที่แรงเพิ่มขึ้นถูกกำหนดโดยความเร็วเข้าใกล้และความแข็งรวมของคู่สัมผัส สำหรับการสัมผัสระหว่างโลหะกับเซรามิกทั่วไป แรงสามารถพุ่งถึงระดับทำลายล้างได้ภายใน 2-3 มิลลิวินาที
ลูปควบคุมที่มีความหน่วงจริง 1 มิลลิวินาทีมีโอกาสตอบสนองเพียงหนึ่งหรืออย่างมากสองรอบควบคุม แต่ความหน่วงของลูปไม่ใช่ข้อจำกัดเดียว ระบบกลไกเองก็สะสมพลังงานไว้ โรเตอร์ของมอเตอร์มีความเฉื่อย เกียร์มีแบ็กแลช โครงสร้างนิ้วจับมีความยืดหยุ่น เมื่อคอนโทรลเลอร์สั่งลดความเร็วในที่สุด พลังงานที่สะสมไว้เหล่านี้จะปลดปล่อยเข้าสู่จุดสัมผัส ทำให้เกิดโอเวอร์ชูตที่อัลกอริทึมควบคุมไม่เคยมองเห็นมาก่อน
ผลที่ตามมาคือรูปแบบการเดินระบบที่คุ้นเคย: ลดความเร็วเข้าใกล้เพื่อลดพลังงานกระแทก ยืดเวลาที่แรงเพิ่มขึ้น ให้ลูปควบคุมมีรอบตอบสนองมากขึ้น แต่การเข้าใกล้ช้าลงก็กินเวลาต่อรอบโดยตรง เซลล์กลายเป็นคอขวด ฝ่ายปฏิบัติการเรียกร้องทางออก ฝ่ายวิศวกรรมเสนอความยืดหยุ่นเชิงกล เช่น สปริง แผ่นอีลาสโตเมอร์ ข้อต่อแบบเฟล็กเชอร์ เพื่อดูดซับพลังงานกระแทก ความยืดหยุ่นนั้นใช้ได้ผล แต่ก็นำความไม่แน่นอนของตำแหน่งเข้ามา หน้าต่างกระบวนการแคบลง ทีมคุณภาพเพิ่มขั้นตอนตรวจสอบ สายการผลิตที่ออกแบบมาเพื่อความเร็วจึงคืบคลานผ่านลำดับงาน มี WIP คั่นกลาง มีวิศวกรคอยเฝ้าดู และถูกยอมรับมากกว่าจะไว้วางใจ
ทางเลือกด้วยการรวมระบบ
ทางเลือกเชิงสถาปัตยกรรมไม่ใช่บัสที่เร็วขึ้นหรือ PLC ที่แรงขึ้น แต่คือการขจัดการแยกส่วนทางสถาปัตยกรรมที่สร้างชั้นความหน่วงนั้น
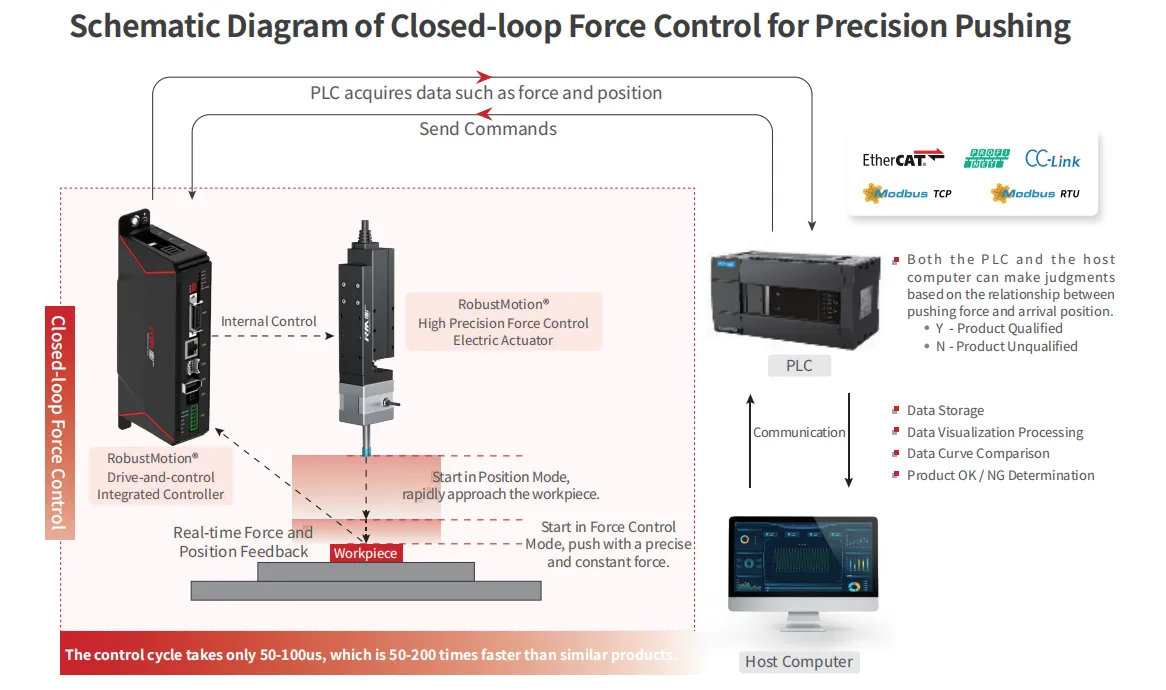
การรวมระบบขับเคลื่อนและควบคุมวางเซอร์โวแอมพลิไฟเออร์ โปรเซสเซอร์การเคลื่อนที่ และอินเทอร์เฟซเซนเซอร์ไว้ในโมดูลเดียว โดยปกติติดตั้งร่วมกับแอคชูเอเตอร์ สัญญาณจากเซนเซอร์แรงไปถึงอัลกอริทึมควบคุมโดยไม่ต้องผ่านฟิลด์บัส คำสั่งกระแสมอเตอร์ถูกคำนวณและส่งออกในรอบของโปรเซสเซอร์เดียวกัน ความถี่ของลูปถูกจำกัดด้วยความสามารถในการขัดจังหวะของโปรเซสเซอร์ ไม่ใช่ความหน่วงในการแพร่สัญญาณของโปรโตคอลสื่อสาร
ความถี่ 10 kHz หรือหนึ่งหมื่นรอบควบคุมต่อวินาที กลายเป็นสิ่งที่ทำได้จริง ที่อัตรานี้ ลูปควบคุมทำงานทุก 100 ไมโครวินาที เวลาที่แรงเพิ่มขึ้นของเหตุการณ์สัมผัส ซึ่งวัดเป็นมิลลิวินาที จึงครอบคลุมหลายสิบรอบควบคุม คอนโทรลเลอร์มีเวลาสังเกต คาดการณ์ และตอบสนอง ไม่ใช่เพียงตอบโต้หลังเหตุการณ์เกิดขึ้น แต่คาดการณ์การสัมผัสจากวิถีตำแหน่งและความเร็ว แล้วปรับแรงบิดมอเตอร์ก่อนที่เซนเซอร์แรงจะรับรู้การกระแทก
นี่ไม่ใช่การปรับปรุงทีละน้อย แต่เป็นการเปลี่ยนแปลงเชิงคุณภาพในสิ่งที่ระบบควบคุมรู้ได้และเวลาที่ลงมือได้ ความแตกต่างระหว่าง 1 kHz กับ 10 kHz ไม่ใช่ประสิทธิภาพที่ต่างกันสิบเท่า แต่คือความต่างระหว่างระบบที่ควบคุมแรงได้กับระบบที่ทำได้เพียงจำกัดความเสียหาย
โจทย์การควบคุมแบบรวมศูนย์
ข้อได้เปรียบที่ลึกซึ้งกว่าของการรวมระบบปรากฏเมื่องานควบคุมไม่ได้แค่เร็ว แต่ต้องเป็นหนึ่งเดียว ในสถาปัตยกรรมแบบกระจาย การควบคุมตำแหน่งและการควบคุมแรงมักถูกสร้างบนอุปกรณ์คนละตัวที่มีโดเมนสัญญาณนาฬิกาต่างกัน ลูปตำแหน่งทำงานในเซอร์โวไดรฟ์ ลูปแรงทำงานใน PLC การส่งต่อระหว่างสองส่วนนี้คือธุรกรรมของโปรโตคอล การสลับโหมด และการเปลี่ยนสถานะ ซึ่งใช้เวลาและทำให้เกิดพฤติกรรมชั่วขณะ
ในโมดูลแบบรวมเป็นหนึ่ง ทั้งสองอัลกอริทึมทำงานบนโปรเซสเซอร์ตัวเดียวกัน เข้าถึงข้อมูลเซนเซอร์ชุดเดียวกัน และใช้สัญญาณนาฬิกาเดียวกัน การเปลี่ยนจากโหมดตำแหน่งเป็นโหมดแรงเป็นเพียงการแตกสาขาภายในงานควบคุมเดียว ตัวแปรทั้งสองควบคุมได้พร้อมกัน โดยปรับน้ำหนักความสำคัญแบบไดนามิกตามสถานะของกระบวนการ ระหว่างเข้าใกล้ ตำแหน่งมีบทบาทหลัก เมื่อสัมผัส แรงมีลำดับความสำคัญสูงสุด ระหว่างการเสียบ การผสมผสานแบบไฮบริดรักษาข้อจำกัดทั้งสองไว้
การควบคุมแบบรวมศูนย์นี้เปิดทางให้กลยุทธ์ที่ทำได้ยากในสถาปัตยกรรมแบบกระจาย ได้แก่ การควบคุมอิมพีแดนซ์ ที่แอคชูเอเตอร์แสดงความแข็งเชิงกลที่โปรแกรมได้ต่อสภาพแวดล้อม การควบคุมแอดมิตแทนซ์ ที่แอคชูเอเตอร์ตามแรงภายนอกด้วยความยืดหยุ่นที่โปรแกรมได้ และการจำกัดแรงเชิงคาดการณ์ ที่คอนโทรลเลอร์สร้างแบบจำลองระบบกลไกและคำนวณวิถีแรงบิดล่วงหน้าเพื่อให้ได้พลวัตการสัมผัสตามต้องการโดยไม่เกิดโอเวอร์ชูต
สิ่งเหล่านี้ไม่ใช่แนวคิดเชิงทฤษฎี แต่เป็นรากฐานการควบคุมของกระบวนการประกอบความแม่นยำสูงที่ไม่อาจยอมรับการสัมผัสที่ก่อความเสียหาย เช่น การจัดการได (die) เซมิคอนดักเตอร์ การประกอบอุปกรณ์การแพทย์ การวางชิ้นส่วนออปติก และการซ้อนเซลล์แบตเตอรี่ ซึ่งเป็นกระบวนการที่ต้นทุนของชิ้นงานเสียเพียงชิ้นเดียวสูงกว่าราคาแอคชูเอเตอร์ทั้งตัว
ปัญหาด้านข้อมูลจำเพาะ
สำหรับวิศวกรที่กำลังประเมินตัวเลือกการควบคุมการเคลื่อนที่ ความท้าทายคือข้อมูลจำเพาะแบบดั้งเดิมบดบังความเป็นจริงเชิงสถาปัตยกรรม ดาต้าชีตรายงานอัตราอัปเดตเซอร์โว เวลาต่อรอบของบัส และความแม่นยำการวางตำแหน่งภายใต้สภาวะนิ่ง แต่ไม่รายงานความหน่วงจริงของลูปควบคุมเมื่อทำงานแบบกระจาย ไม่รายงานแรงโอเวอร์ชูตขณะสัมผัส และไม่รายงานเวลาเดินระบบที่ต้องใช้เพื่อให้ได้การควบคุมแรงที่เสถียรกับผลิตภัณฑ์หลายรุ่น
ผลลัพธ์คือข้อมูลจำเพาะที่ไม่ตรงกับความเป็นจริง ระบบถูกเลือกจากตัวชี้วัดที่ไม่สามารถทำนายประสิทธิภาพจริง แล้วนำไปติดตั้งในสถาปัตยกรรมที่บั่นทอนประสิทธิภาพที่เป็นเหตุผลในการเลือก ไดรฟ์ 1 kHz ถูกซื้อมาแก้ปัญหาระดับ 10 kHz แอคชูเอเตอร์ความแม่นยำสูงถูกต่อผ่านบัสที่ไม่แน่นอน เซนเซอร์แรงถูกแปลงเป็นดิจิทัลโดยโมดูลที่มีค่าคงที่ฟิลเตอร์ 5 ms แต่ละการตัดสินใจฟังดูสมเหตุสมผลเมื่อมองเดี่ยว ๆ แต่การผสานระบบโดยรวมกลับพังทลาย
สถาปัตยกรรมที่ซื่อตรง
หนทางข้างหน้าต้องอาศัยความซื่อตรงทางสถาปัตยกรรม คือการจัดสรรปัญญาการควบคุมในเชิงกายภาพให้สอดคล้องกับความต้องการด้านเวลาและพื้นที่ของแอปพลิเคชัน
สำหรับเครื่องจักรขนาดใหญ่ที่มีแกนแยกกัน สถาปัตยกรรมแบบกระจายยังคงมีข้อได้เปรียบ ตู้ไดรฟ์อยู่ใกล้มอเตอร์ ลูปควบคุมอยู่ในพื้นที่ ระยะการสื่อสารสั้น ชั้นความหน่วงจัดการได้
สำหรับปลายแขน แอคชูเอเตอร์ขนาดกะทัดรัด และจุดประกอบความแม่นยำสูง กลับตรงกันข้าม แอคชูเอเตอร์อยู่ปลายสาย ลูปควบคุมวิ่งผ่านอุปกรณ์หลายตัว ชั้นความหน่วงครอบงำประสิทธิภาพ สถาปัตยกรรมที่เหมาะกับเครื่อง CNC ห้าแกนจึงผิดอย่างสิ้นเชิงสำหรับกริปเปอร์ที่ควบคุมด้วยแรง
โมดูลแบบรวมเป็นหนึ่งไม่ใช่การประนีประนอมหรือมาตรการลดต้นทุน แต่เป็นสถาปัตยกรรมที่ถูกต้องสำหรับปัญหาการควบคุมประเภทหนึ่งที่ระบบแบบกระจายไม่เคยถูกออกแบบมาแก้ มันตระหนักว่าในระบบอัตโนมัติความแม่นยำสูง ลูปควบคุมที่สำคัญที่สุดไม่ใช่ลูปที่ติดตามตำแหน่ง แต่เป็นลูปที่จัดการการสัมผัส และการสัมผัสเกิดขึ้นที่แอคชูเอเตอร์ ไม่ใช่ในตู้ควบคุม
สำหรับวิศวกรที่เคยเห็นกราฟแรงสั่นพร้อมโอเวอร์ชูตที่การจูนใด ๆ ก็ขจัดไม่ได้ เคยลดความเร็วเข้าใกล้จนเวลาต่อรอบกลายเป็นคอขวดของสายการผลิต และเคยเพิ่มความยืดหยุ่นเชิงกลที่สร้างปัญหามากกว่าที่แก้ได้ ทางเลือกแบบรวมเป็นหนึ่งมอบสิ่งที่เหนือกว่าประสิทธิภาพทางเทคนิค นั่นคือความสอดคล้องเชิงสถาปัตยกรรม ระบบที่โครงสร้างทางกายภาพตรงกับปัญหาการควบคุมที่ต้องแก้
ไมโครวินาทีที่หายไปในสถาปัตยกรรมแบบกระจายของคุณไม่ได้สูญหาย แต่ถูกใช้ไปกับการเดินทางผ่านสายเคเบิล โปรโตคอล และโดเมนสัญญาณนาฬิกาที่ไม่มีประโยชน์ใด ๆ ต่อปัญหาการควบคุมจริงของคุณ การทวงคืนไม่ใช่เรื่องของส่วนประกอบที่เร็วขึ้น แต่เป็นเรื่องของโทโพโลยีที่เรียบง่ายขึ้น ควบคุมที่จุดที่เกิดเหตุ รับรู้ที่จุดที่สัมผัส คำนวณที่จุดที่ลูปปิด
ความหน่วงที่ถูกซ่อนไว้ไม่ใช่การสมคบคิดของผู้ผลิต แต่เป็นมรดกทางสถาปัตยกรรมจากยุคที่การเคลื่อนที่ถูกรวมศูนย์และการควบคุมอยู่ห่างไกล ระบบอัตโนมัติความแม่นยำสูงก้าวข้ามสมมติฐานนั้นไปแล้ว คำถามคือข้อกำหนดครั้งต่อไปของคุณจะตระหนักถึงเรื่องนี้หรือไม่