ในระบบอัตโนมัติอุตสาหกรรม ระบบลำเลียงกำลังเปลี่ยนผ่านครั้งสำคัญจากการส่งกำลังเชิงกลไปสู่การขับเคลื่อนด้วยแม่เหล็กไฟฟ้า สายพานลำเลียงแบบสายพาน โซ่ และลูกกลิ้งแบบดั้งเดิมเผชิญปัญหาคอขวดที่ยังคงอยู่ ได้แก่ ความยืดหยุ่นไม่เพียงพอ ความแม่นยำจำกัด และต้องบำรุงรักษาบ่อย เทคโนโลยีแมกเนติกเลวิเตชันจึงเป็นคำตอบใหม่ อย่างไรก็ตาม คำว่า "ระบบลำเลียงแมกเลฟ" แท้จริงแล้วครอบคลุมสถาปัตยกรรมทางเทคนิคที่แตกต่างกันโดยสิ้นเชิงสองแบบ คือระบบขับเคลื่อนแม่เหล็กเชิงเส้นที่ถูกจำกัดด้วยราง และระบบแมกเลฟระนาบแบบไร้ราง วิศวกรระบบอัตโนมัติที่กำลังประเมินเทคโนโลยีการลำเลียงในปัจจุบันจำเป็นต้องเข้าใจความแตกต่างนี้
หลักการทำงานของระบบขับเคลื่อนแม่เหล็กเชิงเส้น
สายพานลำเลียงแบบขับเคลื่อนแม่เหล็กเชิงเส้น โดยแก่นแท้คือระบบมอเตอร์เชิงเส้นแบบหลายมูฟเวอร์ ลองจินตนาการว่าเซอร์โวมอเตอร์แบบหมุนถูก "คลี่" ออกเป็นแนวราบ สเตเตอร์ขยายออกเป็นรางคงที่ที่ฝังขดลวดแม่เหล็กไฟฟ้า ส่วนมูฟเวอร์ (ตัวพา) มีชุดแม่เหล็กถาวรอยู่ภายใน คอนโทรลเลอร์จ่ายกระแสให้ขดลวดตามลำดับ สร้างคลื่นแม่เหล็กเคลื่อนที่ที่ผลักมูฟเวอร์แต่ละตัวไปตามราง
ประเด็นสำคัญคือระบบเหล่านี้ยังคงใช้รางนำเชิงกล มูฟเวอร์ถูกรองรับและนำทางทางกายภาพด้วยสไลด์หรือลูกกลิ้งที่สัมผัสกับราง แรงแม่เหล็กทำหน้าที่ขับเคลื่อนเท่านั้น ไม่ได้ทำให้ลอยตัวเต็มรูปแบบ การเคลื่อนที่ถูกจำกัดตามผังราง สามารถสร้างวงรอบ ช่วงตรง และโครงข่ายรวม/แยกทางได้ แต่มูฟเวอร์ไม่สามารถออกนอกรางได้ หากพิจารณาในเชิงเทคนิคอย่างเคร่งครัด "สายพานลำเลียงขับเคลื่อนแม่เหล็ก" ส่วนใหญ่ในตลาดคือระบบขับเคลื่อนตรงด้วยแม่เหล็ก ไม่ใช่แมกเนติกเลวิเตชันที่แท้จริง
หลักการทำงานของแมกเลฟระนาบ ตัวอย่างจาก MagiFloater
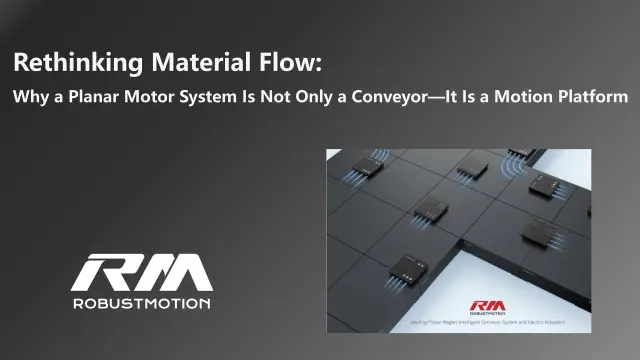
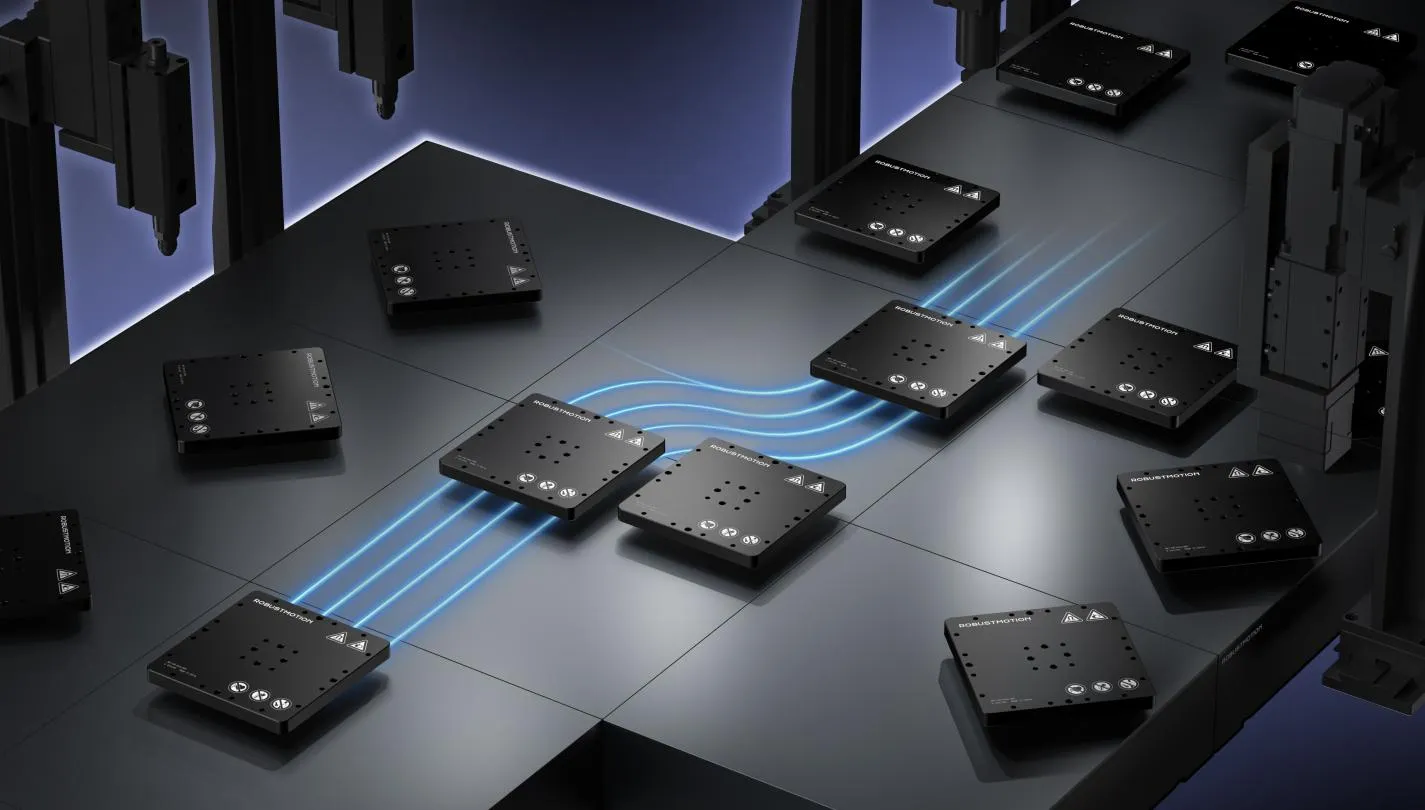
แมกเนติกเลวิเตชันแบบระนาบคือเทคโนโลยีการลอยตัวแบบไม่สัมผัสอย่างแท้จริง ระบบประกอบด้วยแผ่นมอเตอร์ระนาบแบบโมดูลาร์ เช่น แพลตฟอร์ม MagiFloater® ของ RobustMotion ที่นำมาต่อเรียงกันเป็นพื้นผิวทำงานได้เกือบทุกรูปร่างและขนาด กล่าวคือ พื้นผิวทำงานทั้งหมดคือมอเตอร์ระนาบ ซึ่งเป็นคู่เทียบสองมิติของมอเตอร์เชิงเส้น สร้างแรงทั่วทั้งระนาบแทนที่จะเป็นแกนเดียว สนามแม่เหล็กไฟฟ้าที่เกิดภายในเมทริกซ์ของแผ่นมอเตอร์ให้แรงขับในแกน X และ Y พร้อมกัน และแรงลอยตัวในแกน Z
มูฟเวอร์ลอยเหนือพื้นผิวด้วยช่องอากาศที่ควบคุมได้ โดยไม่ต้องมีตัวรองรับเชิงกลใด ๆ ทำให้เคลื่อนที่ได้อย่างอิสระหกองศาอย่างแท้จริง ได้แก่ การเลื่อนในแกน X และ Y การปรับระดับในแกน Z รวมถึงการก้ม (pitch) การส่าย (yaw) และการเอียง (roll) มูฟเวอร์ MagiFloater® สามารถหมุน เอียง และเคลื่อนที่ไปตามเส้นทางใดก็ได้บนพื้นผิวสเตเตอร์ โดยทั้งหมดกำหนดด้วยซอฟต์แวร์
เทคโนโลยีนี้มีต้นกำเนิดจากโต๊ะเคลื่อนที่ความแม่นยำสูงในอุปกรณ์ลิโธกราฟีเซมิคอนดักเตอร์ หัวใจของการควบคุมคือการแยกเวกเตอร์แรงแม่เหล็กไฟฟ้าหลายมิติแบบเรียลไทม์ ระบบต้องจัดการแรงขับในแนวนอนและแรงลอยตัวในแนวตั้งพร้อมกัน และชดเชยการรบกวนทุกชนิดด้วยฟีดแบ็กวงปิดความถี่สูง ความซับซ้อนทางวิศวกรรมจึงสูงกว่าระบบเชิงเส้นอย่างมาก
ความแตกต่างด้านประสิทธิภาพหลัก
สถาปัตยกรรมทั้งสองแบบแตกต่างกันในทุกมิติทางวิศวกรรมที่สำคัญ ตารางด้านล่างสรุปความแตกต่างหลักให้เห็นภาพรวม
| มิติ | ระบบขับเคลื่อนแม่เหล็กเชิงเส้น | แมกเลฟระนาบ (MagiFloater) |
|---|---|---|
| ข้อจำกัดการเคลื่อนที่ | ตามรางคงที่ (1 มิติ หรือ 2 มิติแบบจำกัด) | เคลื่อนที่ 2 มิติอิสระ + หมุน/เอียง (6-DOF) |
| กลไกรองรับ | รางเชิงกล แรงแม่เหล็กใช้ขับเคลื่อนเท่านั้น | ลอยตัวด้วยแม่เหล็กไฟฟ้าเต็มรูปแบบ ไม่สัมผัสเลย |
| การปนเปื้อน | แรงเสียดทานลดลง แต่ยังมีการสัมผัสเชิงกล | ปราศจากอนุภาค ปราศจากการปนเปื้อน |
| ความยืดหยุ่นของผัง | ประกอบรางใหม่แบบโมดูลาร์ได้ | แผ่นมอเตอร์จัดเรียงเป็นรูปทรงใดก็ได้ เส้นทางกำหนดด้วยซอฟต์แวร์ |
| การออกแบบมูฟเวอร์ | แบบแอ็กทีฟหรือพาสซีฟ นำทางด้วยราง | พาสซีฟทั้งหมด ไม่มีมอเตอร์ ไม่มีแบตเตอรี่ ไม่มีสายเคเบิล |
| ขนาดการควบคุม | โดยทั่วไปใช้คอนโทรลเลอร์หนึ่งตัวต่อหนึ่งช่วงราง | คอนโทรลเลอร์ตัวเดียวควบคุมสเตเตอร์ได้สูงสุด 256 ชุด |
| ระดับความสะอาด | เหมาะกับสภาพแวดล้อมอุตสาหกรรมทั่วไป | เหมาะกับห้องคลีนรูม Class 1 และงานที่ต้องปลอดเชื้อ |
ความเหมาะสมในการใช้งาน: เสริมกัน ไม่ใช่แข่งกัน
เทคโนโลยีทั้งสองไม่ได้ใช้ทดแทนกัน แต่รองรับสถานการณ์การผลิตที่ต่างกัน ตารางด้านล่างแสดงขอบเขตการใช้งานที่เหมาะสมที่สุดของแต่ละเทคโนโลยี
| ด้านการใช้งาน | ระบบขับเคลื่อนแม่เหล็กเชิงเส้น | แมกเลฟระนาบ (MagiFloater) |
|---|---|---|
| การลำเลียงน้ำหนักมาก | เหมาะมาก รับน้ำหนักได้หลายสิบ kg เช่น โมดูลแบตเตอรี่ ชิ้นส่วนยานยนต์ | น้ำหนักบรรทุกเบากว่า เน้นความแม่นยำ |
| ความเร็วสูง ระยะไกล | เหมาะมาก ความเร็วสูงสุด 6 m/s รางยาว | ปรับให้เหมาะกับการวางตำแหน่งความแม่นยำสูง ไม่เน้นความเร็วสูงสุด |
| เซมิคอนดักเตอร์ / การจัดการเวเฟอร์ | จำกัด การสัมผัสเชิงกลเสี่ยงต่อการปนเปื้อน | เหมาะที่สุด ไม่สัมผัสเต็มรูปแบบ หมุนได้ 360° รองรับห้องคลีนรูม Class 1 |
| การประกอบอิเล็กทรอนิกส์ 3C | การลำเลียงทั่วไประหว่างสถานี | มูฟเวอร์เป็นแพลตฟอร์มประมวลผล: เอียง หมุน จ่ายสารเคลือบ ตรวจสอบ |
| เภสัชภัณฑ์ & ชีวการแพทย์ | เหมาะกับการลำเลียงวัสดุปริมาณมาก | เหมาะที่สุด ปลอดเชื้อ ตรวจสอบย้อนกลับพารามิเตอร์กระบวนการได้ทุกตัวพา |
| อาหาร & เครื่องสำอาง | ยอมรับได้หากออกแบบตามหลักสุขอนามัย | เหมาะที่สุด ล้างทำความสะอาดได้เต็มที่ (CIP) ตรงตามมาตรฐาน FDA ไม่มีการสึกหรอ |
| ความเร็วในการเปลี่ยนรุ่น | ต้องปรับรางทางกายภาพใหม่ | เปลี่ยนเส้นทางด้วยซอฟต์แวร์ ใช้เวลาเป็นชั่วโมง ไม่ใช่เป็นวัน |
ระบบขับเคลื่อนแม่เหล็กเชิงเส้นโดดเด่นในงานลำเลียงน้ำหนักมาก ความเร็วสูง และระยะไกล มีความพร้อมเชิงพาณิชย์แล้วในการผลิตแบตเตอรี่ลิเทียม ซึ่งมูฟเวอร์อิสระลำเลียงโมดูลแบตเตอรี่น้ำหนักหลายสิบกิโลกรัมด้วยการควบคุมความเร่ง และในการประกอบยานยนต์ ซึ่งรอบการบำรุงรักษาที่ยาวกว่าสายพานหรือโซ่ลำเลียงให้ผลตอบแทนการลงทุนที่วัดผลได้
แมกเลฟระนาบ โดยมี MagiFloater เป็นตัวอย่าง เหมาะกับงานที่ต้องการความแม่นยำสูง ความสะอาดสูงพิเศษ และความยืดหยุ่นเป็นสำคัญ ในการผลิตเซมิคอนดักเตอร์ ที่การจัดการเวเฟอร์ระหว่างกระบวนการลิโธกราฟี การทำความสะอาด และ CMP ต้องเป็นไปตามห้องคลีนรูม Class 1 การไม่มีการสัมผัสเชิงกลเลยช่วยขจัดการปนเปื้อนจากสารหล่อลื่นและแรงเสียดทานที่สายพานลำเลียงแบบเดิมก่อให้เกิดขึ้น ตัวพาที่ลอยตัวสามารถหมุนได้ 360° ในระนาบแนวนอน ทำให้ประมวลผลได้หลายมุม ซึ่งระบบแบบมีรางทำไม่ได้
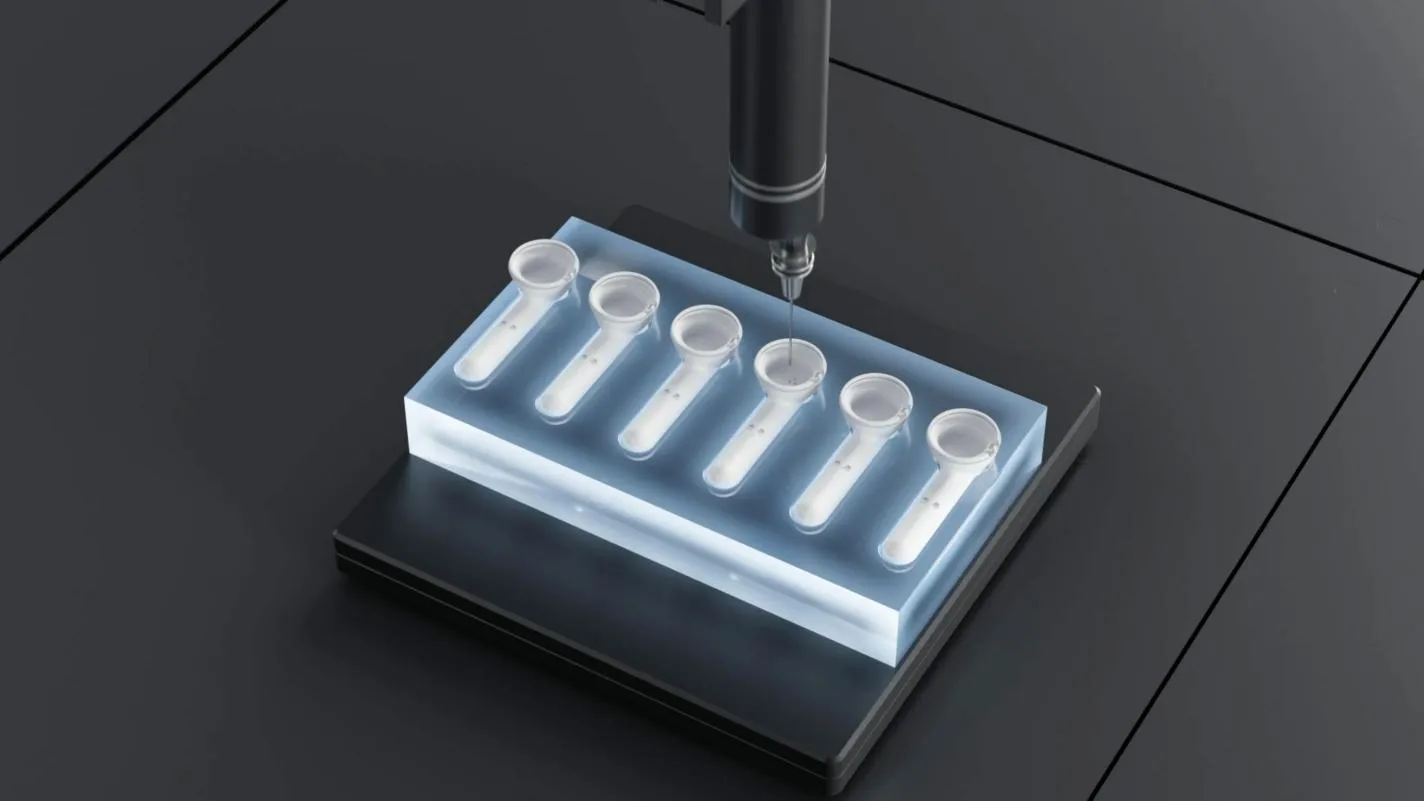
ในการประกอบอิเล็กทรอนิกส์ 3C มูฟเวอร์ทำหน้าที่มากกว่าตัวพา แต่กลายเป็นแพลตฟอร์มประมวลผล มูฟเวอร์ MagiFloater ตัวเดียวที่ถือชิ้นส่วนย่อยของโทรศัพท์สามารถเอียงเพื่อนำชิ้นงานเข้าหาหัวจ่ายสารเคลือบในมุมที่เหมาะสมที่สุด จากนั้นหมุนไปยังสถานีตรวจสอบด้วยวิชัน และเปลี่ยนตำแหน่งเพื่ออัดประกอบ โดยไม่ต้องย้ายผลิตภัณฑ์ระหว่างฟิกซ์เจอร์ ขอบเขตระหว่างการลำเลียงกับกระบวนการจึงเลือนหายไป
ในงานชีวการแพทย์และเภสัชภัณฑ์ ตัวพาที่ลอยตัวแต่ละตัวสามารถนำพาและบันทึกพารามิเตอร์กระบวนการได้อย่างอิสระ เช่น อุณหภูมิ ข้อมูลล็อต และเวลาพักชิ้นงาน ขณะเคลื่อนที่ตามเส้นทางที่ซอฟต์แวร์กำหนดผ่านผังหลายโซนที่ซับซ้อน โดยตรวจสอบย้อนกลับได้ครบถ้วนตลอดกระบวนการ
สรุปประเด็นสำคัญ
แก่นของเทคโนโลยีสายพานลำเลียงแมกเนติกเลวิเตชันคือการแทนที่ความแข็งตัวของการส่งกำลังเชิงกลด้วยความยืดหยุ่นของสนามแม่เหล็กไฟฟ้า ระบบขับเคลื่อนแม่เหล็กเชิงเส้นลำเลียงงานหนักอย่างยืดหยุ่นด้วย "การขับเคลื่อนตรงด้วยแม่เหล็กแบบมีราง" และเป็นกำลังหลักของระบบอัตโนมัติอุตสาหกรรมในปัจจุบัน ส่วนแมกเลฟระนาบ ซึ่งใช้การลอยตัวหกองศาอิสระแบบไร้รางของมอเตอร์ระนาบ คือการหลอมรวมการลำเลียงและกระบวนการผลิตในขั้นสูงสุด และชี้ทางสู่อนาคตของการผลิตแบบยืดหยุ่น
สำหรับวิศวกร การเข้าใจเส้นแบ่งนี้ คือระบบขับเคลื่อนเชิงเส้นชนะด้านน้ำหนักและความเร็ว ส่วนแมกเลฟระนาบชนะด้านความสะอาด ความแม่นยำ และความยืดหยุ่น เป็นรากฐานของการเลือกเทคโนโลยีที่ถูกต้อง เมื่อเทคโนโลยีเติบโตและเป็นโมดูลาร์มากขึ้น ระบบแมกเลฟระนาบอย่าง MagiFloater กำลังขยายจากงานเซมิคอนดักเตอร์และการแพทย์ที่เป็นคอขวด ไปสู่การประกอบอิเล็กทรอนิกส์ความแม่นยำสูง บรรจุภัณฑ์ระดับสูง และอื่น ๆ เปลี่ยนจากทางเลือกพรีเมียมเป็นโครงสร้างพื้นฐานหลักของการผลิตอัจฉริยะ